 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
สำหรับข้อต่อหุ่นยนต์ขนาดกะทัดรัด การลดขนาดของแอคชูเอเตอร์เป็นเพียงส่วนหนึ่งของความท้าทายทางวิศวกรรมเท่านั้น มอเตอร์ กลไกการลดขนาด ตัวเข้ารหัส ส่วนต่อประสานการสื่อสาร และส่วนประกอบโครงสร้างทั้งหมดต้องทำงานภายในพื้นที่ที่จำกัดมาก โดยไม่สูญเสียแรงบิด ความแม่นยำในการกำหนดตำแหน่ง หรือความเร็วในการตอบสนอง สิ่งนี้มีความสำคัญอย่างยิ่งในหุ่นยนต์ร่วมปฏิบัติงานและข้อต่อทางชีวภาพ ซึ่งทุกกรัมและทุกมิลลิเมตรสามารถส่งผลต่อการออกแบบกลไกโดยรวมได้
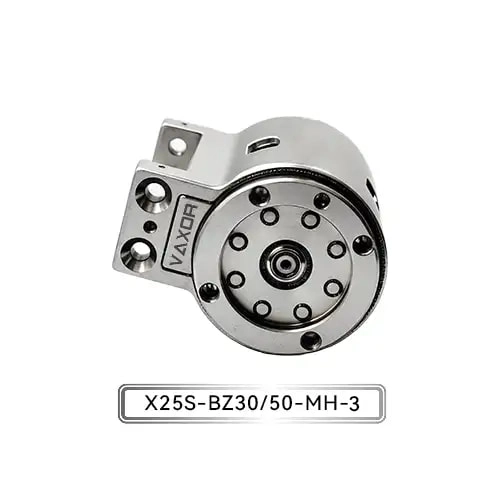
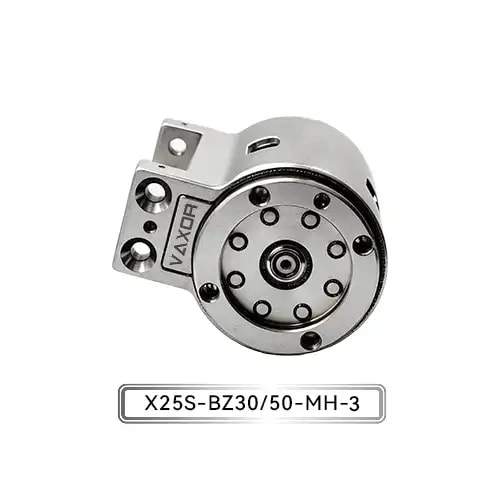
นี่คือจุดที่การผสมผสานระหว่างมอเตอร์ฟลักซ์ตามแนวแกนและตัวลดไซโคลลอยด์ขนาดเล็กกลายเป็นเรื่องที่น่าสนใจในทางเทคนิค แทนที่จะถือว่ามอเตอร์และกระปุกเกียร์เป็นส่วนประกอบที่แยกจากกัน สถาปัตยกรรมนี้รวมองค์ประกอบการเคลื่อนไหวหลักไว้ในโมดูลข้อต่อที่มีขนาดกะทัดรัด แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม.จาก VAXOR ใช้วิธีการนี้เพื่อให้ได้แรงบิดต่อเนื่องสูงสุด 1150 mNm และแรงบิดเริ่มต้นสูงสุด 1800 mNm ในแอคชูเอเตอร์ขนาดกะทัดรัดที่มีน้ำหนัก 93–103 กรัม
เหตุใดสถาปัตยกรรม Axial Flux จึงมีความสำคัญในข้อต่อที่มีขนาดกะทัดรัด
สถาปัตยกรรมมอเตอร์แบบดั้งเดิมอาจกลายเป็นเรื่องยากในการบรรจุหีบห่อ เมื่อข้อต่อหุ่นยนต์ต้องใช้ทั้งแรงบิดสูงและขนาดพื้นที่โดยรวมเพียงเล็กน้อย มอเตอร์ฟลักซ์ตามแนวแกนใช้การจัดเรียงแม่เหล็กไฟฟ้าที่แตกต่างกัน โดยฟลักซ์แม่เหล็กจะเคลื่อนที่ไปตามทิศทางตามแนวแกนของมอเตอร์เป็นหลัก
สำหรับแอคชูเอเตอร์ข้อต่อขนาดเล็ก สถาปัตยกรรมนี้เปิดโอกาสให้ใช้พื้นที่ภายในที่มีอยู่ได้อย่างมีประสิทธิภาพมากขึ้น วัตถุประสงค์ไม่ใช่เพียงเพื่อทำให้มอเตอร์มีขนาดเล็กลงเท่านั้น เป็นการเพิ่มปริมาณแรงบิดที่ใช้งานได้ซึ่งสามารถสร้างได้ภายในขอบเขตทางกลที่ถูกจำกัด
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม. ผสมผสานเทคโนโลยีมอเตอร์ฟลักซ์ตามแนวแกนเข้ากับการออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุด ช่วยให้แอคชูเอเตอร์มุ่งเน้นไปที่ความหนาแน่นของแรงบิดในขณะที่ยังคงรักษารูปแบบกะทัดรัดที่จำเป็นสำหรับการใช้งาน เช่น นิ้วของหุ่นยนต์ ข้อต่อหุ่นยนต์ที่ทำงานร่วมกันขนาดกะทัดรัด และกลไกการเลียนแบบทางชีวภาพ
สำหรับนักออกแบบ ความหนาแน่นของแรงบิดมักจะมีความหมายมากกว่าขนาดมอเตอร์เพียงอย่างเดียว แอคชูเอเตอร์ขนาดเล็กที่ไม่สามารถสร้างแรงบิดได้เพียงพออาจต้องใช้ขั้นตอนทางกลเพิ่มเติมหรือระบบส่งกำลังที่ใหญ่ขึ้น ส่งผลให้ทั้งขนาดและน้ำหนักของระบบเพิ่มขึ้น
สิ่งที่สารลดไซโคลลอยด์จิ๋วเพิ่มเข้ามา
มอเตอร์เป็นเพียงส่วนหนึ่งของระบบการเคลื่อนที่ โดยปกติแล้วข้อต่อหุ่นยนต์ต้องการแรงบิดเอาท์พุตที่สูงกว่าที่มอเตอร์สามารถจ่ายได้โดยตรง ทำให้กลไกการลดขนาดจำเป็นอย่างยิ่ง
ตัวลดไซโคลลอยด์ขนาดเล็กที่ใช้ในแอคชูเอเตอร์นี้มีอัตราทดเกียร์ให้เลือกสองแบบ: 30:1 และ 50:1 อัตราส่วนเหล่านี้ทำให้สามารถกำหนดค่าแพลตฟอร์มแอคชูเอเตอร์พื้นฐานเดียวกันสำหรับความต้องการแรงบิดและความเร็วที่แตกต่างกัน
อัตราการลดที่ต่ำกว่าสามารถพิจารณาได้เมื่อการใช้งานต้องการความเร็วเอาต์พุตมากขึ้น ในขณะที่อัตราส่วนที่สูงขึ้นสามารถให้แรงบิดเชิงกลที่มากขึ้น ตัวเลือกที่เหมาะสมขึ้นอยู่กับน้ำหนักของข้อต่อ ความเร็วเชิงมุมที่ต้องการ รูปแบบการเร่งความเร็ว และช่วงการทำงานของมอเตอร์ที่มีอยู่
สิ่งนี้มีประโยชน์อย่างยิ่งในข้อต่อหุ่นยนต์เนื่องจากแกนที่ต่างกันอาจมีข้อกำหนดทางกลที่แตกต่างกันมาก ข้อต่อที่รับผิดชอบในการเคลื่อนไหวที่ค่อนข้างเร็วอาจมีลำดับความสำคัญที่แตกต่างจากข้อต่อที่ต้องรับน้ำหนักภายนอกที่สูงกว่า
ด้วยการบูรณาการกลไกการลดขนาดเข้ากับแอคทูเอเตอร์แทนที่จะถือว่ากระปุกเกียร์เป็นส่วนประกอบภายนอกที่แยกจากกัน โมดูลการเคลื่อนไหวโดยรวมจึงสามารถคงขนาดกะทัดรัดมากขึ้นและรวมเข้ากับโครงสร้างทางกลของหุ่นยนต์ได้ง่ายขึ้น
30:1 กับ 50:1: การเลือกอัตราส่วนการลด
แพลตฟอร์ม X25S-UZ/BZ30/50-MH-3 มีตัวเลือกการลดขนาด 30:1 และ 50:1
การกำหนดค่า 30:1 เหมาะสมเมื่อนักออกแบบต้องการความสมดุลระหว่างแรงบิดเอาท์พุตและความเร็วในการหมุน มันให้แรงบิดทวีคูณอย่างมากในขณะที่ยังคงระดับการลดที่ค่อนข้างต่ำ
การกำหนดค่า 50:1 ให้ความสำคัญกับแรงบิดเอาท์พุตและการเคลื่อนไหวของข้อต่อที่ควบคุมได้มากขึ้น อาจเหมาะสมกว่าสำหรับกลไกที่การคูณแรงบิดที่สูงกว่ามีความสำคัญมากกว่าความเร็วเอาท์พุตสูงสุด
การตัดสินใจไม่ควรกระทำจากอัตราทดเกียร์เพียงอย่างเดียว นักออกแบบยังต้องพิจารณารอบการทำงานของข้อต่อ คุณลักษณะการรับน้ำหนัก ข้อกำหนดในการเร่งความเร็ว กลยุทธ์การควบคุมมอเตอร์ และความเฉื่อยทางกล
นี่คือเหตุผลหนึ่งที่แพลตฟอร์มแอคชูเอเตอร์แบบรวมสามารถทำให้การพัฒนาง่ายขึ้น แทนที่จะออกแบบข้อต่อทั้งหมดใหม่โดยใช้มอเตอร์และกระปุกเกียร์ที่แตกต่างกัน วิศวกรสามารถประเมินการกำหนดค่าที่แตกต่างกันภายในสถาปัตยกรรมแอคชูเอเตอร์ที่กำหนดไว้ได้
แรงบิดต่อเนื่อง 1,150 mNm และแรงบิดเริ่มต้น 1,800 mNm
ข้อมูลจำเพาะของแรงบิดจำเป็นต้องได้รับการตีความตามวิธีการใช้งานจริงของแอคชูเอเตอร์
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม. ให้แรงบิดต่อเนื่องสูงถึง 1150 mNm ในขณะที่แรงบิดเริ่มต้นสามารถเข้าถึงได้สูงถึง 1800 mNm ตัวเลขทั้งสองนี้อธิบายถึงสภาวะการทำงานที่แตกต่างกัน และไม่ควรถือว่าใช้แทนกันได้
แรงบิดต่อเนื่องเป็นสิ่งสำคัญอย่างยิ่งสำหรับการใช้งานที่ข้อต่อต้องทำงานซ้ำๆ หรือรักษาภาระทางกลระหว่างการทำงานปกติ ดังนั้นจึงเป็นพารามิเตอร์สำคัญในการประเมินแอคชูเอเตอร์สำหรับข้อต่อหุ่นยนต์ที่มีการเคลื่อนไหวต่อเนื่องหรือซ้ำๆ
ในขณะเดียวกัน แรงบิดเริ่มต้นก็มีความเกี่ยวข้องเมื่อแอคชูเอเตอร์จำเป็นต้องสร้างระดับแรงบิดที่สูงขึ้นในระหว่างการเคลื่อนที่ระยะสั้นหรือสภาวะการออกตัว สิ่งนี้อาจมีความสำคัญในระหว่างการเร่งความเร็ว การเปลี่ยนแปลงโหลด หรือสภาวะการทำงานชั่วคราวอื่นๆ
สำหรับนักพัฒนาหุ่นยนต์ การดูค่าทั้งสองค่าจะให้ภาพที่เป็นประโยชน์มากขึ้นเกี่ยวกับความสามารถในการทำงานของแอคชูเอเตอร์ มากกว่าการพิจารณาค่าแรงบิดสูงสุดค่าเดียว
ตัวเข้ารหัสแม่เหล็กสัมบูรณ์สำหรับการตอบรับตำแหน่งร่วม
แอคชูเอเตอร์ขนาดกะทัดรัดยังต้องการการตอบสนองที่แม่นยำอีกด้วย หากไม่มีข้อมูลตำแหน่งที่เชื่อถือได้ ตัวควบคุมหุ่นยนต์จะไม่สามารถระบุตำแหน่งเชิงมุมที่แท้จริงของข้อต่อได้อย่างมีประสิทธิภาพ
แอคชูเอเตอร์ใช้ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ ต่างจากมอเตอร์พื้นฐานที่ไม่มีการป้อนกลับตำแหน่งในตัว ตัวเข้ารหัสแบบสัมบูรณ์จะให้ข้อมูลตำแหน่งที่ระบบควบคุมสามารถใช้เพื่อกำหนดสถานะเชิงมุมของข้อต่อได้
การออกแบบแบบไม่สัมผัสยังเกี่ยวข้องกับวิศวกรรมแอคชูเอเตอร์ขนาดกะทัดรัดอีกด้วย การตรวจจับแม่เหล็กไม่จำเป็นต้องมีการสัมผัสทางกายภาพระหว่างองค์ประกอบการตรวจจับ ซึ่งสามารถช่วยสนับสนุนสถาปัตยกรรมป้อนกลับแบบรวมและกะทัดรัด
สำหรับการใช้งานหุ่นยนต์ การบูรณาการตัวเข้ารหัสมีความสำคัญเป็นพิเศษ เนื่องจากแอคชูเอเตอร์เป็นส่วนหนึ่งของระบบการเคลื่อนที่แบบวงปิด มอเตอร์สร้างแรงบิด ตัวลดจะแปลงแรงบิดนั้นเป็นเอาท์พุตข้อต่อ และตัวเข้ารหัสจะให้การป้อนกลับที่ช่วยให้คอนโทรลเลอร์ควบคุมการเคลื่อนไหวที่เกิดขึ้นได้
เหตุใด CAN FD จึงเกี่ยวข้องกับการบูรณาการข้อต่อหุ่นยนต์
สมรรถนะทางกลเป็นเพียงส่วนหนึ่งของปัญหาบูรณาการเท่านั้น ข้อต่อหุ่นยนต์ยุคใหม่ยังต้องการอินเทอร์เฟซการสื่อสารที่ใช้งานได้จริงสำหรับการแลกเปลี่ยนข้อมูลการควบคุมและข้อมูลป้อนกลับกับสถาปัตยกรรมการควบคุมของหุ่นยนต์
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม.ใช้การสื่อสาร CAN FD CAN FD ขยายขีดความสามารถของการสื่อสาร CAN แบบดั้งเดิมโดยรองรับเพย์โหลดข้อมูลที่มากขึ้นและอัตราข้อมูลที่สูงขึ้นภายใต้เงื่อนไขเครือข่ายที่เหมาะสม
สำหรับระบบหุ่นยนต์ที่มีแอคทูเอเตอร์หลายตัว อินเทอร์เฟซการสื่อสารจะมีความสำคัญมากขึ้น วิศวกรจำเป็นต้องประสานงานการบังคับบัญชาร่วม การตอบรับตำแหน่ง ข้อมูลสถานะ และข้อมูลการควบคุมอื่นๆ ทั่วทั้งระบบ
CAN FD จึงมีความเกี่ยวข้องเป็นพิเศษกับสถาปัตยกรรมหุ่นยนต์แบบกระจาย โดยที่แอคทูเอเตอร์ขนาดกะทัดรัดหลายตัวสื่อสารภายในเครือข่ายควบคุมเดียวกัน
น้ำหนัก 93–103 กรัมและผลกระทบต่อการออกแบบหุ่นยนต์
แอคชูเอเตอร์มีน้ำหนัก 93–103 กรัม ออกแบบมาเพื่อการใช้งานที่ต้องควบคุมมวลของแอคชูเอเตอร์ควบคู่ไปกับเอาท์พุตแรงบิด
น้ำหนักมีความสำคัญอย่างยิ่งในระบบหุ่นยนต์แบบข้อต่อ แอคชูเอเตอร์ที่ติดตั้งห่างจากตัวเครื่องหลักของหุ่นยนต์สามารถทำให้เกิดภาระที่ข้อต่อต้นน้ำจำเป็นต้องเคลื่อนที่ มวลของแอคชูเอเตอร์เพิ่มเติมอาจส่งผลต่อข้อกำหนดทางกลของข้อต่ออื่นๆ
ซึ่งทำให้ความสัมพันธ์ระหว่างน้ำหนักของแอคชูเอเตอร์และแรงบิดเอาท์พุตถือเป็นข้อพิจารณาในการออกแบบที่สำคัญ
แอคชูเอเตอร์ขนาดกะทัดรัดที่ให้แรงบิดต่อเนื่องสูงถึง 1150 mNm ที่ช่วงน้ำหนัก 93–103 กรัม ช่วยให้วิศวกรมีจุดประสิทธิภาพต่อมวลที่กำหนดไว้สำหรับการประเมินสถาปัตยกรรมทางกลของพวกเขา
การใช้งานในหุ่นยนต์ร่วมมือและหุ่นยนต์เลียนแบบชีวภาพ
การผสมผสานระหว่างขนาดที่กะทัดรัด การลดลงแบบรวม การป้อนกลับของตัวเข้ารหัส และการสื่อสาร ทำให้แอคชูเอเตอร์เหมาะสมกับกลไกหุ่นยนต์หลายประเภท
หุ่นยนต์ร่วมปฏิบัติงานจะได้รับประโยชน์จากโมดูลข้อต่อขนาดกะทัดรัด เนื่องจากโครงสร้างทางกลของพวกมันมักจะจำเป็นต้องสร้างสมดุลระหว่างความสามารถในการรับน้ำหนักบรรทุกด้วยฟอร์มแฟคเตอร์ที่ค่อนข้างกะทัดรัด แอคชูเอเตอร์แบบรวมยังสามารถลดจำนวนส่วนประกอบภายนอกที่ต้องติดตั้งภายในโครงสร้างข้อต่อ
หุ่นยนต์เลียนแบบชีวภาพนำเสนออีกหนึ่งการใช้งานที่มีความต้องการสูง ข้อต่อของมนุษย์และสัตว์ผสมผสานโครงสร้างขนาดกะทัดรัดเข้ากับการเคลื่อนไหวที่ควบคุมได้ในสภาวะการทำงานที่หลากหลาย การสร้างพฤติกรรมทางกลที่คล้ายคลึงกันนั้นจำเป็นต้องมีแอคทูเอเตอร์ที่สามารถพอดีกับพื้นที่จำกัด ในขณะที่ยังคงให้แรงบิดที่มีประโยชน์และการควบคุมที่ตอบสนองได้ดี
การใช้งานที่เป็นไปได้อื่นๆ ได้แก่ มือหุ่นยนต์ขนาดกะทัดรัด กลไกอัจฉริยะ อุปกรณ์ที่มีความแม่นยำ และข้อต่อหุ่นยนต์เฉพาะทางที่ต้องการการควบคุมการเคลื่อนไหวแบบรวม
จากเทคโนโลยีมอเตอร์ไปจนถึงแพลตฟอร์มไมโครไดรฟ์ที่สมบูรณ์แบบ
สถาปัตยกรรมเบื้องหลังแอคชูเอเตอร์สะท้อนให้เห็นถึงแนวทางที่กว้างขึ้นสำหรับวิศวกรรมไมโครไดรฟ์VAXORมุ่งเน้นไปที่การผสมผสานการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การควบคุมด้วยหุ่นยนต์ การออกแบบโครงสร้าง และการผลิตอัจฉริยะ แทนที่จะพัฒนามอเตอร์ให้เป็นส่วนประกอบแบบแยกส่วน
แผนงานด้านเทคโนโลยีของบริษัทประกอบด้วยมอเตอร์ฟลักซ์ตามแนวแกน การม้วน PCB และ FPCB การออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุด และกลไกการลดขนาดจิ๋ว เทคโนโลยีเหล่านี้มีจุดมุ่งหมายเพื่อพัฒนาโซลูชันการเคลื่อนที่แบบคอมแพคที่มีความหนาแน่นของแรงบิดสูง การตอบสนองที่รวดเร็ว และประสิทธิภาพการผลิตที่สม่ำเสมอ
วิธีการทางวิศวกรรมนี้มีความเกี่ยวข้องอย่างยิ่งเมื่อแอคชูเอเตอร์ย้ายจากการพัฒนาต้นแบบไปสู่การผลิตที่ทำซ้ำได้ บริษัทหุ่นยนต์อาจประเมินแอคชูเอเตอร์ร่วมเป็นส่วนประกอบแบบสแตนด์อโลนในขั้นต้น แต่การใช้งานที่ประสบความสำเร็จจำเป็นต้องพิจารณาถึงการบูรณาการทางกล การสื่อสารการควบคุม ความสม่ำเสมอในการผลิต และความเข้ากันได้ระดับระบบ
การเลือกแอคชูเอเตอร์ Φ25 มม. สำหรับข้อต่อหุ่นยนต์
ก่อนที่จะเลือกแอคชูเอเตอร์ วิศวกรควรประเมินพารามิเตอร์หลายตัวพร้อมกัน แทนที่จะมุ่งเน้นไปที่ข้อกำหนดแรงบิดสูงสุดเท่านั้น
ขั้นแรก ให้พิจารณาว่าการลดขนาด 30:1 หรือ 50:1 ตรงกับความเร็วเอาท์พุตและแรงบิดที่ต้องการมากกว่าหรือไม่ ถัดไป ตรวจสอบว่าช่วงการทำงาน 12–18 V เหมาะสมกับสถาปัตยกรรมกำลังของหุ่นยนต์หรือไม่
ความต้องการแรงบิดต่อเนื่องควรถูกเปรียบเทียบกับภาระการทำงานและรอบการทำงานจริงของข้อต่อ ในขณะที่ค่าแรงบิดเริ่มต้นควรพิจารณาโดยสัมพันธ์กับความเร่งและโหลดชั่วคราว
ประเภทตัวเข้ารหัสและอินเทอร์เฟซการสื่อสารก็มีความสำคัญเช่นกัน ตัวเข้ารหัสแม่เหล็กสัมบูรณ์สามารถรองรับการควบคุมข้อต่อแบบวงปิด ในขณะที่ CAN FD มอบวิธีการสื่อสารที่กำหนดไว้สำหรับการรวมเข้ากับเครือข่ายควบคุมหุ่นยนต์
สุดท้าย ควรประเมินน้ำหนัก 93–103 กรัมในบริบทของโครงสร้างหุ่นยนต์ที่สมบูรณ์ แอคชูเอเตอร์ร่วมไม่เคยเป็นส่วนประกอบที่แยกออกจากกัน มวล ขนาด แรงบิด การป้อนกลับ และคุณลักษณะการสื่อสาร ล้วนมีอิทธิพลต่อการออกแบบทางกลและไฟฟ้าโดยรอบ
การสร้างระบบการเคลื่อนที่ของหุ่นยนต์ขนาดกะทัดรัด
การผสมผสานระหว่างมอเตอร์ฟลักซ์ตามแนวแกนและตัวลดไซโคลลอยด์ขนาดเล็กนั้นเกี่ยวข้องกับการบูรณาการระบบในท้ายที่สุด มอเตอร์เป็นตัวขับเคลื่อนแม่เหล็กไฟฟ้า ตัวลดจะเพิ่มแรงบิดเอาท์พุตที่ใช้งานได้ ตัวเข้ารหัสจะจ่ายการตอบสนองตำแหน่ง และ CAN FD เชื่อมต่อแอคชูเอเตอร์กับระบบควบคุมที่กว้างขึ้น
สำหรับการกำหนดค่า X25S-UZ/BZ30/50-MH-3 องค์ประกอบเหล่านี้จะถูกนำมารวมกันในแพลตฟอร์มขนาดกะทัดรัดที่ให้การทำงาน 12–18 V, การลดขนาด 30:1 หรือ 50:1, แรงบิดต่อเนื่องสูงสุด 1150 mNm, แรงบิดเริ่มต้นสูงสุด 1,800 mNm และช่วงน้ำหนัก 93–103 g
สำหรับวิศวกรที่พัฒนาหุ่นยนต์ร่วมปฏิบัติงาน กลไกการเลียนแบบทางชีวภาพ และระบบหุ่นยนต์ขนาดกะทัดรัดอื่นๆตัวกระตุ้นข้อต่อขนาดเล็ก Φ25 มม.มอบตัวอย่างเชิงปฏิบัติว่าสถาปัตยกรรมมอเตอร์ การลดขนาดเชิงกล การตรวจจับ และการสื่อสารสามารถรวมเข้ากับโมดูลการเคลื่อนไหวเดียวได้อย่างไร เนื่องจากโครงสร้างหุ่นยนต์มีขนาดเล็กลงเรื่อยๆ และกระจายตัวมากขึ้น สถาปัตยกรรมไมโครไดรฟ์แบบบูรณาการประเภทนี้จึงสามารถลดความซับซ้อนของเส้นทางตั้งแต่การเลือกแอคชูเอเตอร์ไปจนถึงการออกแบบข้อต่อให้เสร็จสมบูรณ์ได้