 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
ในระบบหุ่นยนต์ขนาดกะทัดรัด การเลือกแอคชูเอเตอร์ไม่ได้เป็นเพียงการเลือกมอเตอร์ที่มีอัตราแรงบิดสูงสุดเท่านั้น ข้อต่อหุ่นยนต์จะต้องสร้างแรงเพียงพอที่จะเริ่มเคลื่อนที่ เร่งกลไกที่เชื่อมต่อ จัดการกับการเปลี่ยนแปลงโหลดชั่วคราว และรักษาการทำงานที่มั่นคงในระยะเวลาที่ขยายออกไป ข้อกำหนดเหล่านี้กำหนดความต้องการที่แตกต่างกันสำหรับแอคชูเอเตอร์ โดยเฉพาะอย่างยิ่งเมื่อพื้นที่และน้ำหนักในการติดตั้งมีจำกัด
ความท้าทายอย่างหนึ่งในการออกแบบข้อต่อหุ่นยนต์ขนาดเล็กคือการสร้างสมดุลระหว่างแรงบิดต่อเนื่องและแรงบิดสูงสุด แอคชูเอเตอร์อาจให้แรงบิดเริ่มต้นที่ค่อนข้างสูง แต่นั่นไม่ได้หมายความว่าจะสามารถรักษาเอาท์พุตเดิมไว้ได้ในระหว่างการทำงานเป็นเวลานาน การทำความเข้าใจความแตกต่างนี้เป็นสิ่งสำคัญในการออกแบบมือหุ่นยนต์ กลไกอิสระหลายระดับ และระบบหุ่นยนต์ที่มีการบูรณาการในระดับสูง
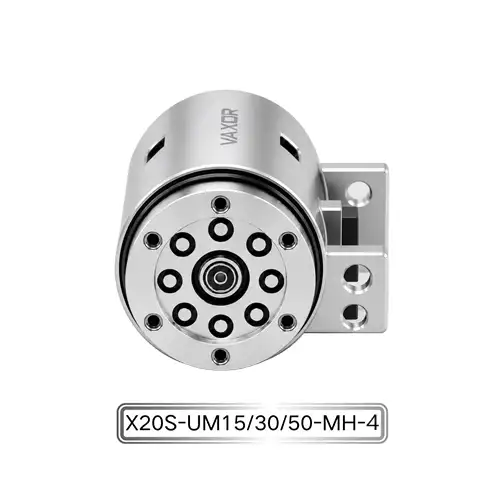
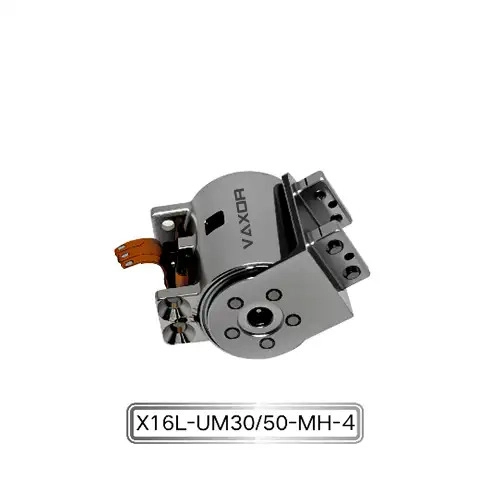
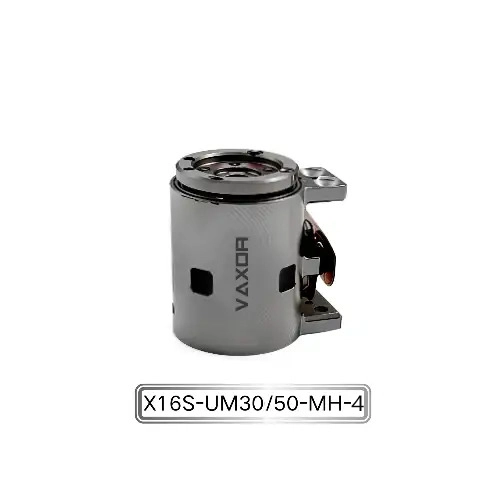
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม.ได้รับการออกแบบสำหรับการใช้งานที่ขนาดกะทัดรัด แรงบิดเอาท์พุต และการควบคุมการเคลื่อนไหวที่แม่นยำต้องทำงานร่วมกัน ด้วยแรงบิดต่อเนื่องสูงถึง 200 mNm และแรงบิดเริ่มต้นสูงถึง 400 mNm ทำให้เป็นตัวอย่างในทางปฏิบัติของวิธีการจัดการกับความต้องการแรงบิดที่แตกต่างกันภายในโมดูลข้อต่อขนาดเล็ก
แรงบิดต่อเนื่องกับแรงบิดสูงสุด: อะไรคือความแตกต่าง?
แรงบิดต่อเนื่องและแรงบิดสูงสุดอธิบายประสิทธิภาพของแอคชูเอเตอร์สองด้านที่แตกต่างกัน
แรงบิดต่อเนื่องหมายถึงแรงบิดที่แอคชูเอเตอร์สามารถรักษาได้ภายใต้สภาวะการทำงานที่ระบุ โดยไม่เกินขีดจำกัดทางความร้อนและทางกลที่อนุญาต มีความสำคัญอย่างยิ่งสำหรับการใช้งานที่เกี่ยวข้องกับการเคลื่อนไหวอย่างต่อเนื่อง การบรรทุกสิ่งของ หรือการทำงานซ้ำๆ เป็นระยะเวลานาน
แรงบิดสูงสุดหมายถึงระดับแรงบิดที่สูงขึ้นซึ่งตัวกระตุ้นสามารถส่งได้ในระยะเวลาที่จำกัดหรือภายใต้สภาวะชั่วคราวที่ระบุ มีประโยชน์เมื่อข้อต่อหุ่นยนต์ต้องการแรงเพิ่มเติมในระหว่างการสตาร์ท การเร่งความเร็ว การต้านทานชั่วคราว หรือการเปลี่ยนแปลงโหลดในระยะเวลาสั้น ๆ
ตัวอย่างเช่น พิจารณานิ้วหุ่นยนต์ที่ต้องปิดรอบๆ วัตถุ ในตอนแรกแอคชูเอเตอร์อาจต้องการแรงบิดเพิ่มเติมเพื่อเอาชนะความต้านทานทางกลและเริ่มการเคลื่อนไหว เมื่อนิ้วไปถึงตำแหน่งเป้าหมาย แรงบิดที่ต้องการอาจลดลง ขึ้นอยู่กับแรงยึดเกาะและการออกแบบกลไก
ในสถานการณ์เช่นนี้ แรงบิดสูงสุดรองรับความต้องการในระยะเวลาสั้นๆ ในขณะที่แรงบิดต่อเนื่องจะกำหนดว่าแอคชูเอเตอร์สามารถรักษาการทำงานที่ต้องการภายในขีดจำกัดอุณหภูมิได้หรือไม่
ดังนั้นข้อกำหนดทั้งสองนี้จึงควรได้รับการประเมินร่วมกัน แทนที่จะถือเป็นตัวบ่งชี้ประสิทธิภาพที่เปลี่ยนแปลงได้
เหตุใดแอคชูเอเตอร์หุ่นยนต์ขนาดกะทัดรัดจึงต้องมีการออกแบบแรงบิดที่สมดุล
ในแอคทูเอเตอร์ทางอุตสาหกรรมขนาดใหญ่ นักออกแบบอาจมีความยืดหยุ่นมากขึ้นในการเพิ่มขนาดมอเตอร์ ใช้กระปุกเกียร์ที่ใหญ่ขึ้น หรือเพิ่มโครงสร้างการระบายความร้อนเมื่อต้องการแรงบิดเพิ่มเติม
ข้อต่อหุ่นยนต์ขนาดกะทัดรัดมีพื้นที่สำหรับการปรับเปลี่ยนเหล่านี้น้อยกว่ามาก แอคทูเอเตอร์ต้องพอดีกับพื้นที่การติดตั้งที่จำกัด โดยต้องเป็นไปตามข้อกำหนดด้านน้ำหนัก แรงเอาท์พุต การตอบสนอง และความน่าเชื่อถือในการทำงาน
มีหลายปัจจัยที่ทำให้การปรับสมดุลแรงบิดมีความสำคัญอย่างยิ่ง
พื้นที่ติดตั้งจำกัด
มือหุ่นยนต์และกลไกข้อต่อขนาดเล็กมักจะมีแอคทูเอเตอร์หลายตัววางอยู่ใกล้กัน การเพิ่มขนาดแอคชูเอเตอร์เพื่อให้ได้แรงบิดที่สูงขึ้นอาจรบกวนข้อต่อที่อยู่ติดกัน ส่วนประกอบโครงสร้าง หรือสายไฟภายใน
ความท้าทายคือการสร้างเอาต์พุตที่เพียงพอภายในขอบเขตเชิงกลที่มีอยู่
ข้อจำกัดทางความร้อน
การสูญเสียมอเตอร์ทำให้เกิดความร้อนระหว่างการทำงาน แรงบิดต่อเนื่องมีความสัมพันธ์อย่างใกล้ชิดกับความสามารถของแอคชูเอเตอร์ในการจัดการความร้อนนี้เมื่อเวลาผ่านไป
หากแอคชูเอเตอร์ทำงานซ้ำๆ ใกล้หรือเกินขีดจำกัดความร้อน อุณหภูมิของขดลวดอาจเพิ่มขึ้นและส่งผลต่อประสิทธิภาพ อายุการใช้งานของฉนวน และความน่าเชื่อถือในระยะยาว
อัตราแรงบิดสูงสุดที่สูงขึ้นไม่ได้ขจัดความจำเป็นในการจัดการระบายความร้อนที่เหมาะสม
การกระจายน้ำหนัก
การเพิ่มมวลให้กับมือหุ่นยนต์หรือข้อต่อที่เคลื่อนไหวจะช่วยเพิ่มภาระที่กลไกโดยรวมต้องรับมือ
สำหรับระบบหลายข้อต่อ น้ำหนักของแอคทูเอเตอร์แต่ละตัวจะสะสม ข้อต่อที่หนักกว่าอาจเพิ่มความเฉื่อยของโครงสร้างที่กำลังเคลื่อนที่ ซึ่งส่งผลต่อข้อกำหนดในการเร่งความเร็ว การชะลอตัว และการควบคุม
แอคชูเอเตอร์ที่เหมาะสมจึงควรให้แรงบิดที่เพียงพอโดยไม่ทำให้เกิดมวลที่ไม่จำเป็น
วิธีการหาแรงบิดต่อเนื่องที่ต้องการ
ขั้นตอนแรกในการเลือกแอคชูเอเตอร์คือการทำความเข้าใจสภาวะโหลดที่แท้จริงของกลไกหุ่นยนต์
ความต้องการแรงบิดต่อเนื่องขึ้นอยู่กับตัวแปรหลายตัว รวมถึงโครงสร้างทางกล การกระจายน้ำหนัก อัตราการส่งผ่าน รูปแบบการเคลื่อนที่ และรอบการทำงาน
สำหรับข้อต่อแบบหมุน แรงบิดที่ต้องการอาจรวมถึงการมีส่วนร่วมจาก:
แรงภายนอกที่กระทำต่อข้อต่อ
แรงโน้มถ่วงที่กระทำต่อส่วนประกอบที่กำลังเคลื่อนที่
แรงเสียดทานในตลับลูกปืนและกลไกการส่งกำลัง
แรงเฉื่อยระหว่างการเร่งความเร็ว
ความต้านทานเพิ่มเติมจากกลไกที่เชื่อมต่อ
โหลดเหล่านี้ไม่จำเป็นต้องคงที่ตลอดวงจรการเคลื่อนที่
ตัวอย่างเช่น นิ้วหุ่นยนต์อาจต้องใช้แรงบิดค่อนข้างน้อยในระหว่างการเคลื่อนไหวที่ไม่ได้บรรทุก แต่ต้องใช้แรงบิดมากกว่ามากเมื่อจับวัตถุ แขนหุ่นยนต์ขนาดกะทัดรัดอาจมีการรับน้ำหนักข้อต่อที่แตกต่างกัน ขึ้นอยู่กับตำแหน่งและการกระจายมวลน้ำหนักบรรทุก
วิศวกรควรประเมินสภาวะการทำงานที่ยั่งยืนที่มีความต้องการมากที่สุด แทนที่จะอาศัยเฉพาะภาระสูงสุดที่พบระหว่างการเคลื่อนที่ระยะสั้นเท่านั้น
สิ่งสำคัญคือต้องพิจารณาเงื่อนไขเอาท์พุตที่ระบุของแอคชูเอเตอร์ด้วย ควรตีความพิกัดแรงบิดควบคู่ไปกับความเร็ว แรงดันไฟฟ้า อุณหภูมิ รอบการทำงาน และคุณลักษณะการส่งกำลัง
แรงบิดสูงสุดมีความสำคัญเมื่อใด?
แรงบิดสูงสุดมีความเกี่ยวข้องอย่างยิ่งในระหว่างการเคลื่อนไหวแบบไดนามิกและการเปลี่ยนแปลงโหลดชั่วคราว
การเริ่มต้นและการแตกหัก: ข้อต่ออาจต้องใช้แรงบิดเพิ่มเติมเพื่อเอาชนะแรงเสียดทานสถิตและเริ่มเคลื่อนที่ โดยเฉพาะอย่างยิ่งเมื่อส่วนประกอบทางกลอยู่ภายใต้ภาระ
การเร่งความเร็ว: การเปลี่ยนแปลงความเร็วเชิงมุมอย่างรวดเร็วต้องใช้แรงบิดเพื่อเร่งมวลที่เคลื่อนที่ จำนวนที่ต้องการขึ้นอยู่กับความเฉื่อยในการหมุนและความเร่งที่ต้องการ
การจับวัตถุ: ในมือของหุ่นยนต์ แอคชูเอเตอร์อาจพบกับแรงต้านชั่วคราวเมื่อนิ้วสัมผัสกับวัตถุ อาจต้องใช้แรงบิดเพิ่มเติมเพื่อให้ได้แรงยึดตามที่ต้องการ
การรบกวนภายนอก: การสัมผัสโดยไม่คาดคิดหรือการเปลี่ยนแปลงความต้านทานทางกลอาจส่งผลให้ความต้องการแรงบิดเพิ่มขึ้นในระยะสั้น
อย่างไรก็ตาม แรงบิดสูงสุดไม่ควรถือเป็นเป้าหมายการทำงานถาวร การทำงานด้วยแรงบิดสูงซ้ำๆ สามารถเพิ่มความร้อนและความเค้นทางกลได้ วิศวกรควรตรวจสอบระยะเวลา ความถี่ และสภาวะการทำงานที่อนุญาตซึ่งเกี่ยวข้องกับข้อกำหนดแรงบิดสูงสุดของผู้ผลิต
ระบบที่ได้รับการออกแบบมาอย่างดีจะใช้แรงบิดสูงสุดตามที่จำเป็น ในขณะที่ยังคงการทำงานตามปกติภายในความสามารถต่อเนื่องของแอคชูเอเตอร์
การประเมินแอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม. สำหรับการใช้งานหุ่นยนต์
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม.จาก VAXOR ได้รับการพัฒนาสำหรับการใช้งานหุ่นยนต์ที่มีการผสานรวมในระดับสูงซึ่งต้องการขนาดกะทัดรัดและการเคลื่อนไหวของข้อต่อที่มีการควบคุม
ชื่อรุ่นคือ X16S/L-UM30/50-MH-4 โดยมีข้อกำหนดทางเทคนิคดังต่อไปนี้:
| พารามิเตอร์ | ข้อมูลจำเพาะ |
|---|---|
| แบบอย่าง | X16S/L-UM30/50-MH-4 |
| แรงดันไฟฟ้า | 12V / 24V |
| อัตราทดเกียร์ | 30:1 / 50:1 |
| แรงบิดต่อเนื่อง | สูงถึง 200 ม.น |
| แรงบิดเริ่มต้น | สูงถึง 400 ม.น |
| ตัวเข้ารหัส | ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ |
| การสื่อสาร | เอสพีไอ |
| น้ำหนัก | 24.3–26.1 ก |
| ความแม่นยำเชิงมุม | สูงถึง 0.02° |
การรวมกันของพิกัดแรงบิดเริ่มต้นและต่อเนื่องทำให้เกิดความยืดหยุ่นสำหรับกลไกหุ่นยนต์ที่ต้องเผชิญกับสภาวะโหลดที่แตกต่างกันระหว่างการทำงาน
แรงบิดต่อเนื่องสูงสุด 200 mNm เป็นข้อมูลอ้างอิงสำหรับการประเมินความต้องการเอาท์พุตแบบยั่งยืน ในขณะที่แรงบิดเริ่มต้นสูงถึง 400 mNm บ่งบอกถึงความสามารถในการเอาท์พุตเพิ่มเติมภายใต้สภาวะการทำงานที่เกี่ยวข้อง
อัตราทดเกียร์ที่มีสองแบบคือ 30:1 และ 50:1 ยังมีตัวเลือกการกำหนดค่าสำหรับความต้องการในการเคลื่อนไหวที่แตกต่างกันอีกด้วย การเลือกที่เหมาะสมขึ้นอยู่กับความเร็วเอาท์พุต แรงบิด ประสิทธิภาพการส่งกำลัง และการตอบสนองแบบไดนามิกที่ต้องการ
สำหรับการใช้งานที่น้ำหนักเป็นข้อจำกัดในการออกแบบที่สำคัญ น้ำหนักของโมดูลคือ 24.3–26.1 กรัม ถือเป็นข้อพิจารณาที่สำคัญอีกประการหนึ่ง ช่วยให้ผู้ออกแบบระบบประเมินตำแหน่งของแอคชูเอเตอร์และมวลข้อต่อโดยรวมเมื่อพัฒนาโครงสร้างหุ่นยนต์หลายแกน
อัตราทดเกียร์ส่งผลต่อแรงบิดและการตอบสนองการเคลื่อนไหวอย่างไร
อัตราทดเกียร์เป็นปัจจัยสำคัญในการปรับสมดุลแรงบิดต่อเนื่องและแรงบิดสูงสุด
โดยทั่วไป อัตราทดที่สูงกว่าจะเพิ่มแรงบิดที่เอาท์พุตในขณะที่ลดความเร็วเอาท์พุต ขึ้นอยู่กับประสิทธิภาพการส่งกำลังและลักษณะการทำงานของมอเตอร์
การกำหนดค่า 30:1 อาจเหมาะสมเมื่อแอปพลิเคชันต้องการความสมดุลของความเร็วและแรงบิดที่แตกต่างจากการกำหนดค่า 50:1 อย่างไรก็ตาม อัตราส่วนที่สูงกว่าไม่ควรถือเป็นตัวเลือกที่ดีกว่าโดยอัตโนมัติ
ตัวเลือกสุดท้ายขึ้นอยู่กับลักษณะการเคลื่อนที่และภาระทางกล
ตัวอย่างเช่น นิ้วหุ่นยนต์ที่ออกแบบมาเพื่อการเคลื่อนไหวที่ค่อนข้างเร็วอาจมีข้อกำหนดที่แตกต่างจากข้อต่อที่มีจุดประสงค์เพื่อให้แรงส่งออกที่มากขึ้นที่ความเร็วต่ำกว่า
วิศวกรควรคำนึงถึง:
ความเร็วเชิงมุมของข้อต่อที่ต้องการ
คาดว่าจะมีการโหลดอย่างต่อเนื่องและชั่วคราว
ข้อกำหนดการเร่งความเร็วและการชะลอตัว
ประสิทธิภาพการส่งผ่าน
ข้อกำหนดฟันเฟืองทางกลและการวางตำแหน่ง
ทรัพยากรการควบคุมและพลังงานที่มีอยู่
ควรเลือกอัตราทดเกียร์ให้เป็นส่วนหนึ่งของการออกแบบแอคชูเอเตอร์และกลไกที่สมบูรณ์ แทนที่จะเลือกตามตัวเลขแรงบิดเพียงอย่างเดียว
บทบาทของผลตอบรับและการควบคุมในการจัดการแรงบิด
ข้อมูลจำเพาะทางกลเป็นเพียงส่วนหนึ่งของประสิทธิภาพของแอคชูเอเตอร์เท่านั้น ระบบควบคุมยังกำหนดว่าจะใช้แรงบิดที่มีอยู่ได้อย่างมีประสิทธิภาพเพียงใด
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม. ผสานรวมตัวเข้ารหัสแม่เหล็กสัมบูรณ์และรองรับการสื่อสาร SPI ทำให้เกิดฟีดแบ็กและรากฐานอินเทอร์เฟซสำหรับระบบควบคุมหุ่นยนต์ขนาดกะทัดรัด
ตัวเข้ารหัสแบบสัมบูรณ์ให้ข้อมูลตำแหน่งที่อ้างอิงถึงตำแหน่งเชิงมุมที่กำหนดไว้ ซึ่งสามารถรองรับการตอบสนองตำแหน่งข้อต่อ การประสานการเคลื่อนไหว และการเริ่มต้นระบบ ขึ้นอยู่กับการใช้งานตัวเข้ารหัสและการออกแบบตัวควบคุม
สำหรับการจัดการแรงบิด การตอบรับตำแหน่งสามารถช่วยให้ระบบควบคุมตรวจสอบการเคลื่อนไหวและปรับคำสั่งมอเตอร์ตามวิถีที่ต้องการ
ตัวอย่างเช่น ในมือหุ่นยนต์ ตัวควบคุมอาจใช้การตอบรับตำแหน่งเพื่อประสานข้อต่อต่างๆ ระหว่างการเคลื่อนไหวของนิ้ว เมื่อนิ้วสัมผัสกับวัตถุ ระบบจะสามารถปรับกลยุทธ์การเคลื่อนไหวตามสถาปัตยกรรมการตรวจจับและการควบคุมที่มีอยู่
สิ่งสำคัญคือต้องแยกแยะผลตอบรับตำแหน่งจากการวัดแรงบิดโดยตรง ตัวเข้ารหัสแม่เหล็กสัมบูรณ์จะวัดตำแหน่งเชิงมุม มันไม่ได้ให้การวัดแรงบิดเอาท์พุตโดยตรงโดยอิสระ การควบคุมแรงบิดที่แม่นยำอาจต้องมีการประมาณค่าตามกระแสเพิ่มเติม การสร้างแบบจำลองทางกล หรือเซ็นเซอร์แรงและแรงบิด ขึ้นอยู่กับการใช้งาน
ข้อควรพิจารณาในการออกแบบเชิงปฏิบัติเพื่อการทำงานที่เชื่อถือได้
ก่อนที่จะรวมแอคชูเอเตอร์ขนาดกะทัดรัดเข้ากับระบบหุ่นยนต์ วิศวกรควรประเมินมากกว่าพิกัดแรงบิดสูงสุด
ขั้นแรก สร้างภาระการทำงานตามปกติและระบุภาระการทำงานระยะสั้นสูงสุด ซึ่งช่วยพิจารณาว่าอัตราแรงบิดต่อเนื่องเพียงพอหรือไม่ และจำเป็นต้องใช้แรงบิดสูงสุดในระหว่างขั้นตอนการเคลื่อนไหวเฉพาะหรือไม่
ประการที่สอง กำหนดวงจรการทำงาน แอคชูเอเตอร์ที่ใช้เป็นระยะๆ อาจพบกับสภาวะความร้อนที่แตกต่างกันจากการทำงานอย่างต่อเนื่องหรือการเคลื่อนไหวด้วยแรงบิดสูงบ่อยครั้ง
ประการที่สาม ประเมินโครงสร้างการส่งกำลังและการติดตั้งทางกล การจัดตำแหน่งที่ไม่ดี แรงเสียดทานมากเกินไป และการจัดวางตลับลูกปืนที่ไม่เหมาะสมอาจเพิ่มแรงบิดที่ต้องการจากแอคชูเอเตอร์ได้
ประการที่สี่ ตรวจสอบแหล่งจ่ายไฟและไดรฟ์อิเล็กทรอนิกส์ การกำหนดค่า 12V และ 24V ควรจับคู่กับไดรเวอร์มอเตอร์และระบบไฟฟ้าที่เหมาะสม ต้องพิจารณาความจุกระแสไฟ สายไฟ และสภาวะความร้อนด้วย
สุดท้าย ให้ทำการทดสอบภายใต้โหลดตัวแทน พฤติกรรมการเริ่มต้น การทำงานอย่างต่อเนื่อง การเร่งความเร็วซ้ำๆ และการเปลี่ยนแปลงอุณหภูมิควรได้รับการประเมินก่อนที่จะสรุปการกำหนดค่าแอคชูเอเตอร์
ขั้นตอนเหล่านี้ช่วยให้แน่ใจว่าแอคชูเอเตอร์ที่เลือกทำงานภายในช่วงประสิทธิภาพที่ต้องการ แทนที่จะอาศัยข้อกำหนดเฉพาะสูงสุดเพียงอย่างเดียว
แนวทางของ VAXOR ต่อเทคโนโลยี Compact Motion
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน โดยพัฒนาตัวกระตุ้นข้อต่อขนาดเล็กและมอเตอร์ไร้แกนขนาดเล็กพิเศษสำหรับหุ่นยนต์ อุปกรณ์การแพทย์ เครื่องมือที่มีความแม่นยำ และอุปกรณ์อัจฉริยะ
บริษัทมุ่งเน้นไปที่ระบบขับเคลื่อนขนาดกะทัดรัดที่ผสมผสานการออกแบบมอเตอร์ กลไกการส่งผ่านขนาดเล็ก การผลิตที่มีความแม่นยำ และข้อกำหนดในการควบคุมการเคลื่อนไหว
แผนงานด้านเทคโนโลยีของบริษัทประกอบด้วยเทคโนโลยีมอเตอร์แบบฟลักซ์ตามแนวแกน การม้วน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุด และกลไกการลดขนาดเล็ก เทคโนโลยีเหล่านี้มีจุดมุ่งหมายเพื่อจัดการกับความท้าทายทางวิศวกรรมที่เกี่ยวข้องกับพื้นที่การติดตั้งที่จำกัด ความหนาแน่นของแรงบิดสูง การตอบสนองที่รวดเร็ว และความสม่ำเสมอในการผลิต
VAXOR ได้รับการสนับสนุนจากทีมงานจากหลากหลายสาขาวิชาที่มีความเชี่ยวชาญในการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ วิศวกรรมโครงสร้าง การควบคุมหุ่นยนต์ และการผลิตอัจฉริยะ
ทีมงานยังมีประสบการณ์ในการตรวจสอบต้นแบบ การผลิตนำร่อง และการผลิตเป็นชุด การผสมผสานระหว่างการพัฒนาด้านเทคนิคและการใช้งานทางวิศวกรรมเป็นสิ่งสำคัญสำหรับผลิตภัณฑ์ไมโครไดรฟ์ ซึ่งการออกแบบไม่เพียงแต่ต้องแสดงให้เห็นถึงประสิทธิภาพที่ต้องการเท่านั้น แต่ยังต้องได้รับคุณภาพการผลิตที่สม่ำเสมออีกด้วย
ด้วยการมุ่งเน้นไปที่โซลูชั่นการเคลื่อนไหวแบบผสมผสานและกะทัดรัด VAXOR ให้บริการแก่บริษัทหุ่นยนต์ องค์กรด้านเทคโนโลยี และสถาบันวิจัยที่พัฒนาอุปกรณ์อัจฉริยะยุคต่อไป
บทสรุป
การปรับสมดุลแรงบิดต่อเนื่องและแรงบิดสูงสุดถือเป็นสิ่งสำคัญในการเลือกแอคทูเอเตอร์สำหรับระบบหุ่นยนต์ขนาดกะทัดรัด แรงบิดต่อเนื่องเป็นตัวกำหนดความสามารถในการส่งออกที่ยั่งยืนของแอคทูเอเตอร์ ในขณะที่แรงบิดสูงสุดให้ความจุเพิ่มเติมสำหรับความต้องการชั่วคราว เช่น การสตาร์ท การเร่งความเร็ว และการจับยึด
ไม่ควรพิจารณาข้อกำหนดเฉพาะอย่างใดอย่างหนึ่งอย่างเป็นอิสระ การเลือกจริงต้องคำนึงถึงรอบการทำงาน สภาวะความร้อน อัตราทดเกียร์ โหลดทางกล และข้อกำหนดในการควบคุม
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม.ให้แรงบิดต่อเนื่องสูงสุด 200 mNm และแรงบิดเริ่มต้นสูงสุด 400 mNm ในโมดูลน้ำหนักเบา 24.3–26.1g เมื่อรวมกับตัวเลือกอัตราทดเกียร์ 30:1 และ 50:1 ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ และการสื่อสาร SPI จึงเป็นโซลูชันการเคลื่อนไหวขนาดกะทัดรัดสำหรับมือที่คล่องแคล่วและระบบหุ่นยนต์ที่มีการผสานรวมในระดับสูง
ด้วยการมุ่งเน้นไปที่เทคโนโลยีไมโครไดรฟ์และการพัฒนาเชิงวิศวกรรม VAXOR ยังคงพัฒนาโซลูชันแอคชูเอเตอร์ขนาดกะทัดรัดสำหรับหุ่นยนต์และการใช้งานการเคลื่อนไหวที่มีความแม่นยำอื่นๆ ซึ่งต้องพิจารณาข้อกำหนดด้านแรงบิด น้ำหนัก และการรวมเข้าด้วยกัน