 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
การออกแบบมือหุ่นยนต์ที่คล่องแคล่วนั้นต้องการมากกว่าแค่การติดตั้งมอเตอร์ในพื้นที่ขนาดเล็ก นิ้วแต่ละนิ้วจะต้องเคลื่อนที่ไปในระยะที่มีประโยชน์ ใช้แรงควบคุม ตอบสนองต่อคำสั่ง และประสานงานกับข้อต่ออื่นๆ โดยยังคงอยู่ภายในขีดจำกัดขนาดและน้ำหนักที่เข้มงวด การเลือกแอคชูเอเตอร์ที่เหมาะสมจึงเป็นขั้นตอนสำคัญในการพิจารณาว่ามือหุ่นยนต์ทำงานได้ดีเพียงใด ตั้งแต่การจับวัตถุขนาดเล็กไปจนถึงการจัดการเครื่องมือ
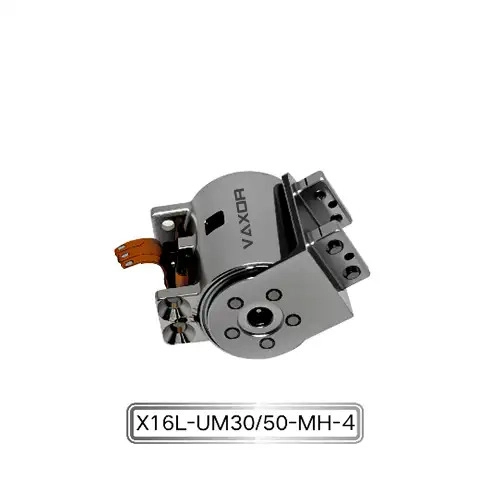
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม.ที่เหมาะสมสามารถช่วยตอบสนองความต้องการเหล่านี้ได้โดยการผสานขนาดกะทัดรัดเข้ากับระบบควบคุมการเคลื่อนไหวในตัว สำหรับวิศวกรที่พัฒนานิ้วหุ่นยนต์ กระบวนการคัดเลือกควรพิจารณาถึงความต้องการแรงบิด อัตราทดเกียร์ ความคิดเห็นตำแหน่ง อินเทอร์เฟซการสื่อสาร ความเข้ากันได้ทางไฟฟ้า และบูรณาการทางกลเข้าด้วยกัน การประเมินปัจจัยเหล่านี้ตั้งแต่เนิ่นๆ สามารถลดงานการออกแบบใหม่ในระหว่างการพัฒนาต้นแบบ และทำให้การเปลี่ยนไปสู่การผลิตสามารถคาดการณ์ได้มากขึ้น
เริ่มต้นด้วยข้อกำหนดทางกลของข้อต่อนิ้วแต่ละข้อ
ไม่ใช่ทุกข้อต่อในมือที่คล่องแคล่วจะทำหน้าที่เหมือนกัน ข้อต่อใกล้โคนนิ้วอาจต้องขยับส่วนที่ใหญ่กว่าของโครงสร้างนิ้ว ในขณะที่ข้อต่อส่วนปลายอาจควบคุมการวางแนวของปลายนิ้วเป็นหลัก ข้อกำหนดในการรับน้ำหนัก ช่วงการเคลื่อนไหว และการตอบสนองอาจแตกต่างกันอย่างมากระหว่างตำแหน่งเหล่านี้
ก่อนที่จะเลือกแอคชูเอเตอร์ วิศวกรควรระบุข้อกำหนดทางกลของข้อต่อแต่ละอัน ข้อมูลที่เป็นประโยชน์ ได้แก่ มวลและรูปทรงของส่วนประกอบที่กำลังเคลื่อนที่ ระยะห่างระหว่างแกนร่วมและแรงที่ใช้ ช่วงเชิงมุมที่ต้องการ และความเร็วการเคลื่อนที่ที่คาดหวัง
แรงบิดข้อต่อที่ต้องการสามารถประมาณได้จากแรงภายนอกและแขนโมเมนต์ของมัน โดยมีค่าเผื่อเพิ่มเติมสำหรับความเฉื่อยของส่วนประกอบที่กำลังเคลื่อนที่ แรงเสียดทาน และการสูญเสียการส่งกำลัง การออกแบบควรคำนึงถึงความแตกต่างระหว่างการถือวัตถุและการเคลื่อนย้ายวัตถุด้วย นิ้วอาจต้องใช้แรงบิดค่อนข้างน้อยในระหว่างการเคลื่อนไหวที่ไม่ได้บรรทุก แต่จะต้องใช้มากกว่านั้นอย่างมากเมื่อจับวัตถุหรือต้านทานสิ่งรบกวนจากภายนอก
สำหรับการออกแบบที่กะทัดรัด แอคชูเอเตอร์ต้องเป็นไปตามข้อกำหนดเหล่านี้โดยไม่ต้องใช้ปริมาตรนิ้วที่มีอยู่มากเกินไป รูปทรงในการติดตั้ง การเดินสายเคเบิล และการเชื่อมต่อกับจุดเชื่อมต่อที่อยู่ติดกันควรได้รับการพิจารณาควบคู่ไปกับประสิทธิภาพที่ได้รับการจัดอันดับ
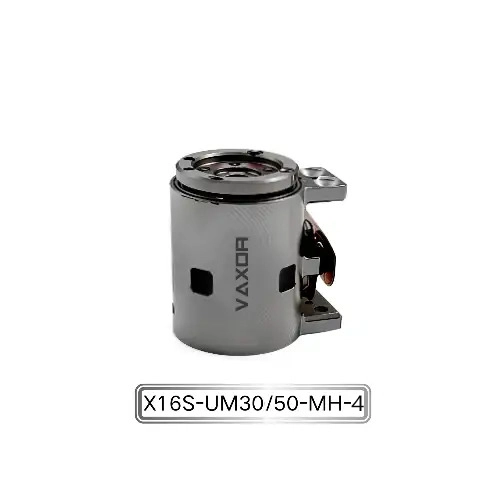
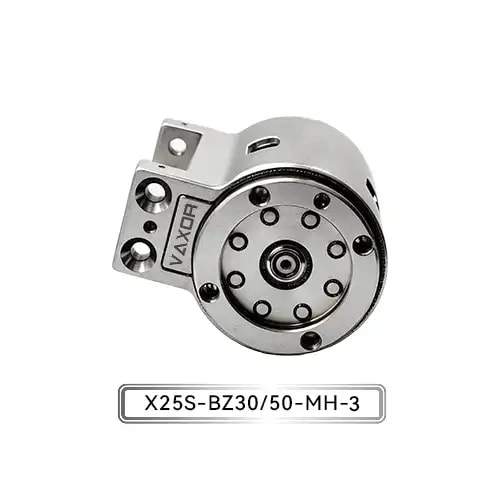
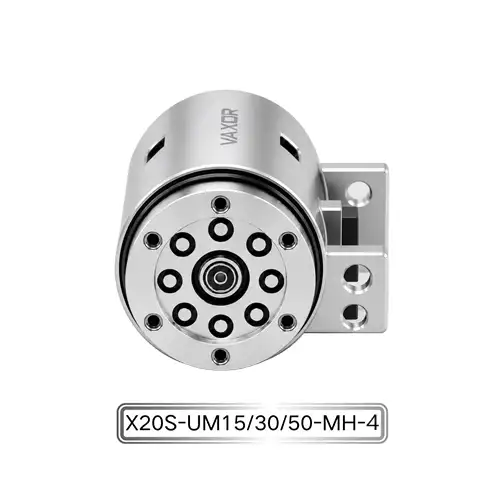
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม. ได้รับการออกแบบมาเพื่อระบบหุ่นยนต์ที่มีการบูรณาการสูงและมือที่คล่องแคล่ว รูปแบบโมดูลขนาดกะทัดรัดเป็นจุดเริ่มต้นสำหรับการประเมินวิธีการรวมการกระตุ้นเข้ากับพื้นที่ข้อต่อที่จำกัด ความเหมาะสมขั้นสุดท้ายยังคงขึ้นอยู่กับข้อกำหนดด้านแรงกดทางกลและการเคลื่อนที่ของการออกแบบมือแต่ละแบบ
จับคู่แรงบิดต่อเนื่องกับโหลดการทำงานจริง
แรงบิดเป็นหนึ่งในข้อกำหนดที่สำคัญที่สุดเมื่อเปรียบเทียบแอคชูเอเตอร์แบบร่วม แต่ต้องเข้าใจความหมายของระดับแรงบิดแต่ละค่าก่อนจึงจะนำไปใช้ในการคำนวณการออกแบบ
รุ่น X16S/L-UM30/50-MH-4 มีการระบุด้วยแรงบิดต่อเนื่องสูงถึง 200 mNm และแรงบิดเริ่มต้นสูงถึง 400 mNm ตัวเลขเหล่านี้อธิบายถึงสภาวะการทำงานที่แตกต่างกัน และไม่ควรถือว่าเท่าเทียมกัน
แรงบิดต่อเนื่องมีความเกี่ยวข้องเมื่อประเมินโหลดที่ข้อต่อต้องรับมือตลอดระยะเวลาการทำงานที่ขยายออกไป ขึ้นอยู่กับเงื่อนไขที่ระบุของผู้ผลิต แรงบิดเริ่มต้นอธิบายถึงจุดการทำงานที่แตกต่างกัน และไม่ควรตีความโดยอัตโนมัติว่าเป็นความสามารถในการส่งออกที่ต่อเนื่อง วิศวกรควรยืนยันคำจำกัดความ ระยะเวลา และเงื่อนไขการทดสอบที่แน่นอนที่เกี่ยวข้องกับข้อกำหนดแรงบิดเริ่มต้นก่อนที่จะใช้เพื่อกำหนดขนาดกลไก
พิจารณาข้อต่อนิ้วที่ต้องจับไว้เป็นเวลาหลายวินาทีหรือนานกว่านั้น ควรประเมินแรงบิดที่ต้องการโดยเทียบกับความสามารถในการทำงานอย่างต่อเนื่อง รวมถึงผลกระทบของอุณหภูมิมอเตอร์ ประสิทธิภาพการส่งผ่าน และรอบการทำงานที่ต้องการ หากนิ้วต้องเร่งความเร็วอย่างรวดเร็วหรือเอาชนะความต้านทานที่เพิ่มขึ้นในช่วงสั้นๆ ควรประเมินความต้องการแรงบิดชั่วคราวแยกกัน
กระบวนการคัดเลือกเชิงปฏิบัติควรประกอบด้วยการตรวจสอบสามประการ:
ประเมินแรงบิดที่จำเป็นสำหรับงานจับและควบคุมตามที่ตั้งใจไว้
ปล่อยให้เกิดการเสียดสี การรบกวนจากภายนอก และความแปรผันระหว่างสภาวะการทำงาน
ตรวจสอบว่าโหลดทั้งแบบยั่งยืนและระยะสั้นยังคงอยู่ภายในขีดจำกัดของแอคชูเอเตอร์ที่เกี่ยวข้อง
หลีกเลี่ยงการปรับขนาดข้อต่อตามค่าแรงบิดสูงสุดในข้อมูลจำเพาะของผลิตภัณฑ์เท่านั้น การออกแบบที่เชื่อถือได้มากขึ้นจะใช้แรงบิดที่จำเป็นระหว่างการทำงานปกติเป็นจุดเริ่มต้น จากนั้นจึงประเมินความต้องการชั่วคราว ขอบเขตด้านความปลอดภัย และข้อจำกัดด้านความร้อน
เลือกอัตราทดเกียร์สำหรับการเคลื่อนไหวที่ต้องการ
อัตราทดเกียร์มีอิทธิพลต่อความสัมพันธ์ระหว่างการหมุนของมอเตอร์และเอาท์พุตข้อต่อ โดยทั่วไปอัตราส่วนการลดที่สูงกว่าจะให้แรงบิดทวีคูณมากขึ้นในขณะที่ลดความเร็วเอาท์พุต แม้ว่าผลลัพธ์ที่แท้จริงจะขึ้นอยู่กับลักษณะของมอเตอร์และประสิทธิภาพการส่งผ่าน
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม. มีให้เลือกทั้งแบบอัตราทดเกียร์ 30:1 และ 50:1 การกำหนดค่าเหล่านี้เปิดโอกาสให้วิศวกรในการจับคู่ไดรฟ์กับข้อกำหนดข้อต่อที่แตกต่างกัน แทนที่จะอาศัยการกำหนดค่าเดียวสำหรับทุกนิ้ว
อัตราส่วน 30:1 อาจคุ้มค่าในการประเมินเมื่อข้อต่อต้องการความสมดุลระหว่างความเร็วเอาท์พุตและแรงบิด อัตราส่วน 50:1 อาจเหมาะสมเมื่อการออกแบบให้ความสำคัญกับการเพิ่มแรงบิดมากขึ้นและสามารถรองรับการลดความเร็วเอาต์พุตที่เกี่ยวข้องได้ นี่เป็นข้อพิจารณาทางวิศวกรรมทั่วไป ไม่รับประกันความแตกต่างด้านประสิทธิภาพสำหรับทุกสภาวะการใช้งาน ควรยืนยันข้อมูลแรงบิดความเร็วที่เกี่ยวข้องสำหรับการกำหนดค่าแต่ละรายการ
ตัวเลือกยังขึ้นอยู่กับวิธีการใช้มือหุ่นยนต์ด้วย นิ้วที่ออกแบบมาเพื่อการเปลี่ยนตำแหน่งอย่างรวดเร็วอาจมีลำดับความสำคัญที่แตกต่างจากนิ้วที่ตั้งใจไว้เพื่อรักษาการยึดเกาะที่มั่นคงหรือดำเนินการควบคุมเพื่อต้านทานแรงต้าน
เมื่อเปรียบเทียบทั้งสองตัวเลือก วิศวกรควรประเมิน:
ความเร็วข้อต่อที่ต้องการและการเดินทางเชิงมุม
แรงบิดที่ต้องการที่เพลาเอาท์พุต
ข้อกำหนดการเร่งความเร็วและการชะลอตัว
ประสิทธิภาพการส่งผ่านและฟันเฟืองเชิงกล หากมี
ควบคุมการตอบสนองภายใต้โหลดที่เปลี่ยนแปลง
การพิจารณาระบบควบคุมก็เป็นสิ่งสำคัญเช่นกัน อัตราทดเกียร์ที่ตอบสนองความต้องการแรงบิดคงที่อาจไม่ให้เวลาการเคลื่อนที่หรือการตอบสนองต่อคำสั่งที่ต้องการ การทดสอบทั้งแรงบิดเอาท์พุตที่ต้องการและโปรไฟล์การเคลื่อนไหวที่ต้องการสามารถช่วยกำหนดการกำหนดค่าที่เหมาะสมได้
พิจารณาการตอบสนองตำแหน่งและความแม่นยำเชิงมุม
การเคลื่อนที่ของนิ้วที่แม่นยำขึ้นอยู่กับระบบควบคุมที่สมบูรณ์ ไม่ใช่แค่โครงสร้างทางกลของแอคชูเอเตอร์เท่านั้น การตรวจจับตำแหน่งช่วยให้คอนโทรลเลอร์ประเมินตำแหน่งข้อต่อและปรับคำสั่งตามสถานะที่วัดได้
X16S/L-UM30/50-MH-4 ใช้ตัวเข้ารหัสแม่เหล็กสัมบูรณ์และระบุความแม่นยำเชิงมุมสูงถึง 0.02° ความสามารถนี้สามารถเกี่ยวข้องกับการใช้งานที่ต้องมีการควบคุมการวางตำแหน่งข้อต่อ โดยเฉพาะอย่างยิ่งเมื่อมือหุ่นยนต์ต้องประสานนิ้วหลายนิ้วหรือจัดการวัตถุที่มีระยะห่างที่จำกัด
ตัวเข้ารหัสแบบสัมบูรณ์ให้ข้อมูลตำแหน่งที่อ้างอิงถึงตำแหน่งเชิงมุมที่กำหนดไว้ แต่ลักษณะการทำงานที่แน่นอนจะขึ้นอยู่กับการใช้งานตัวเข้ารหัสและสถาปัตยกรรมการควบคุม วิศวกรควรตรวจสอบวิธีการเริ่มต้น ส่ง และตีความข้อมูลตำแหน่งโดยโฮสต์คอนโทรลเลอร์ นอกจากนี้ควรแยกแยะความละเอียดของตัวเข้ารหัสจากความแม่นยำของตำแหน่งระดับระบบด้วย
แม้ว่าแอคชูเอเตอร์จะมีตัวเข้ารหัสที่มีความแม่นยำสูง กลไกที่สมบูรณ์อาจทำให้เกิดข้อผิดพลาดได้จากการปฏิบัติตามข้อกำหนดทางกล พิกัดความเผื่อในการติดตั้ง ฟันเฟือง การเปลี่ยนรูปของโครงสร้าง หรือออฟเซ็ตการสอบเทียบ ตำแหน่งที่แท้จริงของปลายนิ้วยังขึ้นอยู่กับรูปทรงของข้อต่อนิ้วและการเคลื่อนไหวรวมกันของข้อต่อหลายข้อด้วย
ด้วยเหตุนี้ การตรวจสอบความถูกต้องจึงควรขยายขอบเขตไปมากกว่าการตรวจสอบการอ่านค่าของตัวเข้ารหัส การทดสอบต้นแบบที่เป็นประโยชน์จะวัดการเคลื่อนไหวของข้อต่อ และหากเป็นไปได้ การวางตำแหน่งปลายนิ้วภายใต้น้ำหนักที่เป็นตัวแทน การวัดซ้ำในตำแหน่งที่ต่างกันสามารถเผยให้เห็นผลกระทบทางกลที่ไม่ปรากฏชัดเจนเมื่อทดสอบแอคชูเอเตอร์ด้วยตัวมันเอง
วางแผนอินเทอร์เฟซการสื่อสาร SPI ตั้งแต่เนิ่นๆ
อินเทอร์เฟซการสื่อสาร SPI ของแอคทูเอเตอร์ถือเป็นอีกหนึ่งข้อพิจารณาที่สำคัญในระหว่างการรวมระบบ วิศวกรควรพิจารณาว่าแอคชูเอเตอร์จะสื่อสารกับตัวควบคุมหลักอย่างไร และวิธีจัดการข้อต่อหลายจุดภายในวงจรการควบคุมที่มีอยู่
SPI เป็นอินเทอร์เฟซการสื่อสารแบบอนุกรมแบบซิงโครนัสที่ใช้กันทั่วไปสำหรับการสื่อสารระหว่างอุปกรณ์อิเล็กทรอนิกส์ การใช้งานต้องให้ความสนใจกับการเชื่อมต่อสัญญาณ การกำหนดค่านาฬิกา เวลา และคุณลักษณะทางไฟฟ้าของฮาร์ดแวร์ที่เชื่อมต่อ โครงสร้างคำสั่งเฉพาะของแอคชูเอเตอร์และจังหวะการสื่อสารควรได้รับจากเอกสารทางเทคนิค แทนที่จะสันนิษฐานจากมาตรฐาน SPI ทั่วไป
สำหรับมือหุ่นยนต์แบบหลายข้อต่อ การวางแผนการสื่อสารควรครอบคลุมมากกว่าว่าตัวควบคุมสามารถอ่านข้อมูลตำแหน่งได้หรือไม่ ทีมออกแบบควรพิจารณาอัตราการอัพเดตที่จำเป็นสำหรับการเคลื่อนไหวที่มีการประสานงาน เวลาที่ใช้ในการประมวลผลคำสั่ง การตรวจจับข้อผิดพลาด และการจัดการกับการหยุดชะงักของการสื่อสาร
รายการตรวจสอบการบูรณาการที่เป็นประโยชน์ประกอบด้วย:
ยืนยันความเข้ากันได้ทางไฟฟ้าของตัวควบคุมกับอินเทอร์เฟซของแอคชูเอเตอร์
ตรวจสอบการเชื่อมต่อสัญญาณและระยะเวลาการสื่อสารกับเอกสารประกอบของผลิตภัณฑ์
ทดสอบการอ่านข้อมูลตำแหน่งและการดำเนินการคำสั่งด้วยแอคทูเอเตอร์ตัวเดียวก่อนที่จะขยายขนาด
วัดความล่าช้าในการสื่อสารภายใต้ปริมาณงานการควบคุมที่ต้องการ
กำหนดวิธีที่ระบบตอบสนองต่อข้อมูลที่ขาดหายไปหรือข้อผิดพลาดในการสื่อสาร
การตรวจสอบเหล่านี้สามารถระบุปัญหาการรวมระบบก่อนที่จะติดตั้งแอคชูเอเตอร์หลายตัวภายในโครงสร้างมือที่อัดแน่น นอกจากนี้ยังช่วยให้แน่ใจว่าการออกแบบการสื่อสารสนับสนุนกลยุทธ์การควบคุมการเคลื่อนไหวที่ตั้งใจไว้
บัญชีน้ำหนักและพื้นที่ติดตั้ง
มือที่คล่องแคล่วมักประกอบด้วยแอคชูเอเตอร์ ตัวเชื่อมโครงสร้าง เซ็นเซอร์ สายไฟ และส่วนประกอบป้องกันหลายตัว น้ำหนักหรือขนาดที่แตกต่างกันเล็กน้อยของแต่ละโมดูลก็สามารถส่งผลต่อการออกแบบขั้นสุดท้ายได้ โดยเฉพาะอย่างยิ่งเมื่อต้องติดตั้งมือบนแขนหุ่นยนต์น้ำหนักเบา
น้ำหนักที่ระบุของแอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม.คือ 24.3–26.1 กรัม ขึ้นอยู่กับการกำหนดค่า วิศวกรควรใช้น้ำหนักของเวอร์ชันที่เลือกเมื่อคำนวณมวลรวมของมือ แทนที่จะใช้ตัวเลขโดยประมาณเพียงตัวเดียว
น้ำหนักมีความสำคัญไม่เพียงเพราะน้ำหนักบรรทุกทั้งหมดเท่านั้น การวางตำแหน่งแอคชูเอเตอร์ส่งผลต่อความเฉื่อยของส่วนนิ้วที่เคลื่อนไหว มวลเพิ่มเติมที่อยู่ห่างจากแกนข้อต่อสามารถเพิ่มแรงบิดที่จำเป็นสำหรับการเร่งความเร็วและเปลี่ยนแปลงการตอบสนองของกลไกได้ สิ่งนี้สามารถสร้างวงจรป้อนกลับในการออกแบบ: การประกอบที่หนักกว่านั้นต้องใช้แรงบิดมากขึ้น ซึ่งอาจส่งผลต่อการเลือกการกำหนดค่าแอคชูเอเตอร์และโครงสร้างรองรับ
การบูรณาการทางกลควรรวมถึงช่องว่างในการติดตั้ง การเข้าถึงตัวยึด ทางเดินสายไฟ การวางแนวของตัวเชื่อมต่อ และพื้นที่สำหรับการประกอบและการบำรุงรักษา การตรวจสอบความเหมาะสมของ CAD สามารถเปิดเผยการรบกวนระหว่างโมดูลที่อยู่ใกล้เคียง ฟิงเกอร์ลิงก์ และสายเคเบิล ก่อนที่จะสร้างต้นแบบทางกายภาพ
เมื่อสร้างโครงร่างแล้ว จะสามารถใช้แบบจำลองทางกายภาพหรือต้นแบบเบื้องต้นเพื่อยืนยันว่าสามารถติดตั้งและให้บริการแอคชูเอเตอร์ได้ตามที่วางแผนไว้ สิ่งนี้มีประโยชน์อย่างยิ่งเมื่อข้อต่อหลายข้อต้องพอดีกับโครงสร้างนิ้วหรือฝ่ามือที่แคบ
ตรวจสอบแอคทูเอเตอร์ใน Finger Assembly ที่สมบูรณ์
ข้อมูลจำเพาะมีความจำเป็นสำหรับการคัดกรองแอคชูเอเตอร์ที่เหมาะสม แต่ไม่สามารถคาดเดาได้ทั้งหมดว่าข้อต่อจะทำงานอย่างไรในมือที่เสร็จแล้ว การทดสอบต้นแบบจึงควรประเมินแอคชูเอเตอร์ภายใต้เงื่อนไขที่สะท้อนถึงการใช้งานที่ต้องการ
เริ่มต้นด้วยการตรวจสอบการทำงานขั้นพื้นฐาน รวมถึงพฤติกรรมการเพิ่มพลัง การสื่อสาร การตอบรับตำแหน่ง และการเคลื่อนไหวที่ไม่ได้โหลด จากนั้น ให้แนะนำโหลดทางกลที่เป็นตัวแทนและประเมินความเร็วของข้อต่อ ความต้องการแรงบิด ความสม่ำเสมอในการเคลื่อนที่ และอุณหภูมิในระหว่างรอบการทำงานที่ต้องการ
สำหรับมือที่คล่องแคล่ว การทดสอบควรครอบคลุมถึงการจับและปล่อยซ้ำๆ ด้วย ควรประเมินนิ้วที่ตำแหน่งข้อต่อต่างๆ และอยู่ภายใต้ขนาดวัตถุหรือระดับความต้านทานที่แตกต่างกัน การทดสอบเหล่านี้สามารถเปิดเผยปัญหาที่เกี่ยวข้องกับการรบกวนทางกล การกระจายโหลด การประสานงานของการเคลื่อนไหว หรือการปรับแต่งตัวควบคุม
การวัดที่มีประโยชน์ได้แก่:
เวลาการเคลื่อนไหวและการตอบสนองของตำแหน่งร่วมกัน
ลักษณะการทำงานของเอาท์พุตภายใต้โหลดตัวแทน
ปริมาณการใช้ปัจจุบันและอุณหภูมิระหว่างการทำงานซ้ำๆ
การทำซ้ำของลำดับการเคลื่อนไหวที่ต้องการ
ความน่าเชื่อถือในการสื่อสารระหว่างการทำงานแบบหลายข้อต่อ
การสึกหรอหรือการหลวมของกลไกที่สังเกตได้ระหว่างการทดสอบความทนทาน
แผนการทดสอบควรสะท้อนถึงรอบการทำงานและสภาพแวดล้อมที่คาดหวัง หากมือต้องทำงานซ้ำๆ บ่อยๆ การสาธิตสั้นๆ ไม่เพียงพอที่จะสร้างความน่าเชื่อถือในระยะยาว การทดสอบความทนทานและการตรวจสอบควรได้รับการวางแผนตามข้อกำหนดด้านประสิทธิภาพและอายุการใช้งานของโครงการ
การทำงานร่วมกับพันธมิตรด้านเทคโนโลยีไมโครไดรฟ์
การเลือกแอคชูเอเตอร์สำหรับมือที่คล่องแคล่วมักเกี่ยวข้องกับการประสานงานระหว่างการออกแบบกลไก วิศวกรรมมอเตอร์ การควบคุมแบบฝัง และการผลิต ซัพพลายเออร์ที่มีประสบการณ์ในด้านเหล่านี้สามารถช่วยทีมพัฒนาชี้แจงข้อกำหนดและประเมินความเป็นไปได้ในการย้ายจากต้นแบบไปสู่การผลิตที่ทำซ้ำได้
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน โดยพัฒนาตัวกระตุ้นข้อต่อขนาดเล็กและมอเตอร์ไร้แกนขนาดเล็กพิเศษสำหรับหุ่นยนต์ อุปกรณ์การแพทย์ เครื่องมือที่มีความแม่นยำ และอุปกรณ์อัจฉริยะ แนวทางทางเทคนิคของบริษัทผสมผสานการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การควบคุมหุ่นยนต์ การออกแบบโครงสร้าง และการผลิตอัจฉริยะ
บริษัทยังพัฒนาโซลูชันการเคลื่อนที่แบบคอมแพคโดยใช้เทคโนโลยี เช่น มอเตอร์แบบฟลักซ์ตามแนวแกน การม้วน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุด และกลไกการลดขนาดเล็ก ทีมงานของบริษัททำงานในด้านการพัฒนาทางวิศวกรรมและการใช้งานการผลิต โดยมุ่งเน้นไปที่การเคลื่อนย้ายเทคโนโลยีไมโครไดรฟ์ประสิทธิภาพสูงจากการตรวจสอบความถูกต้องของต้นแบบไปสู่การผลิตที่ปรับขนาดได้
เมื่อประเมินโมดูลสำหรับมือหุ่นยนต์ ทีมวิศวกรควรแบ่งปันการใช้งานที่ต้องการ การประมาณโหลดร่วม ความเร็วเป้าหมาย ช่วงการเคลื่อนไหว ข้อกำหนดแรงดันไฟฟ้า สถาปัตยกรรมการควบคุม และข้อจำกัดในการติดตั้ง นอกจากนี้ควรยืนยันด้วยว่าข้อกำหนดใดที่ใช้กับรุ่นและอัตราทดเกียร์ที่แน่นอนที่กำลังพิจารณา
สำหรับแอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม. การผสมผสานระหว่างตัวเลือกการจ่ายไฟ 12 V หรือ 24 V, อัตราทดเกียร์ 30:1 หรือ 50:1, ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ และการสื่อสาร SPI จะให้พารามิเตอร์หลักหลายตัวสำหรับการประเมินนี้ การตัดสินใจขั้นสุดท้ายควรขึ้นอยู่กับเอกสารทางเทคนิคที่ได้รับการตรวจสอบแล้วและการทดสอบต้นแบบภายใต้สภาวะการทำงานที่ตั้งใจไว้
รายการตรวจสอบขั้นสุดท้ายสำหรับการเลือกแอคชูเอเตอร์แบบ Finger-Joint
ก่อนที่จะสรุปแอคทูเอเตอร์สำหรับมือที่คล่องแคล่ว ให้ตรวจสอบประเด็นต่อไปนี้:
โหลดทางกล: ประมาณแรงบิดที่ต้องการ รวมถึงแรงเสียดทาน ความเร่ง และแรงภายนอก
อัตราแรงบิด: แยกแรงบิดต่อเนื่องออกจากแรงบิดเริ่มต้น และยืนยันสภาวะการทำงานที่ระบุ
อัตราทดเกียร์: เปรียบเทียบความเร็วเอาท์พุตและแรงบิดที่ต้องการสำหรับตัวเลือก 30:1 และ 50:1
ความคิดเห็นเกี่ยวกับตำแหน่ง: ยืนยันพฤติกรรมของตัวเข้ารหัส ข้อมูลจำเพาะด้านความแม่นยำ ข้อกำหนดในการสอบเทียบ และความเข้ากันได้ของตัวควบคุม
การสื่อสาร: ตรวจสอบการเชื่อมต่อทางไฟฟ้า เวลา และการจัดการข้อมูลของ SPI
ขนาดและน้ำหนัก: ตรวจสอบระยะห่างของโมดูล มวลมือทั้งหมด การเดินสายเคเบิล และการเข้าถึงส่วนประกอบ
ประสิทธิภาพด้านความร้อนและความทนทาน: ทดสอบแอคชูเอเตอร์ระหว่างงานที่ต้องทำซ้ำๆ
ความพร้อมในการผลิต: ยืนยันเอกสารประกอบ รายละเอียดการกำหนดค่า และข้อกำหนดในการตรวจสอบก่อนปรับขนาดการออกแบบ
การเลือกแอคชูเอเตอร์ข้อต่อขนาดเล็กที่เหมาะสมถือเป็นการตัดสินใจทางวิศวกรรมระดับระบบ แรงบิด อัตราทดเกียร์ การตอบสนอง การสื่อสาร น้ำหนัก และรูปแบบกลไกต้องทำงานร่วมกันเพื่อให้การเคลื่อนไหวของนิ้วที่ต้องการ ด้วยการประเมินปัจจัยเหล่านี้ก่อนที่จะบูรณาการขั้นสุดท้าย นักพัฒนาสามารถลดการออกแบบใหม่ที่สามารถหลีกเลี่ยงได้ และสร้างรากฐานทางเทคนิคที่แข็งแกร่งขึ้นสำหรับมือหุ่นยนต์ที่คล่องแคล่วและเชื่อถือได้
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม.นำเสนอโมดูลการเคลื่อนไหวขนาดกะทัดรัดพร้อมตัวเลือกแรงบิด อัตราทดเกียร์ ตัวเข้ารหัส และการสื่อสารที่กำหนดไว้สำหรับการประเมินนี้ การทำงานร่วมกับ VAXOR และการตรวจสอบความถูกต้องของการกำหนดค่าที่เลือกกับโหลดแอปพลิเคชันจริงสามารถช่วยให้ทีมวิศวกรระบุได้ว่าโมดูลนั้นตรงตามข้อกำหนดของมือหุ่นยนต์หรือไม่