 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
ในระบบขับเคลื่อนขนาดเล็ก การได้รับความเร็วการหมุนสูงภายในพื้นที่การติดตั้งที่จำกัดเป็นเพียงส่วนหนึ่งของความท้าทายทางวิศวกรรมเท่านั้น มอเตอร์ยังต้องให้แรงบิดที่เพียงพอภายใต้ภาระ ตอบสนองต่อการเปลี่ยนแปลงในสภาวะการทำงานอย่างสม่ำเสมอ และทำงานภายในขีดจำกัดทางไฟฟ้าและทางกลของอุปกรณ์ทั้งชิ้น ข้อกำหนดเหล่านี้มีความสำคัญอย่างยิ่งในอุปกรณ์ขนาดกะทัดรัด ซึ่งการเปลี่ยนแปลงแรงเสียดทาน ความเฉื่อยของโหลด หรือการใช้พลังงานเพียงเล็กน้อยก็อาจส่งผลต่อประสิทธิภาพโดยรวมได้
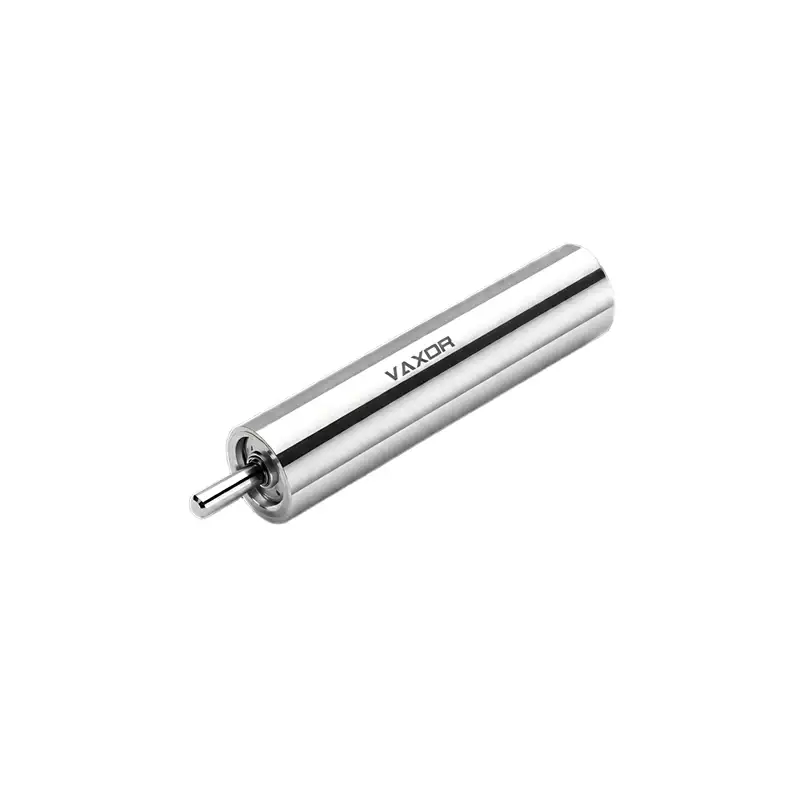
มอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านอัลตร้าไมโคร φ6 มม.ได้รับการออกแบบมาเพื่อการใช้งานที่ต้องการการหมุนด้วยความเร็วสูงในพื้นที่ขนาดเล็ก รุ่น G06P-VW00-QZ-1 ทำงานที่แรงดันไฟฟ้า 12 V ด้วยความเร็วรอบเปล่า 63,000 รอบต่อนาที และความเร็วปกติ 45,000 รอบต่อนาที แรงบิดปกติของมันคือ 0.49 mNm ในขณะที่แรงบิดแผงลอยที่ระบุไว้คือ 0.98 mNm ข้อมูลจำเพาะเหล่านี้เป็นจุดเริ่มต้นสำหรับการประเมินความเหมาะสมของมอเตอร์สำหรับกลไกขนาดเล็ก อุปกรณ์ที่มีความแม่นยำ และการใช้งานไดรฟ์ที่มีพื้นที่จำกัดอื่นๆ
63,000 RPM หมายถึงอะไรสำหรับมอเตอร์ขนาดเล็ก?
ความเร็วในการหมุน 63,000 รอบต่อนาทีแสดงถึงความสามารถในการทำงานที่ต้องการสำหรับมอเตอร์ที่มีเส้นผ่านศูนย์กลางเพียง 6 มม. ในระดับนี้ มอเตอร์ถือเป็นกลไกที่ต้องหมุนอย่างรวดเร็วในขณะที่ยังคงรักษาชุดขับเคลื่อนให้กะทัดรัด
อย่างไรก็ตาม ความหมายของข้อกำหนดความเร็วจะขึ้นอยู่กับสภาวะที่ใช้วัด ความเร็วรอบขณะไม่มีโหลดจะอธิบายความเร็วในการหมุนของมอเตอร์เมื่อทำงานโดยไม่มีภาระทางกลภายนอก ไม่ได้ระบุความเร็วที่มอเตอร์จะรักษาไว้หลังจากเชื่อมต่อกับชุดเฟือง ปั๊ม ชิ้นส่วนที่หมุน หรือส่วนประกอบที่ขับเคลื่อนอื่นๆ
สำหรับ G06P-VW00-QZ-1 ความเร็วรอบเดินเบาที่ระบุไว้คือ 63,000 รอบต่อนาที ในขณะที่ความเร็วปกติคือ 45,000 รอบต่อนาที ความแตกต่างเป็นสิ่งสำคัญในระหว่างการออกแบบระบบ เนื่องจากมอเตอร์จะต้องจ่ายแรงบิดเพื่อเอาชนะโหลดและการสูญเสียที่เกี่ยวข้องกับกลไกขับเคลื่อน
วิศวกรจึงควรหลีกเลี่ยงการเลือกมอเตอร์โดยพิจารณาจากความเร็วสูงสุดหรือความเร็วรอบขณะไม่มีโหลดเพียงอย่างเดียว แต่ควรกำหนดความเร็วในการทำงานที่ต้องการตามการใช้งาน และประเมินว่ามอเตอร์สามารถรักษาความเร็วนั้นไว้ภายใต้ภาระที่คาดหวังได้หรือไม่
ตัวอย่างเช่น กลไกการหมุนขนาดเล็กอาจต้องเร่งความเร็วอย่างรวดเร็ว แต่จะทำงานที่ความเร็วต่ำลงเมื่อถึงสภาวะการทำงาน อุปกรณ์อื่นอาจต้องรักษาความเร็วในการหมุนที่ค่อนข้างคงที่ในขณะที่ความต้านทานทางกลเปลี่ยนแปลงไป แอปพลิเคชันทั้งสองนี้อาจต้องใช้กลยุทธ์การควบคุมที่แตกต่างกัน แม้ว่าความเร็วเป้าหมายจะใกล้เคียงกันก็ตาม
ทำความเข้าใจความสัมพันธ์ระหว่างความเร็วและแรงบิด
ความเร็วและแรงบิดมีความสัมพันธ์กันอย่างใกล้ชิดเมื่อเลือกมอเตอร์สำหรับการใช้งานจริง มอเตอร์อาจหมุนเร็วมากโดยไม่มีโหลด แต่โดยทั่วไปความเร็วจะลดลงเมื่อความต้านทานทางกลเพิ่มขึ้น ความสัมพันธ์ที่แท้จริงขึ้นอยู่กับคุณลักษณะด้านสมรรถนะของมอเตอร์ การจ่ายไฟฟ้า ตัวควบคุม และสภาวะการทำงานของมอเตอร์
มอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านอัลตร้าไมโคร φ6 มม. มีแรงบิดปกติ 0.49 mNm และแรงบิดแผงลอยที่ระบุไว้ที่ 0.98 mNm แรงบิดที่กำหนดมีความเกี่ยวข้องเมื่อประเมินสภาพการทำงานที่ระบุ ในขณะที่แรงบิดแผงลอยจะอธิบายแรงบิดที่เกี่ยวข้องกับโรเตอร์ที่อยู่นิ่งภายใต้เงื่อนไขการทดสอบที่เกี่ยวข้อง
ค่าเหล่านี้ไม่ควรถือว่าใช้แทนกันได้ สภาพแผงลอยสามารถผลิตกระแสและความร้อนได้มาก ดังนั้นแรงบิดแผงลอยจึงไม่ใช่เป้าหมายที่เหมาะสมสำหรับการทำงานต่อเนื่อง เว้นแต่ผู้ผลิตจะระบุเป็นอย่างอื่นอย่างชัดเจน
เมื่อจับคู่มอเตอร์กับโหลดไดรฟ์ขนาดเล็ก วิศวกรควรประมาณแรงบิดที่ต้องการโดยกลไกขับเคลื่อนก่อน การประมาณการนี้ควรคำนึงถึงแรงเสียดทาน ความเร่ง การสูญเสียการส่งกำลัง และการเปลี่ยนแปลงความต้านทานทางกลระหว่างการทำงาน
การพิจารณาข้อกำหนดในการเริ่มต้นก็เป็นสิ่งสำคัญเช่นกัน กลไกบางอย่างต้องการแรงบิดเริ่มต้นที่สูงกว่าเพื่อเอาชนะแรงเสียดทานสถิตหรือเร่งภาระการหมุน รุ่นอื่นๆ มีความต้านทานการสตาร์ทค่อนข้างต่ำ แต่ต้องการการทำงานที่เสถียรในช่วงความเร็วที่กว้าง
ดังนั้นการเลือกมอเตอร์ที่เหมาะสมจึงควรขึ้นอยู่กับข้อกำหนดด้านความเร็วและแรงบิดที่สมบูรณ์ของการใช้งาน แทนที่จะพิจารณาจากข้อกำหนดเฉพาะเพียงอย่างเดียว
การจับคู่ความเร็วมอเตอร์กับโหลดความเฉื่อย
ความเฉื่อยของโหลดถือเป็นข้อพิจารณาที่สำคัญในระบบขับเคลื่อนขนาดเล็กความเร็วสูง โดยอธิบายว่าวัตถุที่กำลังหมุนนั้นทนทานต่อการเปลี่ยนแปลงความเร็วในการหมุนได้มากเพียงใด มอเตอร์ที่เชื่อมต่อกับโรเตอร์น้ำหนักเบาอาจเร่งความเร็วแตกต่างไปจากมอเตอร์ตัวเดียวกันที่เชื่อมต่อกับส่วนประกอบที่หนักกว่า แม้ว่าทั้งสองระบบจะมีความต้องการแรงบิดในสภาวะคงที่ที่คล้ายคลึงกันก็ตาม
ความแตกต่างนี้มีความเกี่ยวข้องอย่างยิ่งเมื่อแอปพลิเคชันต้องสตาร์ท หยุด หรือเปลี่ยนแปลงความเร็วบ่อยครั้ง มอเตอร์จะต้องสร้างแรงบิดเพียงพอเพื่อเร่งความเร็วโหลดภายในเวลาที่กำหนดโดยยังคงอยู่ภายในขีดจำกัดการทำงาน
สำหรับมอเตอร์ความเร็วสูง วิศวกรควรประเมินปัจจัยหลายประการ:
ความเฉื่อยของส่วนประกอบที่ขับเคลื่อนและชิ้นส่วนเกียร์ที่เชื่อมต่ออยู่
เวลาเร่งความเร็วและลดความเร็วที่ต้องการ
ความถี่ของการเริ่มต้นและหยุดซ้ำ
แรงเสียดทานทางกลเกิดขึ้นระหว่างการเริ่มต้นและการทำงานที่มั่นคง
ระดับกระแส อุณหภูมิ และการสั่นสะเทือนที่อนุญาต
ความเร็วรอบเปล่า 63,000 รอบต่อนาทีของมอเตอร์ G06P-VW00-QZ-1 อาจเกี่ยวข้องกับการใช้งานที่มีข้อกำหนดด้านความเร็วในการหมุนสูง แต่ควรตรวจสอบจุดทำงานสุดท้ายด้วยภาระทางกลจริง
การทดสอบต้นแบบมีประโยชน์อย่างยิ่งในขั้นตอนนี้ วิศวกรสามารถบันทึกเวลาเร่งความเร็ว ความเร็วในสภาวะคงตัว การใช้กระแสไฟ และอุณหภูมิภายใต้เงื่อนไขที่เป็นตัวแทน การวัดเหล่านี้ช่วยกำหนดว่ามอเตอร์ที่เลือกสามารถตอบสนองความต้องการการใช้งานโดยไม่มีความเครียดทางไฟฟ้าหรือทางกลมากเกินไปหรือไม่
การเลือกระบบไฟฟ้าสำหรับมอเตอร์ไร้แปรงถ่าน 12V
ระบบไฟฟ้ามีบทบาทโดยตรงต่อประสิทธิภาพของมอเตอร์ แรงดันไฟฟ้า ความจุกระแสไฟ ความเข้ากันได้ของคอนโทรลเลอร์ และคุณภาพของแหล่งจ่ายไฟ ล้วนส่งผลต่อพฤติกรรมการสตาร์ทและความเสถียรในการหมุน
มีระบุรุ่น G06P-VW00-QZ-1 สำหรับการใช้งาน 12 V เมื่อเลือกไดรเวอร์ที่เหมาะสม วิศวกรควรยืนยันว่าตัวควบคุมรองรับคุณลักษณะทางไฟฟ้าของมอเตอร์และช่วงความเร็วที่ต้องการ ผู้ขับขี่จะต้องสามารถรองรับกระแสการทำงานที่คาดหวังและความต้องการชั่วคราวใดๆ ที่เกี่ยวข้องกับการสตาร์ทหรือการเร่งความเร็วได้
ค่าคงที่แรงบิดของมอเตอร์แสดงไว้ที่ 1.05 mNm/A พารามิเตอร์นี้อธิบายความสัมพันธ์ระหว่างกระแสมอเตอร์และแรงบิดที่เกิดขึ้นภายใต้สมมติฐานการทำงานที่เกี่ยวข้อง สามารถช่วยให้วิศวกรประมาณกระแสที่เกี่ยวข้องกับแรงบิดที่ต้องการได้ แต่ประสิทธิภาพที่แท้จริงยังขึ้นอยู่กับการสูญเสียและสภาวะการทำงานของมอเตอร์ด้วย
การประเมินทางไฟฟ้าเชิงปฏิบัติควรรวมถึงการตรวจสอบต่อไปนี้:
ตรวจสอบแรงดันไฟฟ้าที่กำหนดและเงื่อนไขการจ่ายไฟที่อนุญาต
ตรวจสอบความเข้ากันได้ของไดรเวอร์กับข้อกำหนดการเปลี่ยนของมอเตอร์ไร้แปรงถ่าน
ตรวจสอบขีดจำกัดปัจจุบันในระหว่างการสตาร์ทและการเร่งความเร็ว
ประเมินการควบคุมความเร็วและการตอบสนองต่อการเปลี่ยนแปลงโหลด
วัดปริมาณการใช้กระแสไฟที่จุดปฏิบัติงานตัวแทน
ยืนยันว่าสายไฟและขั้วต่อเหมาะสมกับโหลดไฟฟ้าที่ต้องการ
ไม่ควรเลือกคอนโทรลเลอร์เพียงเพราะรองรับการจ่ายไฟ 12 V ที่กำหนด วิธีการควบคุม ความสามารถในปัจจุบัน และช่วงความเร็วในการทำงานจะต้องตรงกับมอเตอร์และการใช้งานด้วย
ทำไมขนาดกะทัดรัดจึงมีความสำคัญในระบบขับเคลื่อนขนาดเล็ก
เส้นผ่านศูนย์กลางมอเตอร์ 6 มม. สร้างโอกาสในการรวมเข้ากับอุปกรณ์ที่มีพื้นที่จำกัด อย่างไรก็ตาม การลดขนาดมอเตอร์ยังให้ความสำคัญกับรูปแบบกลไก การจับคู่โหลด การจัดการความร้อน และความแม่นยำในการประกอบอีกด้วย
มอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านอัลตร้าไมโคร φ6 มม.หนัก 3.75 กรัม ทำให้มวลของมอเตอร์ถือเป็นข้อพิจารณาที่สำคัญเมื่อออกแบบชุดขับเคลื่อนน้ำหนักเบา ในกลไกที่มีขนาดกะทัดรัด ขนาดและน้ำหนักของมอเตอร์อาจส่งผลต่อการจัดโครงสร้างรองรับ แบริ่ง ส่วนประกอบของระบบส่งกำลัง และการเชื่อมต่อทางไฟฟ้า
การใช้งานที่เป็นไปได้ ได้แก่ กลไกโรตารี่ขนาดเล็ก เครื่องมือวัดที่แม่นยำ อุปกรณ์อัตโนมัติขนาดกะทัดรัด และระบบอื่นๆ ที่ต้องใช้มอเตอร์ขนาดเล็กที่มีความเร็วในการหมุนสูง ความเหมาะสมขึ้นอยู่กับโหลดเฉพาะ รอบการทำงาน พื้นที่ว่าง และอายุการใช้งานที่ต้องการ
ผู้ออกแบบควรประเมินการจัดติดตั้งของมอเตอร์และการจัดตำแหน่งของส่วนประกอบที่ขับเคลื่อน การจัดตำแหน่งที่ไม่ดีหรือแรงเสียดทานทางกลมากเกินไปอาจทำให้โหลดบนมอเตอร์เพิ่ม ลดความเร็วที่ทำได้ และทำให้เกิดการสั่นสะเทือนที่ไม่พึงประสงค์
ดังนั้นควรประเมินมอเตอร์ขนาดกะทัดรัดเป็นส่วนหนึ่งของชุดขับเคลื่อนที่สมบูรณ์ วัตถุประสงค์ไม่ใช่เพียงเพื่อติดตั้งมอเตอร์ขนาดเล็กลงในพื้นที่ว่างเท่านั้น แต่เพื่อให้แน่ใจว่ามอเตอร์ ระบบส่งกำลัง แบริ่ง ตัวควบคุม และโหลดที่ขับเคลื่อนทำงานร่วมกันตามที่ตั้งใจไว้
การจัดการความร้อนระหว่างการทำงานด้วยความเร็วสูง
ความเร็วในการหมุนที่สูงสามารถสร้างความท้าทายด้านความร้อนเพิ่มเติมได้ โดยเฉพาะอย่างยิ่งเมื่อมอเตอร์ขนาดเล็กทำงานภายใต้ภาระหรือดำเนินการรอบการเร่งความเร็วซ้ำๆ การสูญเสียทางไฟฟ้าและการสูญเสียทางกลมีส่วนทำให้เกิดความร้อน ในขณะที่พื้นที่ผิวที่จำกัดของมอเตอร์ขนาดเล็กสามารถจำกัดการกระจายความร้อนได้
อุณหภูมิที่เพิ่มขึ้นจริงขึ้นอยู่กับปัจจัยต่างๆ เช่น กระแสไฟฟ้าในการทำงาน แรงบิดโหลด อุณหภูมิโดยรอบ รอบการทำงาน โครงสร้างการติดตั้ง และการไหลของอากาศที่มีอยู่ มอเตอร์ที่ทำงานเพียงพอระหว่างการทดสอบบัลลังก์ระยะสั้นอาจมีพฤติกรรมแตกต่างออกไประหว่างการทำงานขยายเวลาภายในตู้ขนาดกะทัดรัด
วิศวกรควรประเมินรอบการทำงานที่ตั้งใจไว้ก่อนที่จะอนุมัติการออกแบบ การหมุนอย่างต่อเนื่อง การทำงานเป็นระยะ การเร่งความเร็วบ่อยครั้ง และเหตุการณ์หยุดทำงานซ้ำๆ ส่งผลให้มอเตอร์และตัวควบคุมมีความต้องการที่แตกต่างกัน
การตรวจวัดที่เป็นประโยชน์ ได้แก่ อุณหภูมิของขดลวดหรือตัวเรือนที่สามารถวัดได้ การใช้กระแสไฟ ความเร็วในการทำงาน และการเปลี่ยนแปลงประสิทธิภาพเมื่อเวลาผ่านไป การทดสอบควรใช้แหล่งจ่ายไฟฟ้า ตัวควบคุม การจัดวางการติดตั้ง และภาระทางกลที่เป็นตัวแทน
สภาพแผงลอยสมควรได้รับความสนใจเป็นพิเศษ เนื่องจากโรเตอร์แบบอยู่กับที่ไม่สามารถทำงานตามการหมุนที่ต้องการได้ การทำงานแผงลอยเป็นเวลานานอาจสร้างความร้อนมากเกินไปและความเครียดทางไฟฟ้า กลยุทธ์การจำกัดกระแสไฟฟ้าและการจัดการข้อผิดพลาดที่เหมาะสมสามารถช่วยปกป้องระบบขับเคลื่อนได้
การตรวจสอบเหล่านี้จำเป็นต่อการกำหนดขีดจำกัดการทำงานที่เหมาะสมสำหรับอุปกรณ์ที่เสร็จสมบูรณ์ ค่าความเร็วที่กำหนดและความเร็วรอบขณะเดินเบาเพียงอย่างเดียวไม่ได้กำหนดระยะเวลาการทำงานต่อเนื่องที่อนุญาตของมอเตอร์
การทดสอบความเสถียรของไดรฟ์ภายใต้สภาวะการใช้งานจริง
การทำงานของมอเตอร์ที่เสถียรนั้นขึ้นอยู่กับความเร็วการหมุนเป้าหมายมากกว่า ความแปรผันของความต้านทานทางกล สภาวะของแหล่งจ่ายไฟ พฤติกรรมของตัวควบคุม และคุณภาพของการประกอบอาจส่งผลต่อความสม่ำเสมอของความเร็วและการตอบสนอง
การทดสอบต้นแบบที่มีโครงสร้างสามารถช่วยระบุปัญหาเหล่านี้ก่อนการผลิตได้ เริ่มต้นด้วยการวัดความเร็วและกระแสของมอเตอร์โดยไม่มีโหลดภายนอก จากนั้นทำการวัดซ้ำโดยมีโหลดตัวแทนติดอยู่ ถัดไป ประเมินการตอบสนองการเริ่มต้น การเร่งความเร็ว และประสิทธิภาพเมื่อโหลดเปลี่ยนแปลง
สำหรับการใช้งานที่ต้องการการปรับความเร็วบ่อยครั้ง วิศวกรควรประเมินว่าระบบตอบสนองต่อคำสั่งควบคุมได้เร็วเพียงใด และแสดงการสั่นหรือการเปลี่ยนแปลงความเร็วที่ไม่ต้องการหรือไม่
การตรวจสอบกลไกก็มีความสำคัญไม่แพ้กัน ตรวจสอบความแข็งแกร่งในการติดตั้ง การวางแนวเพลา แรงเสียดทานของเกียร์ และการสั่นสะเทือนภายใต้สภาวะการทำงาน ถ้ามอเตอร์ถูกรวมเข้ากับกลไกที่ใหญ่กว่า ควรทดสอบส่วนประกอบทั้งหมด เนื่องจากเสียงสะท้อนหรือความไม่สมดุลทางกลอาจไม่ปรากฏชัดเจนในการทดสอบมอเตอร์แบบแยกส่วน
สำหรับมอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านอัลตร้าไมโครขนาด φ6 มม. การผสมผสานระหว่างความเร็วรอบเปล่า 63,000 รอบต่อนาที ความเร็วรอบที่กำหนด 45,000 รอบต่อนาที และแรงบิดปกติ 0.49 mNm ให้ข้อมูลการเลือกเริ่มต้นที่เป็นประโยชน์ เสถียรภาพที่แท้จริงของไดรฟ์จะต้องได้รับการยืนยันด้วยตัวควบคุมที่ต้องการ โหลดทางกลไก และรอบการทำงาน
การทำงานร่วมกับพันธมิตรด้านเทคโนโลยีไมโครไดรฟ์
การเลือกมอเตอร์ขนาดเล็กมักต้องอาศัยความร่วมมือระหว่างการออกแบบทางไฟฟ้า วิศวกรรมเครื่องกล และการพัฒนาแอปพลิเคชัน ซัพพลายเออร์ที่มีประสบการณ์ในด้านเหล่านี้สามารถช่วยชี้แจงข้อมูลจำเพาะและสนับสนุนการเปลี่ยนจากการประเมินเบื้องต้นไปเป็นการตรวจสอบความถูกต้องของต้นแบบและการวางแผนการผลิต
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน บริษัทพัฒนาแอคทูเอเตอร์ข้อต่อขนาดเล็กและมอเตอร์ไร้แกนอัลตร้าไมโครสำหรับหุ่นยนต์ อุปกรณ์ทางการแพทย์ เครื่องมือวัดความแม่นยำ และอุปกรณ์อัจฉริยะ
แผนงานด้านเทคโนโลยีของบริษัทผสมผสานเทคโนโลยีมอเตอร์แบบฟลักซ์ตามแนวแกน การพัน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้า และกลไกการลดขนาดขนาดเล็ก เพื่อตอบสนองความต้องการของระบบการเคลื่อนที่แบบคอมแพค VAXOR ยังอธิบายถึงทีมวิศวกรรมสหสาขาวิชาชีพที่ครอบคลุมถึงการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การออกแบบโครงสร้าง การควบคุมหุ่นยนต์ และการผลิตอัจฉริยะ
สำหรับโครงการคัดเลือกมอเตอร์ ผู้ซื้อควรระบุความเร็วในการทำงานที่ต้องการ แรงบิดที่ต้องการ แรงดันไฟฟ้า พื้นที่ติดตั้งที่มีอยู่ รอบการทำงาน และสภาพแวดล้อมการทำงานที่คาดหวัง หากเป็นไปได้ ควรแบ่งปันรายละเอียดของโหลดที่ขับเคลื่อนและการตอบสนองความเร่งที่ต้องการ
รายละเอียดเหล่านี้ช่วยให้ประเมินได้ง่ายขึ้นว่าข้อกำหนดเฉพาะของมอเตอร์ที่เผยแพร่ตรงกับการใช้งานหรือไม่ ผู้ซื้อควรขอเส้นโค้งประสิทธิภาพที่เกี่ยวข้อง ขีดจำกัดการใช้งาน คำแนะนำผู้ขับขี่ และข้อมูลการทดสอบที่จำเป็นในการตรวจสอบการออกแบบ
รายการตรวจสอบที่เป็นประโยชน์สำหรับการเลือกมอเตอร์ความเร็วสูงขนาด 6 มม
ก่อนที่จะทำการสรุปมอเตอร์สำหรับระบบขับเคลื่อนขนาดเล็ก ให้ยืนยันสิ่งต่อไปนี้:
ข้อกำหนดด้านความเร็ว: แยกแยะระหว่างความเร็วขณะไม่มีโหลดและความเร็วที่ต้องการขณะโหลด
ข้อกำหนดด้านแรงบิด: ประมาณแรงบิดในสภาวะคงตัว แรงบิดขณะสตาร์ท และความต้องการเร่งความเร็ว
ความเข้ากันได้ทางไฟฟ้า: ตรวจสอบแหล่งจ่ายไฟ 12 V, ประเภทไดรเวอร์, ความจุกระแสไฟ และวิธีการควบคุม
บูรณาการทางกล: ตรวจสอบพื้นที่ว่าง การติดตั้ง การจัดตำแหน่ง และความเฉื่อยของโหลด
ประสิทธิภาพการระบายความร้อน: ทดสอบการสิ้นเปลืองกระแสไฟและอุณหภูมิภายใต้รอบการทำงานที่ต้องการ
เสถียรภาพในการทำงาน: ประเมินความแปรผันของความเร็ว การสั่นสะเทือน และการตอบสนองต่อการเปลี่ยนแปลงโหลด
ข้อมูลการตรวจสอบความถูกต้อง: ยืนยันขีดจำกัดการปฏิบัติงานของผู้ผลิตและเอกสารประกอบประสิทธิภาพที่เกี่ยวข้อง
ข้อมูลจำเพาะ 63,000 รอบต่อนาทีสามารถทำให้มอเตอร์ขนาด 6 มม. คุ้มค่าที่จะประเมินสำหรับกลไกขนาดเล็กความเร็วสูง แต่การเลือกที่ประสบความสำเร็จนั้นขึ้นอยู่กับวิธีการทำงานของมอเตอร์ที่จุดทำงานจริงของแอปพลิเคชัน ด้วยการประเมินความเร็ว แรงบิด กระแสไฟฟ้า ความร้อน และการรวมกลไกเข้าด้วยกัน วิศวกรจึงสามารถตัดสินใจได้อย่างน่าเชื่อถือมากขึ้นก่อนที่จะตัดสินใจออกแบบไดรฟ์ขั้นสุดท้าย
มอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านอัลตร้าไมโคร φ6 มม.รุ่น G06P-VW00-QZ-1 มีชุดความเร็ว แรงบิด แรงดันไฟฟ้า และน้ำหนักที่กำหนดไว้สำหรับการประเมินนี้ ด้วยข้อกำหนดการใช้งานที่กำหนดไว้อย่างชัดเจนและการทดสอบต้นแบบเสร็จสมบูรณ์ วิศวกรสามารถระบุได้ว่าตรงตามความต้องการของระบบขับเคลื่อนขนาดเล็กโดยร่วมมือกับ VAXOR หรือไม่