 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
ในระบบหุ่นยนต์ขนาดกะทัดรัด แอคชูเอเตอร์อาจจำเป็นต้องยึดตำแหน่ง เคลื่อนที่ต้านแรงต้าน เร่งข้อต่อ และตอบสนองต่อการเปลี่ยนแปลงโหลดกะทันหันภายในพื้นที่การติดตั้งที่จำกัดมาก สภาวะการทำงานเหล่านี้ทำให้เกิดความต้องการระบบขับเคลื่อนที่แตกต่างกัน แอคชูเอเตอร์ที่สามารถส่งแรงเพียงพอสำหรับการเคลื่อนไหวช่วงสั้น ๆ อาจไม่เหมาะสำหรับการรักษาโหลดเดิมอย่างต่อเนื่อง
นี่คือเหตุผลว่าทำไมการทำความเข้าใจความแตกต่างระหว่างแรงบิดต่อเนื่องและแรงบิดเริ่มต้นจึงเป็นสิ่งสำคัญเมื่อเลือกไมโครแอคชูเอเตอร์ ข้อมูลจำเพาะทั้งสองอธิบายความสามารถในการบิดของชุดขับเคลื่อน แต่เกี่ยวข้องกับสภาพการทำงานที่แตกต่างกัน การดูเฉพาะค่าแรงบิดสูงสุดอาจนำไปสู่การเลือกที่ไม่เหมาะสม โดยเฉพาะอย่างยิ่งในการใช้งานที่แอคชูเอเตอร์ต้องทำงานซ้ำๆ หรือรักษาโหลดเป็นระยะเวลานาน
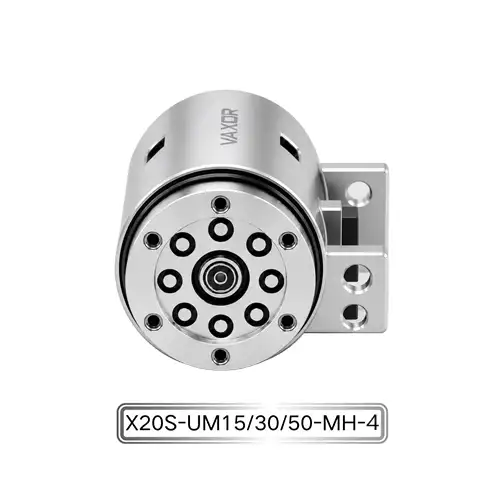
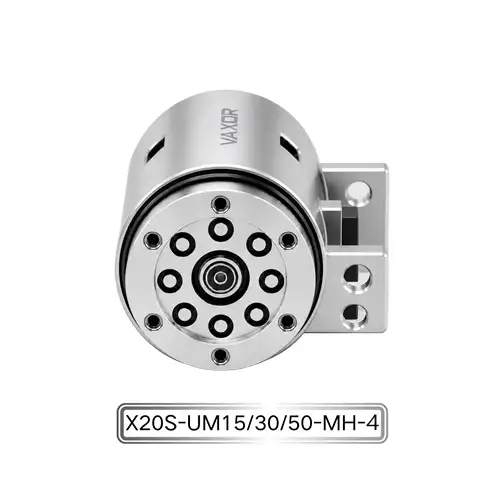
สำหรับนักออกแบบที่ทำงานกับข้อต่อหุ่นยนต์ขนาดกะทัดรัด Φ20มม. แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม.เป็นตัวอย่างที่เป็นประโยชน์ว่าควรพิจารณาข้อกำหนดทั้งสองนี้ร่วมกันอย่างไร แพลตฟอร์ม X20 ให้แรงบิดต่อเนื่องสูงถึง 450 mNm และแรงบิดเริ่มต้นสูงถึง 800 mNm ภายในฟอร์มแฟคเตอร์ Φ20 มม. × 20 มม.
แรงบิดต่อเนื่องคืออะไร?
แรงบิดต่อเนื่องหมายถึงแรงบิดที่แอคชูเอเตอร์สามารถส่งได้ในระหว่างการทำงานอย่างต่อเนื่องภายใต้สภาวะที่กำหนด มีความเกี่ยวข้องอย่างยิ่งเมื่อมอเตอร์ต้องรักษาภาระหรือเคลื่อนไหวซ้ำๆ โดยไม่เกินอุณหภูมิการทำงานที่อนุญาตหรือขีดจำกัดทางกลและไฟฟ้าอื่นๆ
ในข้อต่อหุ่นยนต์ อาจต้องใช้แรงบิดอย่างต่อเนื่องเมื่อแขนจับวัตถุ รักษาท่าทางเฉพาะ หรือเคลื่อนที่ช้าๆ ในขณะที่รองรับน้ำหนักภายนอกที่สม่ำเสมอ ตัวอย่างเช่น มือจับแบบหุ่นยนต์อาจต้องรักษาด้ามจับไว้ตลอดการประกอบ แอคชูเอเตอร์จะต้องให้แรงบิดเพียงพอสำหรับงานที่ต้องการโดยยังคงอยู่ในช่วงการทำงานที่อนุญาต
แรงบิดต่อเนื่องได้รับอิทธิพลจากปัจจัยหลายประการ:
สภาวะความร้อน: อุณหภูมิของขดลวดมอเตอร์ การถ่ายเทความร้อนผ่านตัวเรือนแอคชูเอเตอร์ และสภาพแวดล้อมโดยรอบ ล้วนส่งผลต่อการทำงานที่ยั่งยืน
แหล่งจ่ายไฟ: แรงดันไฟฟ้าและกระแสไฟฟ้าที่มีอยู่ พร้อมด้วยการกำหนดค่าตัวขับมอเตอร์ จะกำหนดสภาวะทางไฟฟ้าที่สามารถสร้างแรงบิดได้
ระบบส่งกำลังแบบกลไก: การลดเกียร์ แรงเสียดทาน สภาพตลับลูกปืน และประสิทธิภาพการส่งกำลังมีอิทธิพลต่อแรงบิดที่ส่งที่เอาท์พุต
วงจรการทำงาน: ระยะเวลาของการเคลื่อนไหว เวลาจับ ช่วงเวลาพัก และความถี่ของการทำงานซ้ำๆ ส่งผลต่อภาระความร้อนของแอคชูเอเตอร์
ดังนั้นควรประเมินอัตราแรงบิดอย่างต่อเนื่องควบคู่ไปกับเงื่อนไขการทดสอบที่ระบุของผู้ผลิต แรงบิดที่ใช้งานได้จริงในหุ่นยนต์สำเร็จรูปอาจแตกต่างกันไปขึ้นอยู่กับการติดตั้ง การระบายความร้อน การตั้งค่าการควบคุม และการโหลดภายนอก
แรงบิดเริ่มต้นหมายถึงอะไร?
แรงบิดเริ่มต้นอธิบายค่าแรงบิดที่เกี่ยวข้องกับการเริ่มต้นการทำงานของแอคชูเอเตอร์หรือสภาพการทำงานเริ่มต้น ตามข้อกำหนดเฉพาะและวิธีการทดสอบของผู้ผลิต ไม่ควรถือเป็นความสามารถในการดำเนินงานอย่างต่อเนื่องโดยอัตโนมัติ
เมื่อข้อต่อหุ่นยนต์เริ่มเคลื่อนที่จากจุดนิ่ง อาจพบกับแรงเสียดทานสถิต โหลดภายนอก หรือการต้านทานจากกลไกที่เชื่อมต่อ แอคชูเอเตอร์อาจจำเป็นต้องสร้างแรงบิดเพิ่มเติมเพื่อเริ่มการเคลื่อนที่ ความต้องการที่คล้ายกันอาจเกิดขึ้นได้ในระหว่างการเปลี่ยนทิศทาง การปรับตำแหน่ง หรือเหตุการณ์การปฏิบัติงานระยะสั้นอื่นๆ
อย่างไรก็ตาม ความหมายที่แท้จริงของแรงบิดเริ่มต้นนั้นขึ้นอยู่กับวิธีที่ผู้ผลิตกำหนดและวัดค่านั้น สิ่งสำคัญคือต้องแยกแยะข้อมูลจำเพาะนี้จากแรงบิดสูงสุด แรงบิดหยุด และแรงบิดต่อเนื่องสูงสุด ข้อกำหนดเหล่านี้ไม่สามารถใช้แทนกันได้
สำหรับการเลือกทางวิศวกรรม ควรตรวจสอบค่าแรงบิดเริ่มต้นพร้อมกับเงื่อนไขการทดสอบ ระยะเวลาที่อนุญาต ขีดจำกัดกระแส และรอบการทำงาน หากไม่มีรายละเอียดเหล่านี้ ควรถือว่าค่าดังกล่าวเป็นข้อกำหนดเฉพาะอ้างอิง แทนที่จะเป็นข้อบ่งชี้ว่าตัวกระตุ้นสามารถส่งแรงบิดนั้นได้อย่างปลอดภัยในช่วงเวลาที่เลือก
แรงบิดต่อเนื่องและแรงบิดเริ่มต้น: ความแตกต่างที่สำคัญ
แม้ว่าข้อมูลจำเพาะทั้งสองจะอธิบายแรงบิดเอาท์พุต แต่ก็ตอบคำถามที่แตกต่างกันระหว่างการเลือกแอคชูเอเตอร์
| ปัจจัยการประเมิน | แรงบิดต่อเนื่อง | แรงบิดเริ่มต้น |
|---|---|---|
| วัตถุประสงค์หลัก | ความสามารถในการดำเนินงานที่ยั่งยืน | แรงบิดที่เกี่ยวข้องกับสภาพการทำงานเริ่มต้น |
| ความเกี่ยวข้องโดยทั่วไป | การถือครองสิ่งของและการทำงานซ้ำๆ | การเริ่มต้นการเคลื่อนไหวหรือการเอาชนะแนวต้านเริ่มต้น |
| การพิจารณาความร้อน | สำคัญอย่างยิ่งเหนือการดำเนินการแบบขยายเวลา | ขึ้นอยู่กับระยะเวลาและเงื่อนไขของเหตุการณ์เริ่มแรก |
| เน้นการคัดเลือก | ข้อกำหนดการดำเนินงานระยะยาว | ความต้องการแรงบิดระยะสั้นและขีดจำกัดที่ผู้ผลิตกำหนด |
| การตรวจสอบคีย์ | สภาวะการทำงานและอุณหภูมิอย่างต่อเนื่อง | วิธีการวัด ระยะเวลา ขีดจำกัดกระแส และรอบการทำงาน |
ความแตกต่างในทางปฏิบัติคือ แรงบิดต่อเนื่องช่วยกำหนดว่าแอคชูเอเตอร์สามารถรองรับปริมาณการทำงานปกติได้หรือไม่ ในขณะที่แรงบิดเริ่มต้นจะช่วยประเมินว่าสามารถตอบสนองความต้องการแรงบิดเริ่มต้นที่ระบุได้หรือไม่
ไม่ควรพิจารณาค่าใดค่าหนึ่งอย่างเป็นอิสระ การออกแบบที่ขึ้นอยู่กับค่าแรงบิดเริ่มต้นที่สูงสำหรับการทำงานบ่อยครั้งหรือต่อเนื่องยาวนานอาจทำให้มีความต้องการมอเตอร์ ไดรเวอร์ แหล่งจ่ายไฟ หรือระบบส่งกำลังทางกลมากเกินไป
ทำความเข้าใจข้อกำหนดแรงบิดของแอคชูเอเตอร์ข้อต่อขนาดเล็ก X20
ซีรีส์ X20 จาก VAXOR ได้รับการออกแบบมาสำหรับระบบหุ่นยนต์ที่ต้องการแรงบิดจำนวนมากภายในพื้นที่การติดตั้งขนาดกะทัดรัด โมดูลนี้วัดได้เพียง Φ20 มม. × 20 มม. โดยผสมผสานสถาปัตยกรรมมอเตอร์ฟลักซ์ตามแนวแกนขนาดกะทัดรัดเข้ากับกลไกการลดขนาดขนาดเล็ก
ข้อมูลจำเพาะที่เผยแพร่นี้เป็นจุดเริ่มต้นในทางปฏิบัติสำหรับการประเมินความต้องการแรงบิดเริ่มต้นและต่อเนื่อง
| พารามิเตอร์ | ข้อมูลจำเพาะ |
|---|---|
| แบบอย่าง | X20S/L-UM15/30/50-MH-4 |
| ขนาด | Φ20มม. × 20มม |
| แรงดันไฟฟ้า | 12 / 24 / 48 โวลต์ |
| อัตราทดเกียร์ | 15 / 30 / 50 |
| แรงบิดต่อเนื่อง | สูงถึง 450 นาโนเมตร |
| แรงบิดเริ่มต้น | สูงถึง 800 นาโนเมตร |
| ตัวเข้ารหัส | ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ |
| การสื่อสาร | เอสพีไอ |
| น้ำหนัก | 37.2–41.6 ก |
อัตราแรงบิดต่อเนื่องสูงถึง 450 mNm มีความเกี่ยวข้องเมื่อประเมินความต้องการทางกลที่ยั่งยืนของข้อต่อหุ่นยนต์ ผู้ออกแบบควรเปรียบเทียบค่านี้กับแรงบิดที่ต้องการระหว่างการทำงานปกติ รวมถึงผลกระทบของแรงโน้มถ่วง แรงเสียดทาน ความเร่ง และโหลดที่เชื่อมต่อ
อัตราแรงบิดเริ่มต้นสูงถึง 800 mNm เป็นข้อมูลอ้างอิงแยกต่างหากสำหรับการประเมินความสามารถแรงบิดเริ่มต้นของแอคชูเอเตอร์ ไม่ควรตีความว่าเป็นพิกัดต่อเนื่องหรือเป็นแรงบิดสูงสุดที่รับประกันได้ภายใต้ทุกสภาวะการทำงาน ควรยืนยันระยะเวลา ข้อกำหนดปัจจุบัน และเงื่อนไขการวัดกับผู้ผลิตก่อนใช้ตัวเลขนี้เป็นขีดจำกัดการออกแบบ
นอกจากนี้ แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม.ยังมีตัวเลือกอัตราทดเกียร์ 15:1, 30:1 และ 50:1 อีกด้วย การกำหนดค่าเหล่านี้ทำให้ผู้ออกแบบระบบมีตัวเลือกการส่งสัญญาณที่แตกต่างกัน แต่ควรประเมินลักษณะเอาต์พุตผลลัพธ์สำหรับการกำหนดค่าเฉพาะแต่ละรายการ อัตราการลดที่สูงขึ้นสามารถเปลี่ยนความสัมพันธ์ระหว่างความเร็วมอเตอร์และแรงบิดเอาท์พุต ในขณะเดียวกันก็ส่งผลต่อการตอบสนองการเคลื่อนไหวและพฤติกรรมทางกลด้วย
วิธีจับคู่พิกัดแรงบิดกับสภาพการทำงานจริง
การเลือกแอคชูเอเตอร์ตามค่าแรงบิดสูงสุดเท่านั้นไม่ใช่วิธีการทางวิศวกรรมที่เชื่อถือได้ แนวทางที่ดีกว่าคือการระบุรูปแบบการบรรทุกและการเคลื่อนไหวที่ข้อต่อจะได้รับตลอดวงจรการทำงานของมัน
1. คำนวณแรงบิดในการยึดที่ต้องการ
สำหรับข้อต่อที่รองรับโหลดภายนอก ให้เริ่มด้วยการประมาณแรงบิดที่จำเป็นในการรักษาตำแหน่งที่ต้องการ พิจารณามวลโหลด ระยะห่างจากแกนหมุน การวางแนวข้อต่อ และความต้านทานเชิงกลเพิ่มเติม
ตัวอย่างเช่น แขนหุ่นยนต์ที่จับวัตถุให้ห่างจากข้อไหล่จะมีช่วงเวลาแรงโน้มถ่วงที่เปลี่ยนแปลงไปตามตำแหน่งของแขน ต้องเลือกแอคชูเอเตอร์ตามการจัดวางเชิงกลจริง แทนที่จะเลือกมวลของวัตถุเพียงอย่างเดียว
2. ประเมินแรงบิดที่ต้องการระหว่างการเคลื่อนที่
การเคลื่อนไหวทำให้เกิดความต้องการแรงบิดเพิ่มเติม การเร่งความเร็ว การชะลอตัว แรงเสียดทาน และการเปลี่ยนแปลงในการกระจายโหลดล้วนส่งผลต่อแรงบิดที่ต้องการที่เพลาเอาท์พุต
ผู้ออกแบบควรระบุการเคลื่อนไหวที่มีความต้องการมากที่สุดในลำดับการทำงาน และพิจารณาว่าแอคชูเอเตอร์สามารถจัดการกับข้อกำหนดนั้นภายในสภาวะการทำงานที่ระบุได้หรือไม่
3. แยกความต้องการที่ยั่งยืนและระยะสั้นออกจากกัน
ความต้องการแรงบิดไม่จำเป็นต้องได้รับการดูแลอย่างต่อเนื่อง ข้อต่ออาจต้องใช้แรงบิดค่อนข้างสูงเมื่อเริ่มการเคลื่อนไหว แต่มีแรงบิดน้อยกว่ามากเมื่อเข้าสู่สถานะการทำงานที่มั่นคง
การแยกเงื่อนไขเหล่านี้ช่วยให้วิศวกรระบุได้ว่าพิกัดแรงบิดต่อเนื่องเพียงพอสำหรับการทำงานปกติหรือไม่ และข้อกำหนดแรงบิดเริ่มต้นเกี่ยวข้องกับข้อกำหนดในการสตาร์ทหรือไม่
4. พิจารณารอบการทำงานที่สมบูรณ์
การเคลื่อนไหวเพียงครั้งเดียวไม่ได้แสดงถึงภาระงานทั้งหมดของหุ่นยนต์ การเริ่มต้น การหยุด ระยะเวลาการค้างไว้ และการเปลี่ยนแปลงทิศทางซ้ำๆ สามารถสร้างภาระทางความร้อนและไฟฟ้าที่แตกต่างจากการทดสอบแบบแยกเดี่ยวได้
ดังนั้นจึงควรพิจารณารอบการทำงานเมื่อประเมินความเหมาะสมของแอคชูเอเตอร์ ในกรณีที่ผู้ผลิตระบุขีดจำกัดการทำงานเป็นช่วงๆ ควรใช้สิ่งเหล่านี้เพื่อตรวจสอบลำดับการเคลื่อนไหวที่วางแผนไว้
บทบาทของแรงดันไฟฟ้า ผลป้อนกลับของตัวเข้ารหัส และการควบคุม
ความสามารถด้านแรงบิดเป็นเพียงส่วนหนึ่งของการเลือกแอคชูเอเตอร์เท่านั้น ความเข้ากันได้ทางไฟฟ้าและการบูรณาการป้อนกลับยังส่งผลต่อประสิทธิภาพของข้อต่อในระบบหุ่นยนต์ที่สมบูรณ์อีกด้วย
ซีรีส์ X20 รองรับการกำหนดค่า 12V, 24V และ 48V ควรเลือกเวอร์ชันที่เหมาะสมตามสถาปัตยกรรมกำลังของหุ่นยนต์ ความเข้ากันได้ของไดรเวอร์ การจัดสายไฟ และข้อกำหนดทางไฟฟ้า การเลือกแรงดันไฟฟ้าเพียงอย่างเดียวไม่ได้กำหนดแรงบิดที่มีอยู่ ต้องพิจารณาขีดจำกัดกระแส คุณลักษณะของมอเตอร์ และสภาวะการควบคุมด้วย
ตัวเข้ารหัสแม่เหล็กแบบสัมบูรณ์ให้การตอบสนองตำแหน่งสำหรับข้อต่อ ข้อมูลป้อนกลับนี้ช่วยให้ระบบควบคุมตรวจสอบตำแหน่งของแอคชูเอเตอร์และประสานงานการเคลื่อนไหวกับข้อต่ออื่นๆ สิ่งสำคัญคือต้องเข้าใจว่าตัวเข้ารหัสจะวัดตำแหน่งแทนที่จะวัดแรงบิดเอาต์พุตโดยตรง การตรวจสอบหรือการประมาณแรงบิดจำเป็นต้องมีการตรวจจับเพิ่มเติมหรือวิธีการควบคุมและการประมาณค่าที่เหมาะสม
แอคชูเอเตอร์ใช้การสื่อสาร SPI ซึ่งสามารถรวมเข้ากับสถาปัตยกรรมการควบคุมที่เข้ากันได้ เมื่อรวมหลายข้อต่อเข้าด้วยกัน วิศวกรควรตรวจสอบข้อกำหนดอินเทอร์เฟซของคอนโทรลเลอร์ การเชื่อมต่อสัญญาณ เวลาการสื่อสาร และรูปแบบการเดินสายไฟ
ข้อควรพิจารณาเหล่านี้มีความสำคัญอย่างยิ่งในระบบหุ่นยนต์ขนาดกะทัดรัด ซึ่งแอคทูเอเตอร์หลายตัวอาจทำงานใกล้กันและใช้พื้นที่จำกัดในการเชื่อมต่อพลังงานและสัญญาณ
เหตุใดจึงควรตรวจสอบขีดจำกัดทางความร้อนและกลไก
อัตราแรงบิดที่สูงไม่ได้ขจัดความจำเป็นในการประเมินการสร้างความร้อนและภาระทางกล ในระหว่างการทำงาน การสูญเสียทางไฟฟ้าในมอเตอร์และการสูญเสียทางกลในระบบส่งกำลังส่งผลให้เกิดความร้อน หากความร้อนไม่สามารถถ่ายเทออกไปได้อย่างมีประสิทธิภาพ แอคชูเอเตอร์อาจเข้าใกล้ขีดจำกัดอุณหภูมิที่อนุญาต
เงื่อนไขการติดตั้งอาจส่งผลต่อกระบวนการนี้ ข้อต่อที่ติดตั้งอยู่ภายในโครงสร้างที่ปิดสนิทอาจมีลักษณะการกระจายความร้อนที่แตกต่างจากข้อต่อที่ติดตั้งในชุดประกอบทางกลแบบเปิด ส่วนประกอบใกล้เคียง วัสดุตัวเรือน การไหลเวียนของอากาศ และระยะเวลาการทำงานอาจส่งผลต่อพฤติกรรมด้านความร้อนได้เช่นกัน
ข้อพิจารณาทางกลก็มีความสำคัญไม่แพ้กัน เพลาส่งออก โครงสร้างการติดตั้ง ตลับลูกปืน และข้อต่อที่เชื่อมต่อจะต้องทนทานต่อแรงที่เกิดขึ้นระหว่างสภาวะการทำงานปกติและเริ่มต้น การทำงานซ้ำๆ ใกล้ขีดจำกัดที่ระบุควรได้รับการประเมินผ่านการทดสอบที่เหมาะสม แทนที่จะถือว่าเป็นที่ยอมรับโดยพิจารณาจากค่าแรงบิดเดี่ยว
ด้วยเหตุนี้ การตรวจสอบแอคชูเอเตอร์ควรรวมถึงโหลดที่เป็นตัวแทน วงจรการเคลื่อนที่ที่สมจริง การตรวจสอบอุณหภูมิ และการตรวจสอบการประกอบทางกลที่สมบูรณ์
การเลือกไมโครแอคชูเอเตอร์ตามโปรไฟล์การทำงานที่สมบูรณ์
แอคชูเอเตอร์ที่ถูกต้องไม่จำเป็นต้องเป็นตัวที่มีแรงบิดสูงสุดตามที่ระบุไว้ เป็นผลิตภัณฑ์ที่สามารถตอบสนองความต้องการด้านระยะเวลาสั้นและยั่งยืนของการใช้งานโดยยังคงอยู่ภายในขีดจำกัดทางไฟฟ้า ความร้อน และเครื่องกล
ด้วยขนาด Φ20 มม. × 20 มม. สถาปัตยกรรมมอเตอร์ฟลักซ์ตามแนวแกน แรงบิดต่อเนื่องสูงถึง 450 mNm และแรงบิดเริ่มต้นสูงถึง 800 mNm ตัวกระตุ้นข้อต่อขนาดเล็ก Φ20 มม. ได้รับการออกแบบมาสำหรับข้อต่อหุ่นยนต์ขนาดกะทัดรัด ซึ่งต้องพิจารณาพื้นที่การติดตั้งและความสามารถในการบิดร่วมกัน
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน โดย พัฒนาตัวกระตุ้นข้อต่อขนาดเล็กและมอเตอร์ไร้แกนขนาดเล็กพิเศษสำหรับหุ่นยนต์ อุปกรณ์การแพทย์ เครื่องมือที่มีความแม่นยำ และอุปกรณ์อัจฉริยะ ทีมงานจากหลากหลายสาขาวิชารวบรวมความเชี่ยวชาญในการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การออกแบบโครงสร้าง และการควบคุมหุ่นยนต์ โดยมีความสามารถทางวิศวกรรมที่ครอบคลุมการตรวจสอบต้นแบบ การผลิตนำร่อง และการส่งมอบเป็นชุด
ด้วยการรวมเทคโนโลยีมอเตอร์ฟลักซ์ตามแนวแกน การพัน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่ได้รับการปรับปรุงให้เหมาะสม และกลไกการลดขนาดจิ๋วลงในแผนงานด้านเทคโนโลยี VAXOR มุ่งเน้นไปที่การพัฒนาโซลูชั่นการเคลื่อนที่ขนาดกะทัดรัดสำหรับการใช้งานไมโครไดรฟ์ที่มีความต้องการสูง
สำหรับวิศวกรที่กำลังประเมินแอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม.สิ่งสำคัญคือต้องสร้างโปรไฟล์การทำงานจริงก่อนเลือกการกำหนดค่า แรงบิดต่อเนื่องควรจับคู่กับโหลดที่ต่อเนื่อง ในขณะที่แรงบิดเริ่มต้นควรได้รับการตรวจสอบกับสภาวะการทำงานที่ผู้ผลิตกำหนด แนวทางนี้ให้พื้นฐานที่เชื่อถือได้มากขึ้นสำหรับการเลือกแอคชูเอเตอร์ การรวมระบบ และประสิทธิภาพของข้อต่อหุ่นยนต์ในระยะยาว