 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
เนื่องจากระบบหุ่นยนต์มีขนาดกะทัดรัดมากขึ้น แอคทูเอเตอร์ร่วมของระบบจึงคาดว่าจะส่งแรงบิดเอาท์พุตที่สูงขึ้นโดยไม่ต้องใช้พื้นที่ในการติดตั้งเพิ่มขึ้นอย่างมาก สิ่งนี้สร้างความท้าทายทางวิศวกรรมที่สำคัญ: มอเตอร์และระบบส่งกำลังจะต้องทำงานภายในปริมาตรที่จำกัด ในขณะเดียวกันก็จัดการความร้อนที่เกิดขึ้นระหว่างการเคลื่อนไหวและการรับภาระ
การออกแบบเชิงความร้อนมีความสำคัญอย่างยิ่งในหุ่นยนต์ร่วมปฏิบัติงานและข้อต่อหุ่นยนต์เลียนแบบชีวภาพ โดยที่แอคทูเอเตอร์อาจเคลื่อนไหวซ้ำๆ รักษาตำแหน่งภายใต้ภาระ และทำงานในโครงสร้างทางกลที่ค่อนข้างปิด แม้ว่าแอคชูเอเตอร์จะมีคุณสมบัติตรงตามข้อกำหนดแรงบิดที่ต้องการ การจัดการความร้อนที่ไม่เพียงพออาจส่งผลต่อเสถียรภาพในการทำงาน อายุการใช้งาน และความน่าเชื่อถือในระยะยาวได้
สำหรับวิศวกรที่เลือกแอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม.ดังนั้นควรพิจารณาประสิทธิภาพเชิงความร้อนควบคู่ไปกับแรงบิด น้ำหนัก การกำหนดค่าระบบส่งกำลัง และข้อกำหนดในการควบคุม การทำความเข้าใจว่าความร้อนมาจากไหนและวิธีที่ความร้อนเคลื่อนผ่านการประกอบข้อต่อทั้งหมดช่วยให้นักออกแบบสร้างสภาวะการทำงานที่สมจริงยิ่งขึ้น และหลีกเลี่ยงความเครียดจากความร้อนที่ไม่จำเป็น
เหตุใดการจัดการความร้อนจึงมีความสำคัญในข้อต่อหุ่นยนต์แรงบิดสูง
แอคชูเอเตอร์ไฟฟ้าจะแปลงพลังงานไฟฟ้าเป็นการเคลื่อนที่เชิงกล แต่ไม่ใช่พลังงานอินพุตทั้งหมดที่จะกลายมาเป็นพลังงานเอาท์พุตที่มีประโยชน์ พลังงานบางส่วนจะกระจายไปเป็นความร้อนผ่านความต้านทานไฟฟ้า การสูญเสียทางแม่เหล็ก แรงเสียดทานทางกล และการสูญเสียจากการดำเนินงานอื่นๆ
ในข้อต่อหุ่นยนต์ การสร้างความร้อนอาจแตกต่างกันอย่างมากขึ้นอยู่กับการเคลื่อนไหวที่กำลังดำเนินการ ข้อต่อที่เร่งน้ำหนัก รักษาตำแหน่งคงที่ หรือเปลี่ยนทิศทางซ้ำๆ อาจพบกับความต้องการทางไฟฟ้าและเครื่องกลที่แตกต่างกัน
มีหลายปัจจัยที่ทำให้การจัดการระบายความร้อนมีความสำคัญอย่างยิ่งในแอคทูเอเตอร์ที่มีขนาดกะทัดรัดและมีแรงบิดสูง
ประการแรก พื้นที่ว่างสำหรับกระจายความร้อนมีจำกัด แอคชูเอเตอร์ขนาดเล็กมีพื้นที่ผิวภายนอกน้อยกว่าชุดมอเตอร์ขนาดใหญ่ และโครงสร้างทางกลโดยรอบอาจจำกัดการไหลเวียนของอากาศหรือการถ่ายเทความร้อนโดยตรง
ประการที่สอง ข้อกำหนดแรงบิดสูงสามารถเพิ่มความต้องการทางไฟฟ้าและเครื่องกลบนระบบขับเคลื่อนได้ ความร้อนที่เกิดขึ้นจริงจะขึ้นอยู่กับคุณลักษณะของมอเตอร์ กระแสไฟฟ้า ความเร็วในการทำงาน ประสิทธิภาพการส่งผ่าน และกลยุทธ์ในการควบคุม ไม่ใช่แรงบิดเพียงอย่างเดียว
ประการที่สาม ข้อต่อของหุ่นยนต์มักจะทำงานในวงจรการเคลื่อนไหวซ้ำๆ การเคลื่อนไหวสั้นๆ เพียงครั้งเดียวอาจไม่ทำให้อุณหภูมิเพิ่มขึ้นอย่างมีนัยสำคัญ แต่การทำงานบ่อยครั้งโดยมีช่วงความเย็นไม่เพียงพออาจทำให้เกิดความร้อนสะสมได้
ด้วยเหตุผลเหล่านี้ จึงควรประเมินประสิทธิภาพการระบายความร้อนภายใต้สภาวะการทำงานที่สมจริง แทนที่จะอนุมานจากอัตราแรงบิดเดี่ยว
แหล่งที่มาหลักของความร้อนในตัวกระตุ้นข้อต่อหุ่นยนต์
การทำความเข้าใจแหล่งความร้อนหลักเป็นก้าวแรกสู่การพัฒนาการออกแบบระบายความร้อนที่มีประสิทธิภาพ
การสูญเสียขดลวดมอเตอร์
ความต้านทานไฟฟ้าในขดลวดมอเตอร์จะสร้างความร้อนเมื่อกระแสไหลผ่านตัวนำ การสูญเสียเหล่านี้มักเรียกว่าการสูญเสียทองแดงและเพิ่มขึ้นตามกระแส
ในแง่ง่าย การสูญเสียที่คดเคี้ยวสามารถแสดงเป็น:
[P_{\คณิตศาสตร์{Cu}}=I^2R]
โดยที่ (I) แสดงถึงกระแสที่คดเคี้ยวและ (R) แสดงถึงความต้านทานของขดลวด
ความสัมพันธ์นี้อธิบายว่าทำไมสภาวะการทำงานที่มีกระแสสูงจึงต้องให้ความสนใจเป็นพิเศษ การเพิ่มขึ้นของกระแสสามารถทำให้เกิดการเพิ่มขึ้นอย่างไม่สมส่วนในการให้ความร้อนแบบต้านทาน
อุณหภูมิของขดลวดตามจริงยังขึ้นอยู่กับประสิทธิภาพในการถ่ายเทความร้อนออกจากมอเตอร์ และระยะเวลาที่แอคชูเอเตอร์ใช้ภายใต้ภาระ
การสูญเสียทางแม่เหล็กและแม่เหล็กไฟฟ้า
การทำงานของมอเตอร์ยังก่อให้เกิดการสูญเสียที่เกี่ยวข้องกับการเปลี่ยนแปลงสนามแม่เหล็กและคุณลักษณะทางแม่เหล็กไฟฟ้าของมอเตอร์ สิ่งเหล่านี้อาจรวมถึงการสูญเสียแกนกลางและการสูญเสียแม่เหล็กไฟฟ้าอื่นๆ ขึ้นอยู่กับโครงสร้างของมอเตอร์และสภาพการทำงาน
สถาปัตยกรรมมอเตอร์ฟลักซ์ตามแนวแกนสามารถให้แนวทางที่กะทัดรัดในการสร้างแรงบิด แต่พฤติกรรมทางความร้อนยังคงต้องได้รับการประเมินตามการออกแบบทางแม่เหล็กไฟฟ้า วัสดุ การกำหนดค่าขดลวด และความเร็วในการทำงานโดยเฉพาะ
มอเตอร์ขนาดกะทัดรัดไม่ควรถูกสันนิษฐานโดยอัตโนมัติว่ามีสมรรถนะด้านความร้อนที่ดีกว่า เพียงเพราะมีความหนาแน่นของแรงบิดสูง
การสูญเสียการส่งผ่านทางกล
กลไกการลดขนาดยังก่อให้เกิดความร้อนอีกด้วย แรงเสียดทานระหว่างส่วนประกอบทางกล การสูญเสียตลับลูกปืน สภาวะการหล่อลื่น และโหลดของระบบส่งกำลัง ล้วนส่งผลต่อปริมาณพลังงานที่กระจายไประหว่างการทำงาน
ในแอคทูเอเตอร์ข้อต่อแบบรวม ความร้อนจากมอเตอร์และระบบส่งกำลังอาจสะสมภายในตัวเครื่องเดียวกัน การออกแบบการระบายความร้อนจึงควรพิจารณาโมดูลขับเคลื่อนที่สมบูรณ์ แทนที่จะประเมินมอเตอร์แยกกัน
แรงบิดต่อเนื่องส่งผลต่อการออกแบบการระบายความร้อนอย่างไร
แรงบิดต่อเนื่องเป็นหนึ่งในข้อกำหนดที่สำคัญที่สุดในการประเมินความต้องการด้านความร้อนของข้อต่อหุ่นยนต์
แรงบิดต่อเนื่องต่างจากความต้องการแรงบิดระยะสั้นซึ่งเกี่ยวข้องกับความสามารถในการปฏิบัติงานที่ยั่งยืนภายใต้เงื่อนไขที่ระบุของผู้ผลิต เมื่อแอคชูเอเตอร์รองรับโหลดซ้ำๆ หรือรักษาตำแหน่งข้อต่อไว้ มอเตอร์อาจประสบกับการไหลของกระแสไฟฟ้าเป็นเวลานานและเกิดความร้อนอย่างต่อเนื่อง
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม.ให้แรงบิดต่อเนื่องสูงถึง 1150 mNm และแรงบิดเริ่มต้นสูงถึง 1800 mNm ข้อมูลจำเพาะทั้งสองนี้อธิบายสภาวะการทำงานที่แตกต่างกัน และควรพิจารณาแยกกันระหว่างการประเมินความร้อน
อัตราแรงบิดต่อเนื่องมีความเกี่ยวข้องอย่างยิ่งเมื่อพิจารณาว่าแอคชูเอเตอร์สามารถรองรับปริมาณงานปกติของหุ่นยนต์ในระยะเวลาที่ขยายออกไปได้หรือไม่
อัตราแรงบิดเริ่มต้นไม่ควรถือเป็นขีดจำกัดการทำงานต่อเนื่องหรือสูงสุดโดยอัตโนมัติ ระยะเวลาที่ใช้บังคับ ข้อกำหนดปัจจุบัน และเงื่อนไขการทดสอบต้องได้รับการยืนยันกับผู้ผลิตก่อนจึงจะนำไปใช้ในการกำหนดขอบเขตการทำงานด้วยความร้อน
สำหรับนักออกแบบระบบ ควรตอบคำถามหลายข้อ:
ข้อต่อทำงานภายใต้ภาระที่ต่อเนื่องได้นานแค่ไหน?
แอคชูเอเตอร์เร่งหรือลดความเร็วบ่อยแค่ไหน?
ข้อต่อจำเป็นต้องรับน้ำหนักในขณะที่มอเตอร์ยังมีพลังงานอยู่หรือไม่?
มีเวลาเท่าไรระหว่างรอบการทำงาน?
แอคชูเอเตอร์ทำงานภายในโครงสร้างปิดหรือไม่?
อุณหภูมิแวดล้อมและสภาวะความเย็นเป็นอย่างไร?
ปัจจัยเหล่านี้ช่วยกำหนดว่าแอคชูเอเตอร์ที่เลือกสามารถรักษาประสิทธิภาพที่ต้องการโดยไม่เกินขีดจำกัดความร้อนได้หรือไม่
ความท้าทายในการออกแบบการระบายความร้อนในโครงสร้างแอคชูเอเตอร์ขนาดกะทัดรัด
ข้อต่อหุ่นยนต์ขนาดกะทัดรัดมักจะรวมมอเตอร์ กลไกการลดขนาด ตัวเข้ารหัส และส่วนประกอบทางไฟฟ้าที่เกี่ยวข้องเข้าด้วยกันภายในพื้นที่การติดตั้งที่จำกัด การบูรณาการนี้จะช่วยลดพื้นที่ที่หุ่นยนต์โดยรวมต้องการ แต่ยังสร้างข้อจำกัดในการออกแบบการระบายความร้อนด้วย
พื้นที่กระจายความร้อนจำกัด
พื้นที่ผิวภายนอกที่เล็กลงสามารถจำกัดปริมาณความร้อนที่ถ่ายเทจากแอคชูเอเตอร์ไปยังบริเวณโดยรอบได้ หากติดตั้งแอคชูเอเตอร์ไว้ภายในตัวเรือนข้อต่อที่ปิดแน่น การพาความร้อนตามธรรมชาติอาจถูกจำกัดเช่นกัน
ผู้ออกแบบควรตรวจสอบว่าโครงสร้างโดยรอบสามารถเป็นเส้นทางการถ่ายเทความร้อนที่มีประสิทธิภาพหรือไม่ ส่วนต่อประสานการติดตั้ง วัสดุตัวเรือน พื้นผิวสัมผัส และส่วนประกอบใกล้เคียงทั้งหมดอาจส่งผลต่อพฤติกรรมการระบายความร้อนของชุดประกอบ
การถ่ายเทความร้อนระหว่างส่วนประกอบแบบรวม
เมื่อมอเตอร์และกลไกลดความเร็วถูกติดตั้งใกล้กัน ความร้อนที่เกิดขึ้นในส่วนประกอบหนึ่งอาจส่งผลต่ออุณหภูมิของส่วนประกอบอื่น
ตัวอย่างเช่น ความร้อนจากมอเตอร์สามารถถ่ายโอนผ่านตัวเครื่องหรือการเชื่อมต่อทางกลไปยังส่วนประกอบระบบส่งกำลังในบริเวณใกล้เคียง การกระจายอุณหภูมิที่เกิดขึ้นจะขึ้นอยู่กับวัสดุ รูปทรง ความต้านทานต่อการสัมผัส และสภาวะการทำงาน
สิ่งนี้มีความเกี่ยวข้องอย่างยิ่งเมื่อมีการติดตั้งโมดูลข้อต่อภายในแขนหุ่นยนต์ที่มีการระบายอากาศที่จำกัด
ผลกระทบทางความร้อนต่ออุปกรณ์อิเล็กทรอนิกส์ที่อยู่ใกล้เคียง
ตัวเข้ารหัส วงจรการสื่อสาร และส่วนประกอบอิเล็กทรอนิกส์อื่นๆ ก็มีข้อกำหนดด้านอุณหภูมิในการทำงานเช่นกัน แม้ว่าตัวมอเตอร์จะยังอยู่ในช่วงอุณหภูมิที่อนุญาต แต่ความร้อนที่สะสมรอบๆ ชุดอิเล็กทรอนิกส์ควบคุมอาจส่งผลต่อความน่าเชื่อถือของระบบ
การประเมินความร้อนโดยสมบูรณ์จึงควรพิจารณาสภาวะอุณหภูมิของส่วนประกอบที่รวมอยู่ทั้งหมด ไม่ใช่แค่ขดลวดมอเตอร์เท่านั้น
มาตรการการออกแบบเชิงความร้อนเชิงปฏิบัติสำหรับระบบข้อต่อหุ่นยนต์
การจัดการระบายความร้อนไม่จำเป็นต้องมีระบบทำความเย็นแยกต่างหากเสมอไป ในการใช้งานหุ่นยนต์ขนาดกะทัดรัดหลายประเภท การปรับปรุงรูปแบบกลไกและกลยุทธ์การปฏิบัติงานสามารถช่วยจัดการความร้อนได้อย่างมีประสิทธิภาพมากขึ้น
1. สร้างโปรไฟล์การโหลดที่สมจริง
เริ่มต้นด้วยการระบุลำดับการเคลื่อนไหวที่แท้จริงของหุ่นยนต์ บันทึกน้ำหนักที่คาดหวัง ตำแหน่งข้อต่อ ความเร่ง ระยะเวลาการทำงาน และช่วงพัก
ข้อต่อที่เคลื่อนไหวด้วยภาระสูงเป็นครั้งคราวอาจมีความต้องการด้านความร้อนที่แตกต่างจากข้อต่อที่ทำงานอย่างต่อเนื่องที่ภาระปานกลาง รอบการทำงานควรสะท้อนถึงการใช้งานจริงมากกว่าลำดับการทดสอบในอุดมคติ
2. ปรับปรุงเส้นทางการถ่ายเทความร้อน
โครงสร้างการติดตั้งแอคชูเอเตอร์อาจส่งผลต่อการเคลื่อนตัวของความร้อนออกจากโมดูลขับเคลื่อน ผู้ออกแบบควรประเมินการนำความร้อนของวัสดุที่อยู่ติดกัน คุณภาพของการสัมผัสทางกล และตัวเรือนเป็นเส้นทางที่เป็นประโยชน์ในการกระจายความร้อนหรือไม่
เมื่อเหมาะสม องค์ประกอบโครงสร้างของหุ่นยนต์ถือได้ว่าเป็นส่วนหนึ่งของการออกแบบการระบายความร้อนโดยรวม
3. หลีกเลี่ยงความต้องการในปัจจุบันที่ไม่จำเป็น
ควรกำหนดค่าระบบควบคุมตามความต้องการแรงบิดที่แท้จริงของข้อต่อ ความต้องการกระแสไฟที่มากเกินไปอาจเพิ่มการสูญเสียการพันและทำให้เกิดความเครียดจากความร้อนเพิ่มเติม
โปรไฟล์การเคลื่อนไหวที่เหมาะสม การตั้งค่าความเร่ง และขีดจำกัดกระแสสามารถช่วยป้องกันไม่ให้แอคชูเอเตอร์ทำงานภายใต้สภาวะที่เรียกร้องโดยไม่จำเป็น
4. ประเมินกลยุทธ์การถือครอง
ข้อต่อหุ่นยนต์บางตัวจำเป็นต้องรักษาตำแหน่งไว้เป็นเวลานาน ขึ้นอยู่กับการออกแบบมอเตอร์และการควบคุม การยึดโหลดอาจยังคงสร้างการสูญเสียทางไฟฟ้าต่อไป
วิศวกรควรประเมินว่าการใช้งานนั้นต้องการการกักเก็บพลังงานอย่างต่อเนื่องหรือไม่ หรือการออกแบบทางกลและกลยุทธ์การควบคุมสามารถลดเวลาที่ใช้ในสภาวะการกักเก็บกระแสสูงได้หรือไม่
5. ตรวจสอบการออกแบบผ่านการทดสอบ
การคำนวณทางความร้อนให้คำแนะนำที่เป็นประโยชน์ แต่จำเป็นต้องมีการทดสอบเพื่อยืนยันประสิทธิภาพในการประกอบจริง
ควรทำการวัดอุณหภูมิภายใต้สภาวะการทำงานที่เป็นตัวแทน รวมถึงวงจรการเคลื่อนที่ซ้ำๆ การโหลดอย่างต่อเนื่อง และสภาพแวดล้อมโดยรอบที่คาดไว้ ในกรณีที่การวัดส่วนประกอบภายในโดยตรงไม่สามารถทำได้ ควรใช้วิธีการทดสอบและข้อมูลผู้ผลิตที่เหมาะสมเพื่อประเมินสภาวะความร้อนภายใน
การประเมินแอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม. ในการใช้งานด้านความร้อน
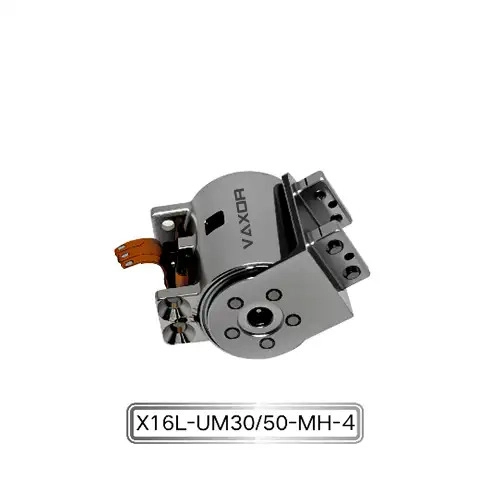
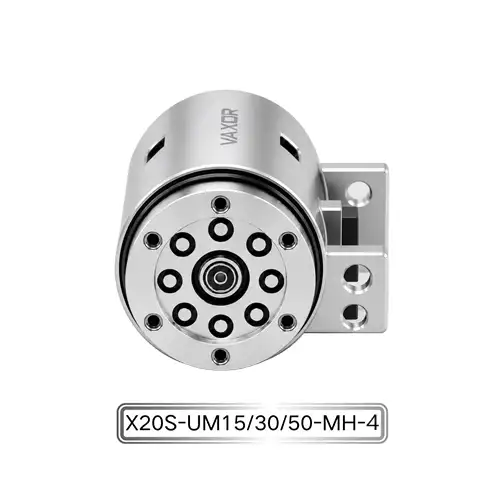
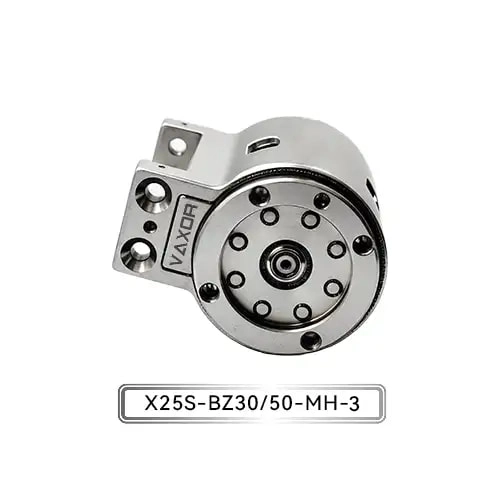
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม.รวมมอเตอร์ฟลักซ์ตามแนวแกน ตัวลดไซโคลลอยด์ขนาดเล็ก และเครื่องเข้ารหัสแบบไม่สัมผัส การกำหนดค่านี้มีวัตถุประสงค์เพื่อสร้างสมดุลระหว่างความแม่นยำ ความสามารถในการรับน้ำหนัก และต้นทุนสำหรับการใช้งาน เช่น หุ่นยนต์ร่วมปฏิบัติงานและข้อต่อทางชีวภาพ
ข้อมูลจำเพาะที่เผยแพร่ประกอบด้วย:
| พารามิเตอร์ | ข้อมูลจำเพาะ |
|---|---|
| แบบอย่าง | X25S-UZ/BZ30/50-MH-3 |
| แรงดันไฟฟ้า | 12–18 โวลต์ |
| อัตราทดเกียร์ | 30/50 |
| แรงบิดต่อเนื่อง | สูงถึง 1,150 นาโนเมตร |
| แรงบิดเริ่มต้น | สูงถึง 1,800 นาโนเมตร |
| ตัวเข้ารหัส | ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ |
| การสื่อสาร | สามารถ FD |
| น้ำหนัก | 93–103 ก |
สำหรับการออกแบบด้านความร้อน ข้อกำหนดแรงบิดต่อเนื่องเป็นข้อมูลอ้างอิงที่มีประโยชน์สำหรับการประเมินข้อกำหนดทางกลที่ยั่งยืน อย่างไรก็ตาม อุณหภูมิในการทำงานจริงจะขึ้นอยู่กับกระแส ความเร็ว โปรไฟล์โหลด การติดตั้ง และสภาวะการทำความเย็นด้วย
การกำหนดค่าการลดขนาด 30:1 และ 50:1 ควรได้รับการประเมินตามข้อกำหนดด้านความเร็วเอาต์พุตและแรงบิดของการใช้งาน การกำหนดค่าการส่งที่แตกต่างกันสามารถเปลี่ยนจุดการทำงานของมอเตอร์และการกระจายการสูญเสียทางกลได้ ดังนั้นควรตรวจสอบพฤติกรรมทางความร้อนสำหรับเวอร์ชันที่เลือก
ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ให้การตอบรับตำแหน่ง ในขณะที่ CAN FD รองรับการสื่อสารกับระบบควบคุมหุ่นยนต์ที่เข้ากันได้ คุณลักษณะเหล่านี้มีส่วนช่วยในการบูรณาการระบบ แต่ไม่ได้แทนที่ความจำเป็นในการตรวจสอบความร้อนและการตรวจสอบขีดจำกัดการปฏิบัติงาน
การตรวจสอบความร้อนก่อนการผลิตจำนวนมาก
สำหรับผู้ผลิตที่พัฒนาข้อต่อหุ่นยนต์ ควรรวมการตรวจสอบความร้อนไว้ตั้งแต่เนิ่นๆ ในกระบวนการทางวิศวกรรม
ขั้นตอนการตรวจสอบที่เป็นประโยชน์เริ่มต้นด้วยการกำหนดโปรไฟล์โหลดและการเคลื่อนไหวที่คาดหวัง จากนั้นสามารถทดสอบแอคชูเอเตอร์ได้ภายใต้สภาวะการทำงานที่เป็นตัวแทนในขณะเดียวกันก็ติดตามอุณหภูมิที่เกี่ยวข้องและตรวจสอบว่าประสิทธิภาพยังคงมีเสถียรภาพหรือไม่
การทดสอบควรพิจารณาถึงการทำงานต่อเนื่อง การเร่งความเร็วซ้ำๆ การกักเก็บโหลด และช่วงเวลาการทำความเย็นที่สมจริง ควรประเมินการประกอบข้อต่อที่สมบูรณ์เนื่องจากโครงสร้างการติดตั้งและกล่องหุ้มอาจส่งผลต่อการกระจายความร้อน
สำหรับการใช้งานที่เกี่ยวข้องกับแอคทูเอเตอร์หลายตัว การทดสอบควรสะท้อนถึงสภาพการทำงานรวมของหุ่นยนต์ ข้อต่อหลายๆ ข้อที่เคลื่อนที่ไปพร้อมๆ กันอาจสร้างความต้องการพลังงานและความร้อนที่แตกต่างกันจากการทดสอบแอคชูเอเตอร์แต่ละตัวอย่างอิสระ
ผลลัพธ์นี้สามารถนำไปใช้ในการปรับปรุงกลยุทธ์การควบคุม การติดตั้งทางกล และขีดจำกัดการปฏิบัติงาน ก่อนที่การออกแบบจะเข้าสู่การผลิตนำร่องหรือการผลิตเป็นชุด
การพัฒนาโซลูชันไดรฟ์ขนาดกะทัดรัดด้วย VAXOR
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน โดยพัฒนาตัวกระตุ้นข้อต่อขนาดเล็กและมอเตอร์ไร้แกนขนาดเล็กพิเศษสำหรับหุ่นยนต์ อุปกรณ์การแพทย์ เครื่องมือที่มีความแม่นยำ และอุปกรณ์อัจฉริยะ
ทีมงานจากหลากหลายสาขาวิชาผสมผสานความเชี่ยวชาญในการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การออกแบบโครงสร้าง การควบคุมหุ่นยนต์ และการผลิตอัจฉริยะ บริษัทมุ่งเน้นการดำเนินงานด้านวิศวกรรม โดยมีประสบการณ์ครอบคลุมการตรวจสอบต้นแบบ การผลิตนำร่อง และการส่งมอบเป็นชุด
แผนงานด้านเทคโนโลยีของ VAXOR ประกอบด้วยมอเตอร์แบบฟลักซ์ตามแนวแกน การม้วน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุด และกลไกการลดขนาดเล็ก เทคโนโลยีเหล่านี้สนับสนุนการพัฒนาโซลูชันไดรฟ์ขนาดกะทัดรัดที่มีความหนาแน่นของแรงบิดสูง การตอบสนองที่รวดเร็ว และประสิทธิภาพการผลิตที่สม่ำเสมอ
สำหรับข้อต่อหุ่นยนต์แรงบิดสูง การออกแบบเชิงความร้อนต้องได้รับการพิจารณาควบคู่กับแรงบิดเอาท์พุต การรวมทางกล และข้อกำหนดในการควบคุม ด้วยการประเมินรอบการทำงานที่สมบูรณ์และตรวจสอบความถูกต้องของระบบที่ประกอบภายใต้สภาวะที่สมจริง วิศวกรจึงสามารถตัดสินใจได้อย่างมีข้อมูลมากขึ้นเกี่ยวกับการเลือกแอคชูเอเตอร์และการทำงานในระยะยาว
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม. มีตัวเลือกไดรฟ์ขนาดกะทัดรัดสำหรับหุ่นยนต์ร่วมปฏิบัติงานและข้อต่อเลียนแบบชีวภาพ ความสามารถในการบิดอย่างต่อเนื่อง ระบบส่งกำลังแบบรวม และการตอบสนองตำแหน่ง ทำให้มีความเกี่ยวข้องกับการใช้งานที่ความสามารถในการรับน้ำหนักและพื้นที่การติดตั้งต้องมีความสมดุล ท้ายที่สุดแล้ว การจัดการระบายความร้อนที่มีประสิทธิผลไม่เพียงแต่ขึ้นอยู่กับตัวกระตุ้นเท่านั้น แต่ยังขึ้นอยู่กับวิธีที่มอเตอร์ ระบบส่งกำลัง ระบบควบคุม และโครงสร้างหุ่นยนต์ทำงานร่วมกันด้วย