 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
การเลือกอัตราทดเกียร์สำหรับข้อต่อหุ่นยนต์ไม่ได้เป็นเพียงเรื่องของการเพิ่มแรงบิดเอาท์พุตให้สูงสุดเท่านั้น อัตราส่วนยังส่งผลต่อความเร็วของข้อต่อ ความเร่ง การตอบสนอง และวิธีที่แอคชูเอเตอร์โต้ตอบกับภาระทางกล อัตราส่วนที่ใช้ได้ดีสำหรับกลไกที่ช้าและเน้นแรงอาจไม่เหมาะกับข้อต่อที่ต้องการเปลี่ยนตำแหน่งอย่างรวดเร็วหรือเปลี่ยนทิศทางบ่อยครั้ง
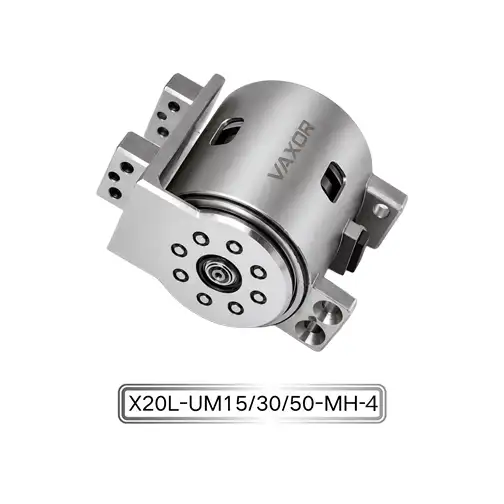
สำหรับวิศวกรที่พัฒนาแขนหุ่นยนต์ขนาดกะทัดรัด มือที่คล่องแคล่ว และกลไกอัตโนมัติ การเลือกการกำหนดค่าที่เหมาะสมตั้งแต่เนิ่นๆ จะทำให้การพัฒนาการควบคุมการเคลื่อนไหวง่ายขึ้น และลดความจำเป็นในการออกแบบกลไกใหม่ แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม.มีตัวเลือกอัตราทดเกียร์ 15:1, 30:1 และ 50:1 ช่วยให้วิศวกรสามารถประเมินการผสมผสานระหว่างความเร็วเอาต์พุตและแรงบิดที่แตกต่างกันภายในโมดูลข้อต่อขนาดกะทัดรัด
อัตราส่วนที่เหมาะสมที่สุดขึ้นอยู่กับข้อกำหนดการใช้งานจริง รวมถึงเวลาในการเคลื่อนที่ที่ต้องการ โหลดภายนอก รอบการทำงาน แหล่งจ่ายไฟที่มีอยู่ และกลยุทธ์ในการควบคุม การทำความเข้าใจปัจจัยเหล่านี้จะช่วยเปลี่ยนกระบวนการเลือกอัตราส่วนให้เป็นการตัดสินใจทางวิศวกรรมเชิงปฏิบัติ แทนที่จะเปรียบเทียบตัวเลขเพียงอย่างเดียว
อัตราทดเกียร์ส่งผลต่อเอาท์พุตร่วมอย่างไร
อัตราทดเกียร์อธิบายความสัมพันธ์ระหว่างความเร็วในการหมุนของมอเตอร์และเอาท์พุตของเกียร์ ในระบบขับเคลื่อนแบบลดความเร็ว มอเตอร์จะหมุนเร็วกว่าเพลาเอาท์พุต การลดลงช่วยแปลงลักษณะการหมุนของมอเตอร์ให้เป็นการผสมผสานระหว่างความเร็วและแรงบิดสำหรับกลไกขับเคลื่อนที่เหมาะสมยิ่งขึ้น
โดยทั่วไป อัตราทดที่สูงกว่าจะให้แรงบิดทวีคูณมากขึ้นในขณะที่ลดความเร็วเอาท์พุตลง อัตราส่วนที่ต่ำกว่าช่วยให้เอาท์พุตหมุนเร็วขึ้นตามความเร็วของมอเตอร์ที่กำหนด แต่ให้แรงบิดทวีคูณน้อยลง แรงบิดและความเร็วเอาท์พุตจริงยังขึ้นอยู่กับประสิทธิภาพของมอเตอร์ ประสิทธิภาพการส่งผ่าน แรงเสียดทาน และสภาพการทำงานด้วย
สำหรับแอคชูเอเตอร์ข้อต่อขนาดเล็ก ความแตกต่างเหล่านี้อาจส่งผลต่อวิธีที่กลไกหุ่นยนต์เริ่มเคลื่อนที่ เร่งความเร็ว รักษาตำแหน่ง และตอบสนองต่อโหลดที่เปลี่ยนแปลง
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม. รุ่น X20S/L-UM15/30/50-MH-4 มีจำหน่ายโดยมีอัตราส่วนการลดสามแบบ: 15:1, 30:1 และ 50:1 แทนที่จะสมมติว่าอัตราส่วนหนึ่งเหมาะสำหรับทุกการใช้งาน วิศวกรควรเปรียบเทียบการกำหนดค่าแต่ละอย่างกับการเคลื่อนที่ของข้อต่อและโปรไฟล์โหลดที่ต้องการ
ตัวอย่างเช่น ข้อต่อที่ต้องเคลื่อนที่อย่างรวดเร็วระหว่างตำแหน่งต่างๆ อาจจัดลำดับความสำคัญของความเร็วเอาท์พุตและความเร่ง ข้อต่อที่ต้องรองรับน้ำหนักที่มากขึ้นอาจให้ความสำคัญกับความสามารถในการบิดมากขึ้น กลไกที่รวมข้อกำหนดทั้งสองเข้าด้วยกันอาจต้องประนีประนอมระหว่างความเร็ว แรงบิด และการตอบสนองของการควบคุม
วัตถุประสงค์คือเพื่อเลือกอัตราส่วนที่ตรงตามข้อกำหนดการปฏิบัติงานโดยสมบูรณ์ ไม่ใช่แค่การลดสูงสุดที่มีอยู่เท่านั้น
เมื่ออัตราทดเกียร์ 15:1 สมเหตุสมผล
อัตราส่วน 15:1 คุ้มค่าที่จะประเมินเมื่อความเร็วเอาต์พุตและการเคลื่อนไหวอย่างรวดเร็วเป็นสิ่งสำคัญในการออกแบบ เนื่องจากการลดลงต่ำกว่าทางเลือก 30:1 และ 50:1 โดยทั่วไปจึงยอมให้ความเร็วเอาท์พุตสูงขึ้นสำหรับความเร็วมอเตอร์ที่กำหนด
สิ่งนี้มีประโยชน์ในข้อต่อหุ่นยนต์ที่ทำการเปลี่ยนตำแหน่งบ่อยครั้ง เคลื่อนที่ผ่านช่วงเชิงมุมที่ค่อนข้างใหญ่ หรือจำเป็นต้องดำเนินการลำดับการเคลื่อนไหวให้เสร็จสิ้นภายในระยะเวลาที่จำกัด
การใช้งานที่เป็นไปได้ ได้แก่ กลไกหุ่นยนต์น้ำหนักเบา ส่วนประกอบที่เคลื่อนไหวเร็ว และข้อต่อที่ทำงานด้วยภาระภายนอกที่ค่อนข้างพอประมาณ อย่างไรก็ตาม ตัวเลือกสุดท้ายควรขึ้นอยู่กับประสิทธิภาพความเร็ว-แรงบิดที่แท้จริงของแอคชูเอเตอร์ มากกว่าอัตราทดเกียร์เพียงอย่างเดียว
เมื่อประเมินการกำหนดค่า 15:1 วิศวกรควรตรวจสอบปัจจัยหลายประการ:
ความเร็วเอาท์พุตตรงกับเวลาการเคลื่อนที่ที่ต้องการหรือไม่
แรงบิดที่มีอยู่เพียงพอหรือไม่ในระหว่างการเร่งความเร็วและการทำงานที่สม่ำเสมอ
กลไกสามารถทนต่อการเปลี่ยนแปลงของโหลดโดยไม่มีการเปลี่ยนแปลงความเร็วมากเกินไปหรือไม่
ตัวควบคุมสามารถบรรลุโปรไฟล์การเคลื่อนไหวที่ต้องการหรือไม่
ไม่ว่าการกำหนดค่าที่เลือกจะยังคงอยู่ในขีดจำกัดการทำงานระหว่างการเคลื่อนไหวซ้ำๆ หรือไม่
อัตราส่วนที่ต่ำกว่าไม่ได้รับประกันการเคลื่อนไหวในโลกแห่งความเป็นจริงที่เร็วขึ้นโดยอัตโนมัติ หากรับภาระมากเกินไป มอเตอร์อาจไม่เร่งข้อต่อตามที่คาดไว้ แรงเสียดทานภายนอก ความเฉื่อย และการสูญเสียการส่งกำลังยังสามารถจำกัดประสิทธิภาพได้เช่นกัน
ด้วยเหตุนี้ จึงควรทดสอบตัวเลือก 15:1 ภายใต้โปรไฟล์การรับน้ำหนักและการเคลื่อนไหวจริงก่อนที่จะสรุปผลสำหรับการออกแบบการผลิต
เหตุใดอัตราส่วน 30:1 จึงสามารถเป็นจุดกลางที่มีประโยชน์ได้
อัตราส่วน 30:1 เป็นตัวเลือกระดับกลางระหว่างการลดขนาด 15:1 ที่ต่ำกว่า และการลดขนาดที่สูงกว่า 50:1 อาจคุ้มค่าที่จะพิจารณาเมื่อแอปพลิเคชันต้องการความสมดุลระหว่างความเร็วเอาท์พุตและการคูณแรงบิด
กลไกของหุ่นยนต์หลายชนิดผสมผสานการเคลื่อนไหวประเภทต่างๆ เข้าด้วยกัน ข้อต่ออาจจำเป็นต้องเปลี่ยนตำแหน่งอย่างรวดเร็วเมื่อขนถ่ายออก แต่ยังให้แรงบิดที่เพียงพอเมื่อมีปฏิสัมพันธ์กับวัตถุ การเลือกอัตราส่วนกลางอาจเป็นวิธีหนึ่งในการประเมินการแลกเปลี่ยนนี้
ตัวอย่างเช่น กลไกที่เชื่อมต่อกันอาจจำเป็นต้องเคลื่อนที่ระหว่างตำแหน่งที่ตั้งโปรแกรมไว้ ขณะเดียวกันก็รักษาประสิทธิภาพที่คาดการณ์ได้เมื่อโหลดภายนอกมีการเปลี่ยนแปลง ในกรณีนี้ วิศวกรควรเปรียบเทียบความเร็วที่คาดหวังภายใต้ภาระ เวลาเร่งความเร็ว และแรงบิดเอาท์พุตที่ต้องการ แทนที่จะอาศัยเฉพาะอัตราทดเกียร์ที่ระบุเท่านั้น
คุณสามารถประเมินการกำหนดค่า 30:1 โดยเทียบกับคำถามต่อไปนี้:
ข้อต่อถึงตำแหน่งเป้าหมายภายในเวลาที่กำหนดหรือไม่?
แรงบิดที่มีอยู่เพียงพอสำหรับภาระการทำงานที่ต้องการหรือไม่?
แอคชูเอเตอร์สามารถตอบสนองได้อย่างเหมาะสมเมื่อโหลดเปลี่ยนแปลงหรือไม่
การกำหนดค่ารองรับความถี่ที่ต้องการของการเคลื่อนไหวซ้ำ ๆ หรือไม่?
โปรไฟล์การเคลื่อนไหวสามารถทำได้โดยไม่เกินขีดจำกัดการทำงานของแอคชูเอเตอร์หรือไม่
คำถามเหล่านี้ช่วยพิจารณาว่าอัตราส่วนระหว่างกลางให้ความสมดุลที่ต้องการสำหรับการใช้งานหรือไม่ คำตอบควรขึ้นอยู่กับข้อมูลประสิทธิภาพที่วัดได้หรือที่ผู้ผลิตระบุสำหรับการกำหนดค่าที่เลือก
เมื่อใดควรพิจารณาอัตราทดเกียร์ 50:1
อัตราส่วน 50:1 คุ้มค่าที่จะประเมินเมื่อการคูณแรงบิดมีลำดับความสำคัญสูงกว่าความเร็วเอาท์พุตสูงสุด เมื่อเปรียบเทียบกับอัตราส่วนการลดที่ต่ำกว่า โดยทั่วไปการลดที่สูงกว่าจะลดความเร็วเอาท์พุตในขณะที่เพิ่มแรงบิดที่เอาท์พุตสำหรับแรงบิดของมอเตอร์ที่กำหนด โดยขึ้นอยู่กับประสิทธิภาพการส่งกำลังและขีดจำกัดการใช้งาน
สิ่งนี้อาจเกี่ยวข้องกับข้อต่อที่เคลื่อนที่ต้านความต้านทานที่มากขึ้น รับมือกับภาระทางกลที่มีความต้องการสูง หรือต้องมีการควบคุมการเคลื่อนไหวที่ความเร็วเอาท์พุตค่อนข้างต่ำ
อย่างไรก็ตาม การลดลงที่สูงขึ้นไม่ใช่ตัวเลือกที่ดีที่สุดโดยอัตโนมัติสำหรับการใช้งานที่เน้นแรงกด ผู้ออกแบบยังต้องพิจารณาความเร่ง พฤติกรรมการกลับตัว ลักษณะการส่งกำลัง และการตอบสนองที่จำเป็นต่อคำสั่งควบคุม
อัตราส่วนที่สูงอาจจำกัดความเร็วเอาต์พุตสำหรับแอปพลิเคชันที่ต้องการการเคลื่อนไหวอย่างรวดเร็ว นอกจากนี้ยังอาจส่งผลต่อพฤติกรรมของระบบในระหว่างการเปลี่ยนทิศทางบ่อยครั้งอีกด้วย ดังนั้นควรประเมินคุณลักษณะด้านประสิทธิภาพที่เกี่ยวข้องโดยใช้ข้อมูลทางเทคนิคของแอคชูเอเตอร์และการทดสอบตัวแทน
สำหรับแอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม.สามารถเปรียบเทียบตัวเลือก 50:1 กับอัตราส่วนอื่นๆ ได้โดยใช้ข้อกำหนดในการรับน้ำหนักและการเคลื่อนที่ที่เหมือนกัน ทำให้สามารถระบุได้ว่าการลดเพิ่มเติมให้ประโยชน์ที่มีความหมายสำหรับกลไกที่ตั้งใจไว้หรือไม่
การเปรียบเทียบควรมุ่งเน้นไปที่ความเร็วเอาท์พุตจริง แรงบิดภายใต้ภาระ เวลาตอบสนอง และพฤติกรรมทางความร้อนในระหว่างรอบการทำงานที่ต้องการ
เปรียบเทียบอัตราส่วนโดยใช้ข้อกำหนดการปฏิบัติงานเดียวกัน
วิธีที่น่าเชื่อถือที่สุดในการเลือกอัตราทดเกียร์คือการเปรียบเทียบการกำหนดค่าที่มีอยู่ทั้งหมดกับข้อกำหนดชุดที่สอดคล้องกัน การเปรียบเทียบอัตราส่วนหนึ่งภายใต้ภาระที่เบากับอีกอัตราส่วนหนึ่งภายใต้ภาระที่หนักกว่าอาจทำให้เกิดข้อสรุปที่ทำให้เข้าใจผิดได้
เริ่มต้นด้วยการกำหนดความเร็วเอาต์พุตและแรงบิดที่ต้องการ จากนั้นประมาณความเฉื่อยของส่วนประกอบที่ถูกขับเคลื่อน เวลาเร่งความเร็วที่ต้องการ และความถี่ของการเคลื่อนไหวซ้ำๆ ค่าเหล่านี้เป็นพื้นฐานในทางปฏิบัติสำหรับการประเมินการกำหนดค่าต่างๆ
ตารางต่อไปนี้จะสรุปข้อดีข้อเสียทั่วไปที่ต้องตรวจสอบ
| ปัจจัยการคัดเลือก | 15:1 | 30:1 | 50:1 |
|---|---|---|---|
| ระดับการลดทั่วไป | ต่ำกว่า | ระดับกลาง | สูงกว่า |
| ศักยภาพความเร็วเอาต์พุต | โดยทั่วไปสูงขึ้น | ระดับกลาง | โดยทั่วไปจะต่ำกว่า |
| การคูณแรงบิด | โดยทั่วไปจะต่ำกว่า | ระดับกลาง | โดยทั่วไปสูงขึ้น |
| ลำดับความสำคัญของการประเมินหลัก | ความเร็วและความเร่ง | ความสมดุลของความเร็วและแรงบิด | ข้อกำหนดด้านแรงบิดและการทำงานที่ความเร็วต่ำ |
| การตรวจสอบคีย์ | ความเร็วและความเร่งที่โหลด | โปรไฟล์การเคลื่อนไหวโดยรวม | แรงบิด การตอบสนอง และขีดจำกัดการใช้งาน |
นี่เป็นลักษณะทั่วไปของอัตราส่วนการลด ไม่ใช่การวัดอันดับประสิทธิภาพของแอคชูเอเตอร์เฉพาะนี้ ค่าเอาท์พุตจริงขึ้นอยู่กับมอเตอร์ ประสิทธิภาพการส่งผ่าน ตัวควบคุม และสภาพการทำงาน
วิศวกรควรขอเส้นโค้งความเร็ว-แรงบิดที่เกี่ยวข้องและข้อมูลประสิทธิภาพเฉพาะการกำหนดค่าก่อนทำการเลือกขั้นสุดท้าย
พิจารณาแรงบิดต่อเนื่องและแรงบิดเริ่มต้น
การเลือกอัตราทดเกียร์ต้องคำนึงถึงประเภทของภาระที่ข้อต่อจะได้รับด้วย กลไกที่พบความต้านทานสูงในช่วงสั้นๆ อาจมีข้อกำหนดที่แตกต่างจากกลไกที่ต้องรักษาโหลดตลอดวงจรการทำงานที่ยาวนาน
ซีรีส์แอคทูเอเตอร์ X20 ระบุแรงบิดต่อเนื่องสูงถึง 450 mNm และแรงบิดเริ่มต้นสูงถึง 800 mNm ค่าเหล่านี้เป็นค่าสูงสุดที่ระบุไว้ และไม่ควรถือว่าใช้เหมือนกันกับทุกอัตราทดเกียร์หรือสภาพการทำงานโดยไม่ได้รับการยืนยันจากเอกสารทางเทคนิคที่เกี่ยวข้อง
แรงบิดต่อเนื่องเป็นสิ่งสำคัญในการประมาณประสิทธิภาพภายใต้โหลดการทำงานที่ต่อเนื่อง แรงบิดเริ่มต้นหมายถึงสภาพการทำงานที่แตกต่างกัน และควรยืนยันคำจำกัดความที่แม่นยำและระยะเวลาที่อนุญาตกับผู้ผลิต
สำหรับการเลือกใช้งานจริง วิศวกรควรแยกโหลดออกเป็นอย่างน้อยสามประเภท:
โหลดในสภาวะคงตัว: แรงบิดที่ต้องการระหว่างการทำงานปกติ
โหลดการเร่งความเร็ว: แรงบิดเพิ่มเติมที่จำเป็นในการเปลี่ยนความเร็วของส่วนประกอบที่กำลังเคลื่อนที่
โหลดชั่วคราว: ความต้านทานเพิ่มขึ้นในระยะเวลาสั้นระหว่างงานเฉพาะ
แอคชูเอเตอร์ต้องเป็นไปตามข้อกำหนดที่แท้จริงของการใช้งานภายใต้เงื่อนไขเหล่านี้ การเลือกอัตราส่วนตามค่าแรงบิดสูงสุดนั้นไม่เพียงพอ หากกลไกไม่สามารถรักษาความเร็วที่ต้องการหรือทำงานภายในขีดจำกัดความร้อนได้
ดังนั้นอัตราส่วนที่เลือกจึงควรได้รับการตรวจสอบความถูกต้องโดยใช้ลำดับการเคลื่อนที่ที่เป็นตัวแทน แทนที่จะใช้การวัดโหลดคงที่เพียงครั้งเดียว
บัญชีสำหรับข้อกำหนดแรงดันไฟฟ้าและการควบคุม
ซีรีส์แอคชูเอเตอร์ X20 รองรับตัวเลือกการจ่ายไฟ 12 V, 24 V และ 48 V ตัวเลือกเหล่านี้อาจเกี่ยวข้องเมื่อรวมข้อต่อเข้ากับระบบหุ่นยนต์ที่มีสถาปัตยกรรมพลังงานที่แตกต่างกัน แต่ต้องยืนยันแรงดันไฟฟ้าที่มีอยู่สำหรับรุ่นและการกำหนดค่าเฉพาะที่ซื้อ
ควรมีการประเมินแหล่งจ่ายไฟ ตัวขับมอเตอร์ และระบบควบคุมร่วมกัน วิศวกรควรตรวจสอบความเข้ากันได้ทางไฟฟ้า ความจุกระแสไฟ ข้อกำหนดในการป้องกัน และความสามารถของตัวควบคุมในการส่งมอบโปรไฟล์การเคลื่อนไหวที่ต้องการ
แอคชูเอเตอร์ยังมีตัวเข้ารหัสแม่เหล็กสัมบูรณ์และการสื่อสาร SPI ตัวเข้ารหัสให้การตอบรับตำแหน่ง ในขณะที่อินเทอร์เฟซ SPI รองรับการสื่อสารกับระบบควบคุมที่เข้ากันได้ เวลาการสื่อสาร โครงสร้างคำสั่ง และรูปแบบข้อมูลตำแหน่งที่แน่นอนควรได้รับการยืนยันจากเอกสารของผู้ผลิต
อัตราทดเกียร์และการควบคุมผลป้อนกลับไม่ควรถือเป็นการตัดสินใจที่เป็นอิสระ อัตราส่วนที่เลือกจะส่งผลต่อความสัมพันธ์ระหว่างการเคลื่อนที่ของมอเตอร์และเอาท์พุตข้อต่อ ในขณะที่ระบบควบคุมจะกำหนดวิธีที่แอคชูเอเตอร์ปฏิบัติตามคำสั่งตำแหน่งและการเคลื่อนไหว
ในระหว่างการทดสอบต้นแบบ ให้วัดเวลาการเคลื่อนที่ของเอาท์พุต การตอบสนองของตำแหน่ง การใช้กระแสไฟ และประสิทธิภาพภายใต้โหลดที่เป็นตัวแทน หากมีข้อต่อหลายจุดทำงานร่วมกัน ให้ทดสอบระบบสื่อสารและระบบไฟฟ้าภายใต้ปริมาณงานรวมที่คาดไว้
ประเมินพื้นที่ น้ำหนัก และบูรณาการทางกล
โมดูล X20 มีขนาด Φ20 มม. × 20 มม. และมีช่วงน้ำหนักที่ระบุที่ 37.2–41.6 กรัม ขึ้นอยู่กับการกำหนดค่า คุณลักษณะเหล่านี้ทำให้การวางแผนการติดตั้งเป็นส่วนสำคัญของกระบวนการคัดเลือก
ก่อนที่จะเลือกอัตราส่วน วิศวกรควรยืนยันว่าโมดูลเหมาะสมกับพื้นที่ที่มีอยู่ และการจัดวางการติดตั้งนั้นเข้ากันได้กับโครงสร้างโดยรอบ การออกแบบควรจัดให้มีระยะห่างเพียงพอสำหรับขั้วต่อ สายไฟ ตัวยึด และการเข้าถึงการบำรุงรักษา
น้ำหนักอาจส่งผลต่อความเฉื่อยของกลไกโดยรวม โดยเฉพาะอย่างยิ่งเมื่อมีการติดตั้งแอคชูเอเตอร์บนแขนที่กำลังเคลื่อนที่หรือใกล้กับส่วนท้ายของโครงสร้างหุ่นยนต์ มวลที่เพิ่มขึ้นอาจเพิ่มแรงบิดที่จำเป็นในการเร่งข้อต่อต้นทาง ดังนั้นควรประเมินแอคชูเอเตอร์เป็นส่วนหนึ่งของระบบกลไกที่สมบูรณ์
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม. ใช้สถาปัตยกรรมมอเตอร์แบบฟลักซ์ตามแนวแกน VAXOR ระบุว่าสถาปัตยกรรมนี้ให้ความหนาแน่นของแรงบิดสูงกว่าการออกแบบทั่วไปถึง 30% เมื่อประเมินข้อกล่าวอ้างนี้สำหรับการใช้งานเฉพาะ วิศวกรควรยืนยันพื้นฐานการเปรียบเทียบที่เกี่ยวข้อง และพิจารณาว่าประสิทธิภาพของโมดูลเหมาะสมกับข้อกำหนดด้านพื้นที่ มวล และน้ำหนักบรรทุกของระบบทั้งหมดอย่างไร
การตรวจสอบเค้าโครง CAD ตามด้วยการทดสอบต้นแบบทางกายภาพสามารถช่วยระบุการรบกวนทางกล ปัญหาการจัดแนว และโหลดที่ไม่คาดคิด ก่อนที่การออกแบบจะเข้าสู่การผลิต
ตรวจสอบอัตราส่วนที่เลือกผ่านการทดสอบต้นแบบ
การคำนวณอาจทำให้ตัวเลือกแคบลง แต่จำเป็นต้องมีการทดสอบเพื่อพิจารณาว่าการกำหนดค่าที่เลือกนั้นตรงตามข้อกำหนดการใช้งานจริงหรือไม่
เริ่มต้นด้วยแรงดันไฟฟ้าที่ต้องการ ตัวควบคุม โครงสร้างการติดตั้ง และภาระทางกล บันทึกความเร็วเอาท์พุต เวลาการเคลื่อนที่ การใช้กระแสไฟ และอุณหภูมิในระหว่างรอบการทำงานตัวแทน
ถัดไป ทดสอบความเร่ง การชะลอตัว การเปลี่ยนแปลงทิศทางซ้ำๆ และการเปลี่ยนแปลงโหลดภายนอก สำหรับกลไกหุ่นยนต์ ยังมีประโยชน์ในการประเมินว่าตัวกระตุ้นทำงานอย่างไรในระหว่างลำดับการเคลื่อนไหวที่สมบูรณ์ แทนที่จะทดสอบการเคลื่อนไหวแต่ละอย่างแบบแยกส่วน
กระบวนการตรวจสอบเชิงปฏิบัติควรประกอบด้วย:
การยืนยันว่าโมดูลและตัวควบคุมเข้ากันได้
การวัดความเร็วเอาท์พุตที่โหลดและเวลาการเคลื่อนที่
ตรวจสอบความต้องการแรงบิดในระหว่างการเร่งความเร็วและการทำงานที่มั่นคง
ตรวจสอบกระแสและอุณหภูมิตลอดรอบการทำงาน
การประเมินการตอบสนองตำแหน่งและการตอบสนองต่อคำสั่งควบคุม
ทำซ้ำการทดสอบเพื่อตรวจสอบความสอดคล้องภายใต้เงื่อนไขที่เทียบเคียงได้
หากมีอัตราทดเกียร์มากกว่าหนึ่งรายการที่เหมาะสม ให้ทดสอบทางเลือกอื่นโดยใช้โหลดทางกลและโปรไฟล์การเคลื่อนที่เดียวกัน นี่เป็นพื้นฐานที่ยุติธรรมสำหรับการเปรียบเทียบและช่วยระบุการกำหนดค่าที่ตรงกับความต้องการของโครงการมากที่สุด
การทำงานร่วมกับพันธมิตรด้านเทคโนโลยีไมโครไดรฟ์
การเลือกอัตราส่วนที่เหมาะสมมักต้องอาศัยการประสานงานระหว่างวิศวกรรมเครื่องกล การออกแบบมอเตอร์ และการพัฒนาการควบคุม พันธมิตรด้านเทคโนโลยีไมโครไดรฟ์สามารถช่วยชี้แจงความแตกต่างในการกำหนดค่าและระบุข้อมูลทางเทคนิคที่จำเป็นสำหรับการตัดสินใจที่เชื่อถือได้
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน โดยพัฒนาตัวกระตุ้นข้อต่อขนาดเล็กและมอเตอร์ไร้แกนขนาดเล็กพิเศษสำหรับหุ่นยนต์ อุปกรณ์การแพทย์ เครื่องมือที่มีความแม่นยำ และอุปกรณ์อัจฉริยะ ความสามารถทางวิศวกรรมครอบคลุมถึงการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การออกแบบโครงสร้าง การควบคุมหุ่นยนต์ และการผลิตอัจฉริยะ
แผนงานด้านเทคโนโลยีของบริษัทประกอบด้วยเทคโนโลยีมอเตอร์ฟลักซ์ตามแนวแกน การม้วน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้า และกลไกการลดขนาดจิ๋ว VAXOR ยังมุ่งเน้นไปที่การดำเนินการทางวิศวกรรมตั้งแต่การตรวจสอบความถูกต้องของต้นแบบและการผลิตนำร่องไปจนถึงการส่งมอบเป็นชุด
เมื่อหารือเกี่ยวกับโครงการ ให้ระบุความเร็วเอาท์พุตที่ต้องการ ข้อกำหนดแรงบิดต่อเนื่องและชั่วคราว ความเฉื่อยของโหลด วงจรการเคลื่อนที่ แรงดันไฟจ่าย ส่วนต่อประสานการควบคุม และข้อจำกัดในการติดตั้ง รายละเอียดเหล่านี้ช่วยให้ซัพพลายเออร์ช่วยระบุการกำหนดค่าที่เกี่ยวข้องและชี้แจงว่าข้อมูลประสิทธิภาพใดที่ต้องได้รับการตรวจสอบ
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม. รุ่น X20S/L-UM15/30/50-MH-4 มีตัวเลือกอัตราทดเกียร์สามแบบ ตัวเลือกแรงดันไฟฟ้าหลายแบบ ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ และการสื่อสาร SPI ด้วยการเปรียบเทียบอัตราส่วนกับโหลดจริงและการตรวจสอบความถูกต้องของโมดูลที่เลือกในต้นแบบ วิศวกรจึงสามารถตัดสินใจได้อย่างมีข้อมูลมากขึ้นสำหรับการออกแบบข้อต่อหุ่นยนต์ของตน
รายการตรวจสอบการคัดเลือกขั้นสุดท้าย
ก่อนที่จะสรุปอัตราทดเกียร์ ให้ยืนยันสิ่งต่อไปนี้:
ความเร็วเอาท์พุตที่ต้องการ: กำหนดความเร็วที่ข้อต่อจะต้องเคลื่อนที่ให้เสร็จสิ้น
ความต้องการแรงบิด: แยกโหลดในสภาวะคงที่ ความเร่ง และโหลดชั่วคราว
อัตราทดเกียร์: เปรียบเทียบ 15:1, 30:1 และ 50:1 โดยใช้ข้อกำหนดการปฏิบัติงานเดียวกัน
แหล่งจ่ายไฟ: ตรวจสอบแรงดันไฟฟ้าที่มีอยู่และความเข้ากันได้กับการกำหนดค่าที่เลือก
ข้อเสนอแนะและการสื่อสาร: ตรวจสอบข้อกำหนดการรวมตัวเข้ารหัสและการสื่อสาร SPI
แผนผังกลไก: ตรวจสอบพื้นที่ติดตั้ง น้ำหนัก สายไฟ และส่วนประกอบโดยรอบ
วงจรการทำงาน: ประเมินการเคลื่อนไหวซ้ำๆ การใช้กระแสไฟ และอุณหภูมิ
ข้อมูลประสิทธิภาพ: ยืนยันข้อกำหนดเฉพาะการกำหนดค่าก่อนการอนุมัติขั้นสุดท้าย
ไม่มีอัตราทดเกียร์ที่ถูกต้องสากลสำหรับข้อต่อหุ่นยนต์ทุกอัน ตัวเลือกที่ดีที่สุดคือตัวเลือกที่ตอบสนองความเร็ว แรงบิด การควบคุม และข้อกำหนดในการปฏิบัติงานของแอปพลิเคชัน โดยไม่สร้างความเสียหายที่ไม่จำเป็นในส่วนอื่นของระบบ
ด้วยการเปรียบเทียบตัวเลือก 15:1, 30:1 และ 50:1 ผ่านกระบวนการทางวิศวกรรมที่สอดคล้องกัน นักพัฒนาสามารถเลือกการกำหนดค่าตามความต้องการด้านประสิทธิภาพที่แท้จริง แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม.นำเสนอแพลตฟอร์มที่มีประโยชน์สำหรับการประเมินนี้ ในขณะที่การทำงานร่วมกันกับ VAXOR สามารถช่วยชี้แจงข้อมูลจำเพาะและสนับสนุนเส้นทางตั้งแต่การทดสอบต้นแบบไปจนถึงการบูรณาการการผลิต