 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID


-
2026.10.10
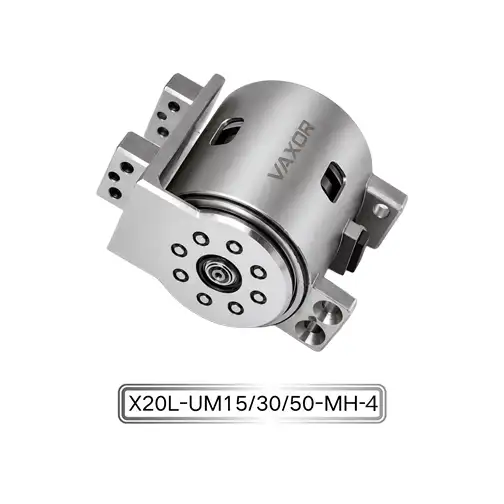
15:1, 30:1 หรือ 50:1? การเลือกอัตราทดเกียร์ไมโครแอคชูเอเตอร์ที่เหมาะสม
การเลือกอัตราทดเกียร์สำหรับข้อต่อหุ่นยนต์ไม่ได้เป็นเพียงเรื่องของการเพิ่มแรงบิดเอาท์พุตให้สูงสุดเท่านั้น
ดูรายละเอียด
-
2026.10.09
การเลือกแอคทูเอเตอร์ข้อต่อขนาดเล็กสำหรับข้อต่อนิ้วที่คล่องแคล่ว
การออกแบบมือหุ่นยนต์ที่คล่องแคล่วนั้นต้องการมากกว่าแค่การติดตั้งมอเตอร์ในพื้นที่ขนาดเล็ก
ดูรายละเอียด
-
2026.10.08
63,000 รอบต่อนาทีในมอเตอร์ขนาด 6 มม.: ความเร็วที่สอดคล้องกับโหลดไดรฟ์ขนาดเล็ก
ในระบบขับเคลื่อนขนาดเล็ก การได้รับความเร็วการหมุนสูงภายในพื้นที่การติดตั้งที่จำกัดเป็นเพียงส่วนหนึ่งของความท้าทายทางวิศวกรรมเท่านั้น
ดูรายละเอียด
-
2026.09.23
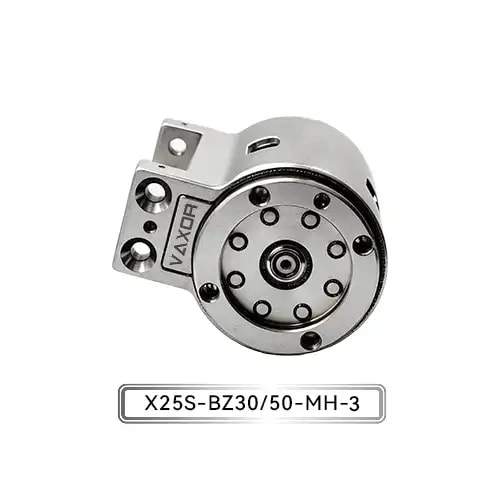
มอเตอร์ฟลักซ์ตามแนวแกน + ตัวลดไซโคลลอยด์: สถาปัตยกรรมเบื้องหลังแอคชูเอเตอร์ร่วม Φ25 มม
สำหรับข้อต่อหุ่นยนต์ขนาดกะทัดรัด การลดขนาดของแอคชูเอเตอร์เป็นเพียงส่วนหนึ่งของความท้าทายทางวิศวกรรมเท่านั้น
ดูรายละเอียด