 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
ข้อต่อข้อศอกของหุ่นยนต์ฮิวแมนนอยด์ต้องทำมากกว่าการยกวัตถุ โดยจะต้องรองรับน้ำหนักของปลายแขน รักษาการควบคุมเมื่อแขนยืดออก เร่งความเร็วอย่างราบรื่นระหว่างการเคลื่อนไหว และตอบสนองอย่างสม่ำเสมอเมื่อน้ำหนักบรรทุกเปลี่ยนแปลง ข้อกำหนดเหล่านี้ทำให้ขนาดของแอคชูเอเตอร์เป็นส่วนสำคัญของการออกแบบแขนหุ่นยนต์ โดยเฉพาะอย่างยิ่งเมื่อพื้นที่การติดตั้งที่มีอยู่และน้ำหนักแขนทั้งหมดมีจำกัด
การเลือกแอคชูเอเตอร์ตามอัตราแรงบิดสูงสุดเท่านั้น อาจส่งผลให้ระบบขับเคลื่อนมีขนาดเล็ก น้ำหนักที่ไม่จำเป็น หรือประสิทธิภาพในการเคลื่อนที่ต่ำ วิศวกรจำเป็นต้องพิจารณารูปทรงของแขน การกระจายมวล ความเร็วในการเคลื่อนที่ที่ต้องการ และระยะเวลาของการทำงานแต่ละครั้ง ก่อนที่จะเลือกการกำหนดค่าระบบขับเคลื่อนที่เหมาะสม
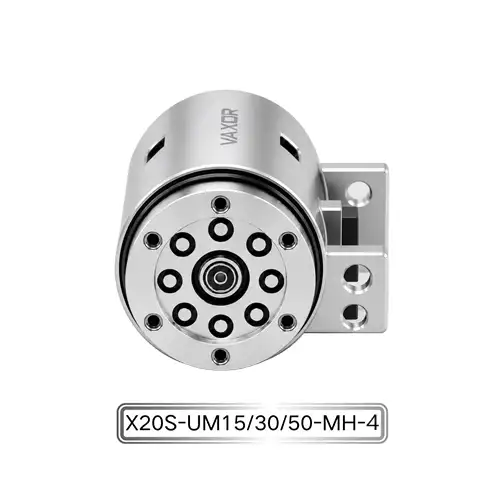
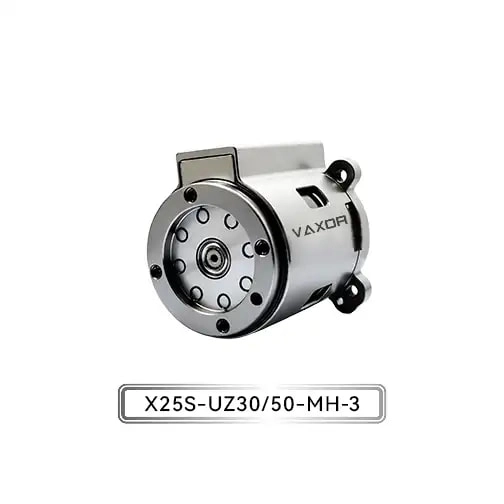
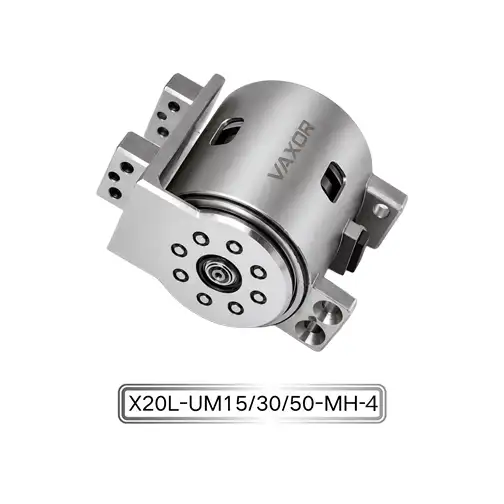
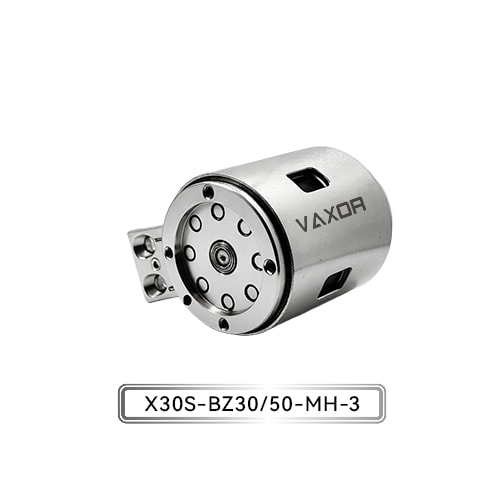
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ30 มม.ได้รับการออกแบบสำหรับการใช้งานโหลดปานกลางถึงสูง ด้วยความสามารถในการส่งออกระดับนิวตันเมตรและความแข็งแกร่งของโครงสร้างสูง สำหรับนักพัฒนาหุ่นยนต์ฮิวแมนนอยด์ การประเมินแอคชูเอเตอร์นี้เริ่มต้นด้วยคำถามเชิงปฏิบัติ: จริงๆ แล้วข้อศอกต้องใช้แรงบิดเท่าใดในการส่งมอบภายใต้สภาวะการทำงานที่มีความต้องการมากที่สุด
ระบุน้ำหนักที่กระทำบนข้อศอกของหุ่นยนต์ฮิวแมนนอยด์
โดยทั่วไปข้อต่อข้อศอกจะรองรับส่วนประกอบหลายอย่าง รวมถึงโครงสร้างปลายแขน การประกอบข้อมือ อุปกรณ์ส่วนปลาย และวัตถุใดๆ ที่ถูกจัดการ ส่วนประกอบแต่ละชิ้นมีส่วนช่วยในการรับน้ำหนักทั้งหมด แต่ผลกระทบต่อข้อศอกนั้นขึ้นอยู่กับมวลและระยะห่างจากแกนข้อต่อ
ควรรวมประเภทโหลดสามประเภทไว้ในการคำนวณเริ่มต้น
ประการแรกคือภาระของโครงสร้าง แขน ข้อมือ เครื่องมือที่ใช้มอเตอร์ สายไฟ และส่วนประกอบอื่นๆ ล้วนมีส่วนทำให้เกิดมวลที่ข้อศอกต้องขยับ แม้ว่าหุ่นยนต์จะไม่ได้บรรทุกวัตถุภายนอก น้ำหนักของแขนของตัวมันเองก็สามารถสร้างแรงบิดที่ต้องการได้อย่างมาก
ประการที่สองคือน้ำหนักบรรทุก หุ่นยนต์ฮิวแมนนอยด์ที่ออกแบบมาเพื่อหยิบชิ้นส่วนขนาดเล็กอาจทำงานโดยใช้มือจับที่ค่อนข้างเบา ในขณะที่หุ่นยนต์ที่จัดการวัตถุขนาดใหญ่จะต้องรองรับโปรไฟล์การรับน้ำหนักที่แตกต่างกัน วิศวกรควรกำหนดน้ำหนักบรรทุกสูงสุดที่ต้องการ แทนที่จะอาศัยน้ำหนักวัตถุโดยเฉลี่ยเพียงอย่างเดียว
ที่สามคือโหลดแบบไดนามิก เมื่อแขนเร่งความเร็ว ลดความเร็ว หรือเปลี่ยนทิศทาง ข้อศอกจะต้องเอาชนะแรงเฉื่อยในการหมุน นอกเหนือจากแรงบิดโน้มถ่วงและแรงเสียดทานทางกล การเคลื่อนไหวอย่างรวดเร็วจึงต้องใช้แรงบิดมากกว่าการวางตำแหน่งที่ควบคุมอย่างช้าๆ
โหลดเหล่านี้ควรได้รับการประเมินร่วมกัน ข้อต่อที่ทำงานอย่างเพียงพอในระหว่างการสาธิตการขนถ่ายอาจไม่ได้ให้ประสิทธิภาพที่เพียงพอเมื่อปลายแขนถูกขยายออกและรับน้ำหนักบรรทุกสูงสุดที่ระบุ
คำนวณแรงบิดโน้มถ่วงของข้อศอก
ขั้นตอนแรกที่มีประโยชน์คือการประมาณแรงบิดที่เกิดจากแรงโน้มถ่วง สำหรับส่วนประกอบที่มีจุดศูนย์กลางมวลเยื้องจากแกนร่วม แรงบิดความโน้มถ่วงสามารถแสดงเป็น:
แรงบิด = มวล × ความเร่งโน้มถ่วง × ระยะทางตั้งฉาก
ในที่นี้ มวลมีหน่วยวัดเป็นกิโลกรัม ความเร่งโน้มถ่วงอยู่ที่ประมาณ 9.81 ม./วินาที และระยะทางตั้งฉากมีหน่วยเป็นเมตร แรงบิดที่ได้จะแสดงเป็นนิวตัน-เมตร (N·m)
ลองพิจารณาตัวอย่างแบบง่ายซึ่งชิ้นส่วนปลายแขนและน้ำหนักบรรทุกที่รวมกันมีมวล 1.2 กก. โดยมีจุดศูนย์กลางมวลรวมอยู่ที่ 0.15 ม. จากแกนข้อศอก เมื่อแขนอยู่ในแนวนอน แรงบิดโน้มถ่วงโดยประมาณคือ:
1.2 × 9.81 × 0.15 = 1.77 นิวตันเมตร
ผลลัพธ์นี้แสดงถึงแรงบิดความโน้มถ่วงสำหรับมวลรวมที่สมมติและตำแหน่งศูนย์กลางมวล ไม่รวมถึงการเร่งความเร็ว แรงเสียดทาน การสูญเสียการส่งกำลัง หรือระยะขอบการออกแบบเพิ่มเติม
ตัวอย่างยังแสดงให้เห็นด้วยว่าเหตุใดน้ำหนักบรรทุกเพียงอย่างเดียวจึงไม่เพียงพอที่จะกำหนดขนาดแอคชูเอเตอร์ วัตถุที่เบากว่าซึ่งอยู่ห่างจากข้อศอกสามารถสร้างแรงบิดได้ใกล้เคียงกับวัตถุที่หนักกว่าซึ่งยึดไว้ใกล้กับข้อต่อมากกว่า
การปฐมนิเทศร่วมกันก็มีความสำคัญเช่นกัน เมื่อแขนหมุน ระยะห่างตั้งฉากระหว่างแกนร่วมและแรงโน้มถ่วงจะเปลี่ยนไป แรงบิดความโน้มถ่วงสูงสุดอาจเกิดขึ้นเมื่อแขนอยู่ในแนวนอนโดยประมาณ ขึ้นอยู่กับการกระจายมวลและระยะการเคลื่อนที่
สำหรับการประมาณขนาดเบื้องต้น วิศวกรควรคำนวณแรงบิดข้ามมุมข้อต่อที่เกี่ยวข้อง และระบุตำแหน่งที่ทำให้เกิดความต้องการสูงสุด
รวมความเร่งและความเฉื่อยในการหมุน
แรงบิดโน้มถ่วงเป็นเพียงส่วนหนึ่งของข้อกำหนดในการใช้งานของข้อศอกเท่านั้น หุ่นยนต์ฮิวแมนนอยด์จะต้องเร่งความเร็วของแขนและน้ำหนักบรรทุกระหว่างการเคลื่อนไหว
สำหรับการเคลื่อนที่แบบหมุน แรงบิดเฉื่อยสามารถประมาณได้โดย:
แรงบิดเฉื่อย = โมเมนต์ความเฉื่อย × ความเร่งเชิงมุม
โมเมนต์ความเฉื่อยอธิบายว่ามวลมีการกระจายรอบแกนการหมุนอย่างไร ในขณะที่ความเร่งเชิงมุมจะอธิบายว่าความเร็วในการหมุนของข้อต่อเปลี่ยนแปลงเร็วแค่ไหน
แรงบิดเอาท์พุตที่ต้องการทั้งหมดสามารถประมาณได้ดังนี้:
แรงบิดที่ต้องการ = แรงบิดโน้มถ่วง + แรงบิดเฉื่อย + แรงบิดเสียดทาน
ความสัมพันธ์ที่เรียบง่ายนี้มีประโยชน์สำหรับการกำหนดขนาดเบื้องต้น แม้ว่าแบบจำลองที่สมบูรณ์อาจต้องคำนึงถึงการมีเพศสัมพันธ์ระหว่างข้อต่อ ประสิทธิภาพการส่งผ่าน ความสอดคล้อง และผลกระทบแบบไดนามิกอื่นๆ
ตัวอย่างเช่น ข้อศอกที่เคลื่อนที่ช้าๆ ระหว่างสองตำแหน่งอาจถูกครอบงำโดยแรงโน้มถ่วง ข้อต่อที่ยก หยุด ย้อนกลับทิศทาง และลดวัตถุซ้ำๆ กันอาจต้องใช้แรงบิดชั่วคราวมากขึ้น
วิศวกรจึงควรกำหนดโปรไฟล์การเคลื่อนที่ที่เป็นตัวแทนก่อนที่จะเลือกแอคชูเอเตอร์ พารามิเตอร์ที่เกี่ยวข้อง ได้แก่ ช่วงเชิงมุม ความเร็วสูงสุด ความเร่ง การชะลอตัว ความถี่ของรอบ และระยะเวลาของคาบการหยุดนิ่ง
โปรไฟล์การเคลื่อนไหวที่สมจริงยังช่วยแยกแยะจุดสูงสุดของแรงบิดในระยะเวลาสั้นจากแรงบิดที่ต้องการตลอดการทำงานปกติ
เปรียบเทียบแรงบิดต่อเนื่องกับแรงบิดระยะสั้น
เมื่อการคำนวณโหลดเสร็จสิ้น ขั้นตอนต่อไปคือการเปรียบเทียบผลลัพธ์กับข้อกำหนดด้านประสิทธิภาพของแอคชูเอเตอร์ ค่าสองค่าสมควรได้รับความสนใจเป็นพิเศษ: แรงบิดต่อเนื่องและแรงบิดเริ่มต้น
แรงบิดต่อเนื่องมีความเกี่ยวข้องเมื่อแอคชูเอเตอร์ต้องทำงานภายใต้ความต้องการทางกลที่ยั่งยืน ค่าที่อนุญาตขึ้นอยู่กับเงื่อนไขที่ระบุของผู้ผลิต รวมถึงความเร็วในการทำงาน สภาพแวดล้อมด้านความร้อน และรอบการทำงาน ข้อต่อที่รับน้ำหนักหรือเคลื่อนที่ซ้ำๆ เป็นเวลานานจะต้องได้รับการประเมินโดยเทียบกับขีดจำกัดการใช้งานต่อเนื่องที่เกี่ยวข้อง
แรงบิดเริ่มต้นอธิบายถึงความสามารถในระยะเวลาสั้นๆ ที่เกี่ยวข้องกับการสตาร์ทหรือการเอาชนะโหลดที่มีความต้องการสูง ตามข้อกำหนดเฉพาะของผลิตภัณฑ์ ไม่ควรถือเป็นระดับที่แอคชูเอเตอร์สามารถส่งมอบได้อย่างไม่มีกำหนด
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ30 มม.มีแรงบิดต่อเนื่องที่ระบุสูงถึง 1500 mN·m และแรงบิดเริ่มต้นสูงถึง 2200 mN·m ตัวเลขเหล่านี้เป็นจุดเริ่มต้นที่เป็นประโยชน์ในการเปรียบเทียบแอคชูเอเตอร์กับโหลดข้อศอกที่คำนวณได้
สำหรับการอ้างอิง 1500 mN·m เท่ากับ 1.5 N·m ในขณะที่ 2200 mN·m เท่ากับ 2.2 N·m ในตัวอย่างอย่างง่าย 1.77 N·m ข้างต้น แรงบิดโน้มถ่วงเพียงอย่างเดียวเกินกว่าแรงบิดต่อเนื่องสูงสุดที่ระบุไว้ ตัวอย่างจึงจำเป็นต้องมีการประเมินที่ละเอียดมากกว่าการสันนิษฐานว่าแอคชูเอเตอร์มีความเหมาะสม
การเปรียบเทียบนี้มีความสำคัญเนื่องจากแรงบิดเริ่มต้นสูงสุดที่สูงกว่าโหลดที่คำนวณได้ไม่ได้กำหนดว่าข้อต่อสามารถรองรับโหลดนั้นได้ วิศวกรต้องพิจารณาว่าความต้องการแรงบิดจริงยังคงอยู่ในพิกัดต่อเนื่องที่เหมาะสมหรือไม่ และอนุญาตให้มีจุดพีคชั่วคราวภายใต้สภาวะการทำงานที่ระบุหรือไม่
หากความต้องการสูงเกินไป การตอบสนองการออกแบบที่เป็นไปได้ ได้แก่ การลดน้ำหนักบรรทุก การย้ายจุดศูนย์กลางมวลใกล้กับข้อต่อ การเปลี่ยนรูปทรงของแขน การปรับโปรไฟล์การเคลื่อนไหว หรือการประเมินการกำหนดค่าแอคชูเอเตอร์อื่น
ประเมินอัตราทดเกียร์และความเร็วเอาท์พุต
อัตราทดเกียร์ส่งผลต่อความสัมพันธ์ระหว่างความเร็วมอเตอร์และแรงบิดเอาท์พุต โดยทั่วไปอัตราส่วนการลดที่สูงกว่าจะให้แรงบิดเอาท์พุตที่มากขึ้นสำหรับแรงบิดของมอเตอร์ที่กำหนด ขณะเดียวกันก็ลดความเร็วเอาท์พุตลง ประสิทธิภาพที่แท้จริงยังขึ้นอยู่กับประสิทธิภาพการส่งผ่าน คุณลักษณะของมอเตอร์ และสภาวะการทำงานด้วย
แอคชูเอเตอร์ VAXOR รุ่น X30S-UZ/BZ30/50-MH-3 มีจำหน่ายโดยมีอัตราทดเกียร์ 30 และ 50 การกำหนดค่าเหล่านี้มีจุดเริ่มต้นที่แตกต่างกันสำหรับการปรับสมดุลแรงบิดเอาท์พุตและความเร็วข้อต่อ
สำหรับข้อศอกแบบมนุษย์ อัตราส่วนที่ถูกต้องขึ้นอยู่กับวิธีการใช้หุ่นยนต์ แขนที่ออกแบบมาเพื่อการควบคุมการเคลื่อนไหวอาจจัดลำดับความสำคัญของแรงบิดที่เพียงพอและตำแหน่งที่มั่นคง ในขณะที่แขนที่มีไว้สำหรับท่าทางที่เร็วขึ้นหรือการเคลื่อนไหวบ่อยครั้งอาจต้องให้ความสำคัญกับความเร็วและการตอบสนองแบบไดนามิกมากขึ้น
วิศวกรควรเปรียบเทียบความเร็วเอาท์พุตและแรงบิดที่จุดใช้งานที่ต้องการ แทนที่จะคิดว่าอัตราส่วนที่สูงกว่าจะดีกว่าเสมอ ควรพิจารณาอิทธิพลของตัวลดต่อความเฉื่อย การตอบสนองทางกล และพฤติกรรมการเคลื่อนไหวโดยรวมด้วย
ในกรณีที่ข้อต่อหลายข้อเคลื่อนเข้าหากัน ควรประเมินข้อศอกเป็นส่วนหนึ่งของแขนทั้งข้าง การเปลี่ยนแปลงความเร็วศอกหรือการเร่งความเร็วอาจส่งผลต่อความต้องการในการเคลื่อนไหวของไหล่และข้อมือ โดยเฉพาะอย่างยิ่งเมื่อหุ่นยนต์ติดตามวิถีโคจรที่ประสานกัน
พิจารณาการรวมน้ำหนัก แรงดันไฟฟ้า และการควบคุม
ความสามารถในการบิดของแอคชูเอเตอร์เป็นเพียงส่วนหนึ่งของการออกแบบทางกลเท่านั้น น้ำหนักของมันส่งผลต่อภาระที่บรรทุกโดยข้อต่อต้นน้ำ ในขณะที่ข้อกำหนดด้านไฟฟ้าและการสื่อสารมีอิทธิพลต่อการรวมระบบ
แอคชูเอเตอร์ Φ30 มม. มีน้ำหนักที่ระบุอยู่ที่ 123–133 กรัม และช่วงแรงดันไฟฟ้าขณะใช้งาน 12–18 V เมื่อประเมินอุปกรณ์ วิศวกรควรใช้น้ำหนักของการกำหนดค่าที่เกี่ยวข้อง และรวมฮาร์ดแวร์สำหรับติดตั้ง สายเคเบิล ขั้วต่อ และส่วนประกอบอื่นๆ ในการคำนวณมวลเคลื่อนที่ทั้งหมด
นี่เป็นสิ่งสำคัญอย่างยิ่งสำหรับแขนรูปทรงคล้ายมนุษย์ที่มีข้อต่อหลายจุด มวลที่เพิ่มขึ้นใกล้ข้อศอกสามารถเพิ่มแรงบิดที่ต้องการจากไหล่ ทำให้เกิดเอฟเฟกต์แบบเรียงซ้อนทั่วทั้งแขน
ควรตรวจสอบความเข้ากันได้ทางไฟฟ้าในเวลาเดียวกัน แหล่งจ่ายไฟจะต้องอยู่ในช่วงแรงดันไฟฟ้าที่ระบุภายใต้สภาวะการทำงานจริง และความจุกระแสไฟจะต้องรองรับความต้องการที่แท้จริงของแอคชูเอเตอร์ในระหว่างการเร่งความเร็วและเหตุการณ์โหลดสูงอื่นๆ ความเข้ากันได้ของแรงดันไฟฟ้าเพียงอย่างเดียวไม่ได้หมายความว่าระบบไฟฟ้ามีความเพียงพอ
แอคชูเอเตอร์ยังใช้ตัวเข้ารหัสแม่เหล็กสัมบูรณ์และรองรับการสื่อสาร CAN FD ตัวเข้ารหัสให้การตอบรับตำแหน่ง ในขณะที่ CAN FD รองรับการสื่อสารกับระบบควบคุมที่เข้ากันได้ วิศวกรควรตรวจสอบการกำหนดค่าอินเทอร์เฟซ การกำหนดเวลาของข้อความ ข้อกำหนดผลตอบรับ การจัดการข้อผิดพลาด และความเข้ากันได้ของคอนโทรลเลอร์ในระหว่างการรวมระบบ
การตรวจสอบเหล่านี้ช่วยให้แน่ใจว่าแอคชูเอเตอร์ที่เลือกสามารถรวมเข้ากับสถาปัตยกรรมหุ่นยนต์ที่ต้องการได้ โดยไม่ต้องถือว่าข้อกำหนดทางกลเป็นการรับประกันประสิทธิภาพระดับระบบโดยสมบูรณ์
ตรวจสอบการเลือกผ่านการทดสอบตัวแทน
การคำนวณเชิงวิเคราะห์ถือเป็นจุดเริ่มต้น แต่หุ่นยนต์ฮิวแมนนอยด์ที่ใช้งานได้จะแนะนำตัวแปรในโลกแห่งความเป็นจริงที่อาจไม่สามารถบันทึกได้ครบถ้วนด้วยโมเดลแบบง่าย
ก่อนที่จะดำเนินการออกแบบขั้นสุดท้าย วิศวกรควรทดสอบแอคชูเอเตอร์ในการประกอบข้อต่อที่เป็นตัวแทน การทดสอบควรสะท้อนถึงรูปทรงของแขนที่ต้องการ ช่วงน้ำหนักบรรทุก ความเร็วในการเคลื่อนที่ ความเร่ง และรอบการทำงาน
การวัดหลายอย่างสามารถช่วยตรวจสอบการเลือกได้:
แรงบิดเอาท์พุต: ยืนยันว่าข้อต่อสามารถตอบสนองสภาวะโหลดที่ต้องการได้โดยไม่เกินขีดจำกัดการใช้งานที่เกี่ยวข้อง
พฤติกรรมของอุณหภูมิ: ตรวจสอบอุณหภูมิในระหว่างรอบตัวแทนเพื่อระบุข้อจำกัดด้านความร้อนที่อาจเกิดขึ้น
การควบคุมตำแหน่ง: ประเมินความสามารถในการทำซ้ำของตำแหน่งและการตอบสนองระหว่างการเคลื่อนไหวที่บรรทุก
การตอบสนองแบบไดนามิก: ตรวจสอบพฤติกรรมการเร่งความเร็ว การชะลอตัว การกลับตัว และการหยุด
ความเสถียรของการสื่อสาร: ตรวจสอบว่าการแลกเปลี่ยนคำสั่งและผลป้อนกลับยังคงเชื่อถือได้ภายใต้เงื่อนไขการควบคุมที่ต้องการ
เสถียรภาพทางกล: ตรวจสอบความแข็งแกร่งในการติดตั้ง การสั่นสะเทือน และการเคลื่อนไหวที่ไม่ต้องการภายใต้ภาระ
การทดสอบควรรวมถึงสภาวะการทำงานที่ต้องการมากที่สุด ไม่ใช่เพียงการเคลื่อนไหวที่ไม่ได้บรรทุกในระยะสั้นเท่านั้น หากข้อศอกต้องรับน้ำหนักเป็นเวลานาน ควรรวมการทำงานต่อเนื่องไว้ในแผนการตรวจสอบด้วย
ผลลัพธ์ที่ได้จะเป็นแนวทางในการปรับเปลี่ยนขีดจำกัดน้ำหนักบรรทุก โปรไฟล์การเคลื่อนไหว อัตราทด โครงร่างทางกลไก หรือการกำหนดค่าแอคชูเอเตอร์ ก่อนที่การออกแบบจะดำเนินการบูรณาการในวงกว้างมากขึ้น
การทำงานร่วมกับโซลูชันไมโครไดรฟ์แบบรวม
การเลือกแอคชูเอเตอร์สำหรับข้อศอกแบบฮิวแมนนอยด์นั้นเกี่ยวข้องกับประสิทธิภาพของมอเตอร์ กลไกการลดขนาด การป้อนกลับตำแหน่ง การออกแบบโครงสร้าง และการพิจารณาด้านการผลิต การประเมินองค์ประกอบเหล่านี้ร่วมกันจะช่วยให้ระบุปัญหาการบูรณาการตั้งแต่เนิ่นๆ ในกระบวนการพัฒนาได้ง่ายขึ้น
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน โดยพัฒนาตัวกระตุ้นข้อต่อขนาดเล็กและมอเตอร์ไร้แกนขนาดเล็กพิเศษสำหรับหุ่นยนต์ เครื่องมือที่มีความแม่นยำ อุปกรณ์ทางการแพทย์ และอุปกรณ์อัจฉริยะ วิธีการทางเทคโนโลยีผสมผสานการออกแบบมอเตอร์ฟลักซ์ตามแนวแกน การม้วน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุด และกลไกการลดขนาดเล็ก
ทีมงานจากหลากหลายสาขาของบริษัททำงานในด้านการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การควบคุมหุ่นยนต์ และวิศวกรรมโครงสร้าง โดยมีประสบการณ์ครอบคลุมการตรวจสอบต้นแบบ การผลิตนำร่อง และการส่งมอบเป็นชุด การมุ่งเน้นด้านวิศวกรรมนี้เกี่ยวข้องกับทีมพัฒนาที่ต้องประเมินโซลูชันไมโครไดรฟ์ไม่เพียงแต่กับเป้าหมายแรงบิดเท่านั้น แต่ยังรวมถึงบรรจุภัณฑ์เชิงกล การรวมการควบคุม และข้อกำหนดด้านการผลิตด้วย
สำหรับนักพัฒนาหุ่นยนต์ฮิวแมนนอยด์ วัตถุประสงค์เชิงปฏิบัติคือการสร้างความสัมพันธ์ที่ชัดเจนระหว่างภาระที่คำนวณได้ของข้อต่อ ความสามารถในการปฏิบัติงานที่ตรวจสอบแล้วของแอคชูเอเตอร์ และโปรไฟล์การเคลื่อนที่ที่ต้องการของหุ่นยนต์
บทสรุป
การปรับขนาดแอคชูเอเตอร์สำหรับข้อศอกของหุ่นยนต์ฮิวแมนนอยด์จำเป็นต้องมีการประเมินแรงบิดแรงโน้มถ่วง ความเฉื่อยในการหมุน ความเร่ง ความต้องการใช้งานอย่างต่อเนื่อง และผลกระทบของมวลแอคชูเอเตอร์บนส่วนที่เหลือของแขนอย่างเป็นระบบ อัตราทดเกียร์ การตอบสนองของตัวเข้ารหัส ความเข้ากันได้ทางไฟฟ้า และข้อกำหนดในการสื่อสารจะต้องเหมาะสมกับการออกแบบโดยรวมด้วย
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ30 มม.รุ่น X30S-UZ/BZ30/50-MH-3 ให้แรงบิดต่อเนื่องสูงถึง 1500 mN·m แรงบิดเริ่มต้นสูงถึง 2200 mN·m อัตราทดเกียร์ 30 และ 50 ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ และการสื่อสาร CAN FD ข้อมูลจำเพาะเหล่านี้เป็นพื้นฐานสำหรับการประเมินแอคชูเอเตอร์ในข้อต่อหุ่นยนต์รับน้ำหนักปานกลางถึงสูง แต่ความเหมาะสมขั้นสุดท้ายขึ้นอยู่กับประสิทธิภาพเอาท์พุตและสภาวะการทำงานที่ต้องการ
ด้วยการคำนวณโหลดก่อนเลือกไดรฟ์และตรวจสอบความถูกต้องของข้อต่อทั้งหมดภายใต้เงื่อนไขตัวแทน วิศวกรจึงสามารถตัดสินใจได้อย่างน่าเชื่อถือมากขึ้นเกี่ยวกับขนาดแอคชูเอเตอร์และการรวมแขนแบบฮิวแมนนอยด์ VAXOR นำเสนอโซลูชันไมโครไดรฟ์สำหรับทีมพัฒนาที่ทำงานเกี่ยวกับระบบหุ่นยนต์ที่มีขนาดกะทัดรัด มีการควบคุม และบูรณาการทางกลไก