 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
การออกแบบอุปกรณ์การแพทย์ขนาดกะทัดรัดมักจะต้องแลกมาด้วยความยากลำบากระหว่างพื้นที่ว่างกับสมรรถนะทางกลที่จำเป็น เครื่องมือวินิจฉัยแบบใช้มือถือ กลไกการสุ่มตัวอย่างขนาดจิ๋ว หรืออุปกรณ์ควบคุมของเหลวขนาดกะทัดรัดอาจต้องใช้มอเตอร์ขนาดเล็กเพื่อขับเคลื่อนส่วนประกอบที่เคลื่อนไหว โดยไม่ต้องเพิ่มขนาดหรือน้ำหนักโดยรวมของอุปกรณ์ ในแอปพลิเคชันเหล่านี้ แม้แต่พื้นที่เพิ่มเติมสองสามมิลลิเมตรก็อาจส่งผลต่อตัวเครื่อง โครงร่างภายใน ความจุของแบตเตอรี่ และความง่ายในการประกอบ
ดังนั้นการเลือกมอเตอร์จึงต้องไปไกลกว่ามิติภายนอก วิศวกรต้องพิจารณาความเร็วในการทำงาน แรงบิดที่มีอยู่ แหล่งจ่ายไฟ พฤติกรรมทางความร้อน และโหลดที่กำหนดโดยกลไกขับเคลื่อน มอเตอร์ที่พอดีกับตัวเครื่องแต่ไม่สามารถรักษาความเร็วที่ต้องการภายใต้โหลดได้จะไม่สามารถแก้ปัญหาการออกแบบได้
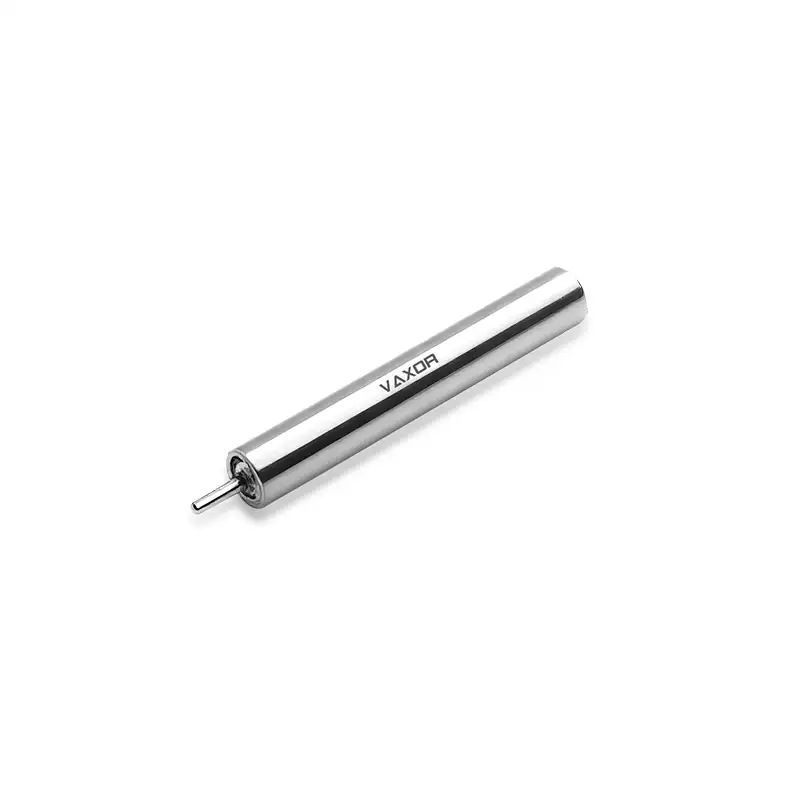
มอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านอัลตร้าไมโคร φ4 มม.ได้รับการออกแบบมาเพื่อการใช้งานที่มีพื้นที่การติดตั้งจำกัดมาก ด้วยเส้นผ่านศูนย์กลางเพียง 4 มม. จึงมีตัวเลือกการขับเคลื่อนที่เป็นไปได้สำหรับอุปกรณ์ทางการแพทย์ขนาดกะทัดรัด เครื่องมือวัดความแม่นยำ และอุปกรณ์ขนาดเล็กอื่นๆ เพื่อตรวจสอบว่ามอเตอร์ประเภทนี้เหมาะกับการออกแบบเฉพาะหรือไม่ วิศวกรควรเริ่มต้นด้วยข้อกำหนดการทำงานจริงของกลไก และประเมินประสิทธิภาพของมอเตอร์ภายใต้สภาวะที่สมจริง
กำหนดข้อกำหนดทางกลก่อนเลือกมอเตอร์
ขั้นตอนแรกคือการระบุสิ่งที่มอเตอร์ต้องเคลื่อนที่ อุปกรณ์ทางการแพทย์มีกลไกที่หลากหลาย รวมถึงส่วนประกอบที่หมุนได้ขนาดเล็ก ชุดระบุตำแหน่ง ปั๊มขนาดเล็ก และระบบปรับความแม่นยำ แต่ละรายการจะสร้างข้อกำหนดด้านความเร็ว แรงบิด และรอบการทำงานที่แตกต่างกันออกไป
ตัวอย่างเช่น กลไกการกำหนดตำแหน่งขนาดเล็กอาจต้องมีการควบคุมการเคลื่อนไหวในมุมที่จำกัด ในขณะที่ชุดประกอบแบบหมุนอาจต้องรักษาความเร็วที่ค่อนข้างคงที่ตลอดวงจรการทำงาน กลไกที่เริ่มต้นและหยุดบ่อยครั้งอาจมีข้อกำหนดที่แตกต่างจากกลไกที่ทำงานอย่างต่อเนื่อง
ก่อนที่จะเปรียบเทียบข้อมูลจำเพาะของมอเตอร์ ให้บันทึกพารามิเตอร์ต่อไปนี้:
ความเร็วเอาต์พุตที่ต้องการภายใต้ภาระทางกลที่ต้องการ
แรงบิดที่จำเป็นในการเอาชนะแรงเสียดทานและเคลื่อนย้ายกลไก
ระยะเวลาการทำงานและความถี่ที่คาดหวังของรอบการสตาร์ท-ดับ
เส้นผ่านศูนย์กลางการติดตั้ง ความยาว และพื้นที่การติดตั้งที่มีอยู่
แรงดันไฟจ่ายที่อนุญาตและการสิ้นเปลืองกระแสไฟ
อุณหภูมิที่เพิ่มขึ้นและระดับเสียงที่ยอมรับได้สำหรับอุปกรณ์ทั้งชุด
ข้อกำหนดเหล่านี้ช่วยให้วิศวกรสร้างจุดปฏิบัติงานที่สมจริง แทนที่จะเลือกมอเตอร์ตามความเร็วสูงสุดที่โฆษณาไว้เพียงอย่างเดียว
สิ่งสำคัญคือต้องแยกแยะระหว่างเอาท์พุตของเพลามอเตอร์และประสิทธิภาพของกลไกทั้งหมด ตลับลูกปืน ข้อต่อ เกียร์ ซีล และส่วนประกอบระบบส่งกำลังอื่นๆ อาจทำให้เกิดการเสียดสีและการสูญเสียได้ หากการใช้งานใช้กลไกการลดขนาด ความเร็วเอาต์พุตและแรงบิดผลลัพธ์จะต้องได้รับการประเมินที่ส่วนประกอบที่ขับเคลื่อน แทนที่จะอนุมานโดยตรงจากข้อกำหนดเฉพาะของเพลาของมอเตอร์
เหตุใดมอเตอร์ขนาด 4 มม. จึงมีความสำคัญในการออกแบบอุปกรณ์การแพทย์
การลดเส้นผ่านศูนย์กลางของมอเตอร์ทำให้ง่ายต่อการรวมไดรฟ์เข้ากับตัวเครื่องที่แคบหรือชุดประกอบที่อัดแน่น สิ่งนี้มีความเกี่ยวข้องอย่างยิ่งเมื่ออุปกรณ์ทางการแพทย์ต้องวางเซ็นเซอร์ แผงควบคุมอิเล็กทรอนิกส์ ขั้วต่อ แบตเตอรี่ และส่วนประกอบทางกลไว้ในกล่องหุ้มเดียวกัน
มอเตอร์ขนาดเล็กยังช่วยให้นักออกแบบมีความยืดหยุ่นมากขึ้นเมื่อจัดเรียงส่วนประกอบรอบๆ กลไกการเคลื่อนที่ อย่างไรก็ตาม การลดขนาดของมอเตอร์ไม่ได้ช่วยปรับปรุงประสิทธิภาพของอุปกรณ์ทั้งหมดโดยอัตโนมัติ มอเตอร์ยังคงต้องเป็นไปตามข้อกำหนดด้านโหลดและความเร็วของการใช้งาน และการจัดวางการติดตั้งจะต้องให้การสนับสนุนทางกลที่เพียงพอ
มอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านอัลตร้าไมโคร φ4 มม. รุ่น G04P-VW00-QZ-1 มีน้ำหนักที่ระบุ 1.7 กรัม และแรงดันไฟฟ้าที่กำหนดที่ 6 V คุณลักษณะเหล่านี้ทำให้เกี่ยวข้องกับการประเมินเบื้องต้นในการออกแบบที่มีน้ำหนักและพื้นที่จำกัด
ในระหว่างการประกอบเชิงกล วิศวกรควรพิจารณาขอบเขตทั้งหมดของมอเตอร์ รวมถึงความยาว ขนาดเพลา ข้อกำหนดในการติดตั้ง และระยะห่างรอบส่วนประกอบที่เชื่อมต่อ เส้นผ่านศูนย์กลางเพียงอย่างเดียวไม่เพียงพอที่จะยืนยันว่ามอเตอร์จะพอดีกับชุดประกอบเฉพาะ
นักออกแบบควรประเมินวิธีการรองรับมอเตอร์ด้วย มอเตอร์ที่มีขนาดเล็กมากอาจต้องใช้ตัวจับยึดหรือส่วนต่อประสานการติดตั้งที่ออกแบบมาอย่างระมัดระวัง เพื่อป้องกันการเคลื่อนไหวที่ไม่พึงประสงค์ และหลีกเลี่ยงการถ่ายโอนความเค้นเชิงกลที่มากเกินไปไปยังตัวเรือนหรือเพลา
จับคู่ความเร็วในการทำงานกับปริมาณงานจริง
ความเร็วมักเป็นหนึ่งในข้อกำหนดแรกที่วิศวกรเปรียบเทียบเมื่อเลือกมอเตอร์ขนาดเล็ก อย่างไรก็ตาม ความเร็วรอบขณะเดินเครื่องและความเร็วที่กำหนดจะอธิบายสภาวะการทำงานที่แตกต่างกัน
ความเร็วรอบขณะเดินเครื่องเปล่าจะถูกวัดเมื่อมอเตอร์ทำงานโดยไม่มีภาระทางกลภายนอกบนเพลา เมื่อมอเตอร์ขับเคลื่อนกลไก จุดปฏิบัติงานจะเปลี่ยนไปเนื่องจากต้องใช้แรงบิดเพื่อเอาชนะโหลดและการสูญเสียภายใน
ความเร็วที่กำหนดแสดงถึงสภาวะการทำงานที่ระบุภายใต้วิธีการให้คะแนนของผู้ผลิต โดยทั่วไปจะมีประโยชน์มากกว่าความเร็วขณะไม่มีโหลดเมื่อประมาณประสิทธิภาพในอุปกรณ์ที่ใช้งานได้ แม้ว่าเงื่อนไขการทดสอบที่แน่นอนจะยังคงได้รับการยืนยันก็ตาม
สำหรับ G04P-VW00-QZ-1 ความเร็วรอบเดินเบาที่ระบุคือ 55,000 รอบต่อนาที ในขณะที่ความเร็วที่กำหนดคือ 30,000 รอบต่อนาที ความแตกต่างนี้มีความสำคัญเมื่ออุปกรณ์ทางการแพทย์ต้องมีการเคลื่อนไหวซ้ำๆ ภายใต้ภาระ
สมมติว่ากลไกขนาดเล็กจำเป็นต้องหมุนด้วยความเร็วที่กำหนดระหว่างการทำงานปกติ วิศวกรควรพิจารณาก่อนว่าความเร็วที่ต้องการนั้นเข้ากันได้กับช่วงการทำงานปกติของมอเตอร์หรือไม่ จากนั้นควรคำนึงถึงการลดความเร็วที่เกิดจากระบบส่งกำลังและความแปรผันใดๆ ที่เกิดจากการเปลี่ยนแปลงโหลด
หากใช้กระปุกเกียร์หรือกลไกลดความเร็วอื่นๆ ความเร็วเอาต์พุตจะขึ้นอยู่กับอัตราส่วนการลดและการสูญเสียเกียร์ ความเร็วมอเตอร์ที่สูงอาจมีประโยชน์แม้ว่าส่วนประกอบที่ขับเคลื่อนเองจะทำงานช้ากว่ามากก็ตาม
สิ่งสำคัญคือการเลือกมอเตอร์ตามความเร็วที่ต้องการในระดับการใช้งาน ไม่ใช่แค่จำนวนสูงสุดในเอกสารข้อมูลจำเพาะ
ประเมินแรงบิดก่อนที่จะสรุปการเลือก
ความสามารถของมอเตอร์ในการเข้าถึงความเร็วเป้าหมายไม่ได้กำหนดว่าจะสามารถเคลื่อนย้ายโหลดที่ต้องการได้หรือไม่ แรงบิดจะต้องได้รับการประเมินควบคู่ไปกับความเร็ว เนื่องจากกำลังทางกลขึ้นอยู่กับทั้งสองอย่าง
มอเตอร์φ4 มม.มีแรงบิดปกติที่ระบุ 0.38 mN·m และแรงบิดหยุดนิ่ง 0.76 mN·m ค่าเหล่านี้ควรได้รับการตีความตามเงื่อนไขการให้คะแนนของผู้ผลิต
แรงบิดที่กำหนดเป็นจุดเริ่มต้นที่เกี่ยวข้องมากกว่าสำหรับการประเมินการทำงานปกติ แรงบิดขณะหยุดอธิบายถึงแรงบิดที่เกี่ยวข้องกับโรเตอร์ที่อยู่นิ่งภายใต้เงื่อนไขการทดสอบที่ระบุ ไม่ควรถือเป็นความสามารถในการดำเนินงานอย่างต่อเนื่อง
ในทางปฏิบัติ มอเตอร์จะต้องเอาชนะความต้านทานรวมของกลไกขับเคลื่อน รวมถึงแรงเสียดทาน หน้าสัมผัสทางกล และโหลดใดๆ ที่กำหนดโดยการใช้งาน หากกลไกต้องการแรงบิดมากกว่าที่มอเตอร์สามารถส่งไปยังจุดทำงานที่ต้องการได้ การออกแบบอาจมีการเคลื่อนไหวช้า สตาร์ทไม่ติด หรือมีความต้องการกระแสไฟมากเกินไป
วิศวกรสามารถเริ่มต้นด้วยการประมาณแรงบิดที่กลไกต้องการและเปรียบเทียบกับข้อมูลการทำงานของมอเตอร์ พวกเขาควรพิจารณาเงื่อนไขการเริ่มต้นด้วย เนื่องจากแรงเสียดทานและความต้านทานทางกลอาจแตกต่างกันเมื่อระบบหยุดนิ่ง
ในกรณีที่แรงบิดที่ต้องการเกินขีดความสามารถของมอเตอร์ การปรับเปลี่ยนที่เป็นไปได้ ได้แก่ การลดแรงเสียดทาน การเปลี่ยนรูปทรงของกลไก การลดการเร่งความเร็วที่ต้องการ หรือการนำระบบเกียร์ที่เหมาะสมมาใช้ การเปลี่ยนแปลงดังกล่าวควรได้รับการประเมินโดยเทียบกับพื้นที่ว่างและผลกระทบต่ออุปกรณ์ทั้งหมด
ตรวจสอบความเข้ากันได้ทางไฟฟ้าและความต้องการในปัจจุบัน
มอเตอร์ขนาดเล็กต้องทำงานภายในขีดจำกัดทางไฟฟ้าของอุปกรณ์ที่จ่ายกำลังและควบคุม ความเข้ากันได้ของแรงดันไฟฟ้าเป็นเพียงการตรวจสอบครั้งแรกเท่านั้น วิศวกรยังต้องประเมินความต้องการในปัจจุบันและตรวจสอบว่าไดรเวอร์และแหล่งจ่ายไฟสามารถรองรับสภาพการทำงานที่ต้องการได้
G04P-VW00-QZ-1 ทำงานที่แรงดันไฟฟ้าที่ระบุ 6 V และมีค่าคงที่แรงบิด 0.82 mN·m/A ค่าคงที่แรงบิดจะอธิบายความสัมพันธ์ระหว่างกระแสมอเตอร์และแรงบิดแม่เหล็กไฟฟ้าภายใต้รูปแบบและสภาวะการทำงานที่เกี่ยวข้อง
จากการประมาณการแบบง่าย กระแสไฟฟ้าที่เกี่ยวข้องกับแรงบิดแม่เหล็กไฟฟ้าที่ต้องการสามารถคำนวณได้โดยการหารแรงบิดนั้นด้วยค่าคงที่ของแรงบิด ตัวอย่างเช่น แรงบิดตามทฤษฎี 0.20 mN·m สอดคล้องกับประมาณ 0.24 A โดยใช้ค่าคงที่แรงบิดที่ระบุ
การคำนวณนี้เป็นจุดเริ่มต้น ไม่ใช่การคาดการณ์การสิ้นเปลืองกระแสไฟของมอเตอร์โดยสมบูรณ์ ประสิทธิภาพที่แท้จริงยังขึ้นอยู่กับความต้านทานของขดลวด การสูญเสียทางไฟฟ้า ความเร็วในการหมุน ตัวขับ และภาระทางกลด้วย วิศวกรควรใช้เส้นโค้งประสิทธิภาพของผู้ผลิตและข้อมูลทางไฟฟ้าเพื่อยืนยันจุดปฏิบัติงานที่คาดหวัง
ผู้ขับขี่ควรได้รับการประเมินพฤติกรรมการเริ่มต้นและสภาวะของโรเตอร์ที่หยุดทำงานด้วย เมื่อมอเตอร์ไม่สามารถหมุนได้ตามคำสั่ง การเกิดกระแสและความร้อนอาจมีนัยสำคัญ การจำกัดกระแสไฟฟ้าและการจัดการข้อผิดพลาดที่เหมาะสมสามารถช่วยปกป้องมอเตอร์และอุปกรณ์อิเล็กทรอนิกส์โดยรอบได้
สำหรับอุปกรณ์ทางการแพทย์ที่ใช้พลังงานจากแบตเตอรี่ การประเมินทางไฟฟ้าควรรวมวงจรการทำงานที่คาดหวังไว้ด้วย ไม่ใช่เฉพาะแรงดันไฟฟ้าที่กำหนด การสตาร์ทซ้ำ การเปลี่ยนแปลงโหลด และการทำงานที่ยาวนานขึ้น ล้วนส่งผลต่อการใช้พลังงานและข้อกำหนดของแบตเตอรี่
พิจารณาพฤติกรรมการระบายความร้อนในตู้ขนาดเล็ก
การจัดการความร้อนอาจกลายเป็นปัญหาการออกแบบที่สำคัญเมื่อมีการติดตั้งมอเตอร์ภายในตู้ขนาดกะทัดรัด อุปกรณ์ขนาดเล็กมักจะมีพื้นที่ผิวที่จำกัดสำหรับการกระจายความร้อน ในขณะที่เซ็นเซอร์ แบตเตอรี่ กาว และชิ้นส่วนอิเล็กทรอนิกส์ที่อยู่ใกล้เคียงอาจมีข้อจำกัดด้านอุณหภูมิของตัวเอง
ปริมาณความร้อนที่เกิดขึ้นขึ้นอยู่กับปัจจัยต่างๆ เช่น กระแสไฟฟ้า ความต้านทานของขดลวด ความเร็วในการทำงาน ภาระทางกล และรอบการทำงาน ดังนั้น มอเตอร์ที่ทำงานได้ดีระหว่างการทดสอบระยะสั้นอาจมีพฤติกรรมแตกต่างออกไประหว่างการทำงานซ้ำหรือขยายเวลา
การตรวจสอบความร้อนควรสะท้อนถึงการใช้งานที่ต้องการ วิศวกรสามารถทดสอบมอเตอร์ภายในตู้ตัวแทน โดยใช้โหลดและรอบการทำงานที่คาดหวัง และติดตามอุณหภูมิเมื่อเวลาผ่านไป การประเมินควรรวมถึงผลกระทบของวัสดุยึดและส่วนประกอบใกล้เคียง เนื่องจากอุปกรณ์ที่ประกอบอาจกระจายความร้อนแตกต่างไปจากมอเตอร์ที่เปิดโล่ง
หากอุณหภูมิสูงเกินขีดจำกัดการออกแบบ ทีมงานอาจจำเป็นต้องลดรอบการทำงาน ปรับจุดปฏิบัติงาน ปรับปรุงเส้นทางระบายความร้อน หรือพิจารณาภาระทางกลอีกครั้ง
สำหรับการพัฒนาอุปกรณ์การแพทย์ จะต้องกำหนดขีดจำกัดอุณหภูมิตามข้อกำหนดของผลิตภัณฑ์ที่สมบูรณ์และการใช้งานตามวัตถุประสงค์ ขนาดที่กะทัดรัดของมอเตอร์เพียงอย่างเดียวไม่ได้แสดงให้เห็นว่าอุปกรณ์สำเร็จรูปนั้นตรงตามข้อกำหนดด้านความปลอดภัยหรือกฎระเบียบโดยเฉพาะ
บัญชีสำหรับการรวมเสียง การสั่นสะเทือน และกลไก
อุปกรณ์ทางการแพทย์และเครื่องมือที่มีความแม่นยำอาจต้องมีการเคลื่อนไหวที่ราบรื่นและคาดเดาได้ เสียงหรือการสั่นสะเทือนที่ไม่พึงประสงค์อาจส่งผลต่อประสบการณ์ของผู้ใช้ ความเสถียรในการวัด หรือพฤติกรรมของส่วนประกอบใกล้เคียง ทั้งนี้ขึ้นอยู่กับการใช้งาน
คุณลักษณะเหล่านี้ควรได้รับการประเมินในระดับการประกอบ การติดตั้งมอเตอร์ การวางแนวเพลา การรองรับแบริ่ง การออกแบบข้อต่อ และความสมดุลของส่วนประกอบที่หมุน ล้วนส่งผลต่อผลลัพธ์สุดท้ายได้
ส่วนต่อประสานการติดตั้งที่ออกแบบมาอย่างดีช่วยรักษาการจัดตำแหน่งและลดความเสี่ยงของการเคลื่อนไหวที่ไม่พึงประสงค์ ควรตรวจสอบกลไกขับเคลื่อนเพื่อดูแรงเสียดทาน ฟันเฟือง และเสียงสะท้อนทางกลตามที่เกี่ยวข้อง
เมื่อใช้มอเตอร์ในระบบกำหนดตำแหน่งที่แม่นยำ วิศวกรควรแยกแยะระหว่างความเสถียรของความเร็วมอเตอร์และประสิทธิภาพการกำหนดตำแหน่งของกลไกที่สมบูรณ์ ข้อมูลจำเพาะของมอเตอร์ไม่ได้สร้างความแม่นยำของตำแหน่งระดับระบบโดยอิสระ
มอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านอัลตร้าไมโคร φ4 มม. สามารถประเมินได้ว่าเป็นส่วนหนึ่งของระบบดังกล่าว โดยประเมินประสิทธิภาพควบคู่ไปกับไดรเวอร์ ระบบส่งกำลัง โครงสร้างการติดตั้ง และกลยุทธ์การควบคุม
สำหรับทีมพัฒนา การทดสอบต้นแบบเป็นวิธีปฏิบัติในการระบุปัญหาการบูรณาการก่อนที่จะดำเนินการออกแบบที่อยู่อาศัยและการผลิตขั้นสุดท้าย
ตรวจสอบมอเตอร์ในต้นแบบที่เป็นตัวแทน
เอกสารข้อมูลจำเพาะช่วยจำกัดตัวเลือกที่มีอยู่ให้แคบลง แต่การตัดสินใจขั้นสุดท้ายควรขึ้นอยู่กับการทดสอบภายใต้เงื่อนไขที่แสดงถึงการใช้งานตามวัตถุประสงค์
แผนการตรวจสอบที่เป็นประโยชน์ควรครอบคลุมหลายด้าน:
ความเร็วขณะโหลด: ยืนยันว่ากลไกเข้าถึงและรักษาความเร็วการทำงานที่ต้องการได้
ความสามารถของแรงบิด: ตรวจสอบว่ามอเตอร์สตาร์ทและทำงานได้อย่างน่าเชื่อถือกับความต้านทานทางกลที่คาดไว้
ปริมาณการใช้กระแสไฟฟ้า: วัดกระแสในระหว่างการสตาร์ท การทำงานปกติ และสภาวะโหลดที่ต้องการ
ประสิทธิภาพการระบายความร้อน: ตรวจสอบอุณหภูมิในระหว่างรอบการทำงานตัวแทน
พฤติกรรมทางกล: ตรวจสอบการสั่นสะเทือน การวางแนวเพลา ความเสถียรในการติดตั้ง และประสิทธิภาพการเชื่อมต่อ
ความน่าเชื่อถือ: ทดสอบการเริ่มต้น หยุด และรอบการทำงานซ้ำๆ ให้เหมาะสมกับขั้นตอนการพัฒนาผลิตภัณฑ์
ในกรณีที่อุปกรณ์มีข้อจำกัดด้านขนาดที่เข้มงวด การทดสอบควรใช้กล่องหุ้มที่เป็นตัวแทน แทนที่จะติดตั้งแบบตั้งโต๊ะแบบเปิด ซึ่งจะช่วยเปิดเผยปัญหาบรรจุภัณฑ์ สายไฟ ความร้อน และกลไกที่อาจไม่ปรากฏขึ้นในระหว่างการทดสอบมอเตอร์เบื้องต้น
แผนการตรวจสอบควรสะท้อนถึงสภาพแวดล้อมการทำงานที่ต้องการของอุปกรณ์และข้อกำหนดของผลิตภัณฑ์ที่เกี่ยวข้อง การใช้งานทางการแพทย์อาจต้องมีการประเมินความปลอดภัย ความน่าเชื่อถือ และกฎระเบียบเพิ่มเติมในระดับระบบ ซึ่งไม่สามารถกำหนดได้จากข้อกำหนดเฉพาะของมอเตอร์เพียงอย่างเดียว
การทำงานร่วมกับพันธมิตรด้านเทคโนโลยีไมโครไดรฟ์
การเลือกมอเตอร์อัลตร้าไมโครมักเกี่ยวข้องกับการประสานงานระหว่างการออกแบบเครื่องกล วิศวกรรมไฟฟ้า การผลิต และการบูรณาการระบบ การอภิปรายด้านเทคนิคตั้งแต่เนิ่นๆ สามารถช่วยชี้แจงข้อกำหนดด้านมิติ สภาวะโหลด วงจรการทำงาน และข้อมูลที่จำเป็นเพื่อยืนยันความเหมาะสม
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน โดยพัฒนาตัวกระตุ้นข้อต่อขนาดเล็กและมอเตอร์ไร้แกนขนาดเล็กพิเศษสำหรับหุ่นยนต์ อุปกรณ์การแพทย์ เครื่องมือที่มีความแม่นยำ และอุปกรณ์อัจฉริยะ วิธีการทางเทคนิคของบริษัทผสมผสานการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ วิศวกรรมโครงสร้าง และความเชี่ยวชาญด้านการควบคุม
งานพัฒนาของ VAXOR ประกอบด้วยเทคโนโลยีมอเตอร์แบบฟลักซ์ตามแนวแกน การม้วน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุด และกลไกการลดขนาดเล็ก บริษัทยังเน้นการดำเนินงานด้านวิศวกรรม ตั้งแต่การตรวจสอบต้นแบบและการผลิตนำร่อง ไปจนถึงการส่งมอบเป็นชุด
สำหรับนักพัฒนาอุปกรณ์ จุดเริ่มต้นที่มีประโยชน์มากที่สุดคือการจัดเตรียมข้อกำหนดการใช้งานที่ชัดเจน รวมถึงพื้นที่ว่าง แรงดันไฟฟ้าในการทำงาน ความเร็วเป้าหมาย แรงบิดที่ต้องการ รอบการทำงาน และข้อจำกัดด้านความร้อน รายละเอียดเหล่านี้ช่วยให้ประเมินได้ง่ายขึ้นว่าการกำหนดค่ามอเตอร์เฉพาะเจาะจงเหมาะสมหรือไม่ และอาจจำเป็นต้องมีการทดสอบเพิ่มเติมใดบ้าง
บทสรุป
การเลือกมอเตอร์สำหรับอุปกรณ์การแพทย์ขนาดกะทัดรัดต้องมีความสมดุลระหว่างขนาด ความเร็ว แรงบิด ความต้องการทางไฟฟ้า พฤติกรรมทางความร้อน และการบูรณาการทางกล มอเตอร์ที่เหมาะกับพื้นที่ว่างจะต้องให้ประสิทธิภาพตามที่ต้องการภายใต้ภาระการทำงานจริง
มอเตอร์ไร้คอร์ไร้แกนไร้แปรงถ่านขนาด φ 4 มม . รุ่น G04P-VW00-QZ-1 มีเส้นผ่านศูนย์กลาง 4 มม. แรงดันไฟฟ้าขณะทำงาน 6 V ความเร็วรอบเปล่า 55,000 รอบต่อนาที ความเร็วรอบปกติ 30,000 รอบต่อนาที แรงบิดปกติ 0.38 mN·m และน้ำหนัก 1.7 กรัม ข้อมูลจำเพาะเหล่านี้เป็นจุดเริ่มต้นที่มีประโยชน์สำหรับการประเมินมอเตอร์ในอุปกรณ์ทางการแพทย์และเครื่องมือที่มีความแม่นยำซึ่งมีพื้นที่จำกัด
ด้วยการกำหนดข้อกำหนดในการใช้งานตั้งแต่เนิ่นๆ การตรวจสอบความเร็วและแรงบิดของมอเตอร์ภายใต้ภาระ และตรวจสอบประสิทธิภาพทางไฟฟ้า ความร้อน และทางกลในต้นแบบที่เป็นตัวแทน วิศวกรสามารถเลือกที่มีข้อมูลมากขึ้น VAXOR นำเสนอโซลูชั่นอัลตราไมโครมอเตอร์และไมโครไดรฟ์สำหรับทีมพัฒนาที่ทำงานเกี่ยวกับอุปกรณ์ขนาดกะทัดรัดที่ทุกมิลลิเมตรของพื้นที่มีความสำคัญ