 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
หุ่นยนต์ร่วมปฏิบัติงานจำเป็นต้องเคลื่อนไหวที่แม่นยำและทำซ้ำได้ขณะทำงานภายในพื้นที่จำกัดและจำกัดน้ำหนัก ไม่ว่าหุ่นยนต์จะจัดการชิ้นส่วนขนาดเล็ก ช่วยเหลืองานในห้องปฏิบัติการ หรือประกอบชิ้นส่วนที่ละเอียดอ่อน ตัวกระตุ้นร่วมจะต้องให้แรงบิดเพียงพอที่จะเคลื่อนย้ายโหลดโดยไม่กระทบต่อความแม่นยำของตำแหน่งหรือความเร็วในการตอบสนอง อย่างไรก็ตาม การเลือกแอคชูเอเตอร์โดยพิจารณาจากแรงบิดเพียงอย่างเดียว อาจนำไปสู่ปัญหาด้านความเสถียร การใช้พลังงาน และการรวมกลไกได้
สำหรับวิศวกรที่พัฒนาข้อต่อหุ่นยนต์ขนาดกะทัดรัด การเลือกแรงบิดควรเริ่มต้นด้วยสภาวะโหลดจริงและโปรไฟล์การเคลื่อนไหวที่ต้องการ ความสัมพันธ์ระหว่างน้ำหนักบรรทุก รูปทรงข้อต่อ ความเร่ง และอัตราส่วนการลดจะเป็นตัวกำหนดว่าระบบขับเคลื่อนจะต้องส่งแรงบิดเท่าใดแอคชูเอเตอร์ข้อต่อขนาดเล็กขนาด Φ25 มม.ที่จับคู่อย่างเหมาะสมสามารถช่วยปรับสมดุลข้อกำหนดเหล่านี้ในหุ่นยนต์ร่วมปฏิบัติงานและโครงสร้างหุ่นยนต์เลียนแบบชีวภาพซึ่งมีพื้นที่การติดตั้งจำกัด
เหตุใดการจับคู่แรงบิดจึงมีความสำคัญในหุ่นยนต์ร่วมปฏิบัติงาน
ในหุ่นยนต์ร่วมปฏิบัติงาน ทุกข้อต่อมีส่วนช่วยในการเคลื่อนที่ของกลไกทั้งหมด ข้อไหล่ที่รองรับแขนที่ขยายออกต้องเผชิญกับความต้องการที่แตกต่างจากข้อต่อข้อมือที่หมุนอุปกรณ์จับยึดน้ำหนักเบา แม้ว่าข้อต่อทั้งสองจะใช้แอคชูเอเตอร์ขนาดกะทัดรัด ความต้องการแรงบิดก็อาจแตกต่างกันอย่างมาก
เงื่อนไขการทำงานสามประการสมควรได้รับความสนใจเป็นพิเศษ
ขั้นแรก แอคชูเอเตอร์จะต้องรองรับโหลดแบบคงที่ เมื่อแขนหุ่นยนต์จับวัตถุโดยไม่เคลื่อนที่ แรงโน้มถ่วงอาจสร้างความต้องการแรงบิดอย่างต่อเนื่องที่ข้อต่อ ความต้องการนี้จะเพิ่มขึ้นเมื่อน้ำหนักบรรทุกหนักกว่าหรืออยู่ห่างจากแกนร่วม
ประการที่สอง แอคชูเอเตอร์จะต้องจัดการกับความเร่งและความหน่วง ทิศทางการสตาร์ท การหยุด และการถอยหลังต้องใช้แรงบิดเพิ่มเติมเกินปริมาณที่จำเป็นในการรักษาตำแหน่งให้อยู่กับที่ การเปลี่ยนแปลงการเคลื่อนที่บ่อยครั้งอาจทำให้ความสามารถในการบิดสูงสุดมีความสำคัญเป็นพิเศษ
ประการที่สาม แอคชูเอเตอร์จะต้องรักษาคุณภาพการเคลื่อนไหวที่ยอมรับได้ แอคชูเอเตอร์ที่สามารถเคลื่อนย้ายสิ่งของได้แต่ไม่สามารถควบคุมได้อย่างแม่นยำอาจทำให้เกิดการสั่นสะเทือน ข้อผิดพลาดในการวางตำแหน่ง หรือการจัดการที่ไม่สอดคล้องกัน วิศวกรจึงต้องประเมินแรงบิดควบคู่ไปกับการป้อนกลับของตัวเข้ารหัส ประสิทธิภาพการสื่อสาร และคุณลักษณะทางกลของข้อต่อที่สมบูรณ์
ปัจจัยเหล่านี้อธิบายว่าทำไมการเลือกไมโครแอคชูเอเตอร์เพียงเพราะขนาดที่พอดีกับหุ่นยนต์นั้นไม่เพียงพอ ไดรฟ์จะต้องตอบสนองความต้องการทางกลที่แท้จริงของการใช้งาน
คำนวณแรงบิดที่ต้องการโดยการโหลดร่วม
จุดเริ่มต้นในทางปฏิบัติคือการประมาณแรงบิดที่เกิดจากน้ำหนักบรรทุกและส่วนประกอบอื่นๆ ที่ข้อต่อรองรับ สำหรับโหลดที่กระทำที่ระยะห่างจากแกนหมุน แรงบิดโน้มถ่วงสามารถประมาณได้โดย:
แรงบิด = มวล × ความเร่งโน้มถ่วง × ระยะทางตั้งฉาก
ตัวอย่างเช่น พิจารณาข้อต่อที่รองรับน้ำหนัก 0.5 กก. โดยมีจุดศูนย์กลางมวลอยู่ห่างจากแกนข้อต่อ 0.1 ม. เมื่อแขนอยู่ในแนวนอน แรงบิดโน้มถ่วงโดยประมาณจากโหลดนั้นคือ:
0.5 × 9.81 × 0.1 = 0.4905 นิวตันเมตร
ซึ่งเทียบเท่ากับประมาณ 491 mN·m การคำนวณจะพิจารณาเฉพาะภาระที่ระบุเท่านั้น ไม่ใช่น้ำหนักของข้อต่อหุ่นยนต์ มือจับ สายเคเบิล หรือส่วนประกอบอื่นๆ การมีส่วนร่วมเหล่านั้นต้องได้รับการพิจารณาด้วยว่าจะสร้างแรงบิดรอบข้อต่อด้วย
การทำงานแบบไดนามิกทำให้เกิดข้อกำหนดเพิ่มเติม แบบจำลองการหมุนอย่างง่ายคือ:
แรงบิดที่ต้องการ = แรงบิดเฉื่อย + แรงบิดโน้มถ่วง + แรงบิดเสียดทาน
ส่วนประกอบเฉื่อยขึ้นอยู่กับความเฉื่อยในการหมุนของชุดประกอบที่กำลังเคลื่อนที่และความเร่งเชิงมุม องค์ประกอบแรงโน้มถ่วงจะเปลี่ยนไปตามทิศทางของข้อต่อ ในขณะที่ความเสียดทานและการสูญเสียการส่งกำลังส่งผลต่อแรงบิดที่เอาท์พุต
ในทางปฏิบัติ วิศวกรควรประเมินตำแหน่งการทำงานและโปรไฟล์การเคลื่อนไหวที่มีความต้องการมากที่สุด แทนที่จะอาศัยการคำนวณคงที่เพียงครั้งเดียว ความต้องการแรงบิดที่เกิดขึ้นสามารถนำมาเปรียบเทียบกับข้อกำหนดแรงบิดเริ่มต้นและต่อเนื่องของแอคชูเอเตอร์ได้
ทำความเข้าใจเกี่ยวกับแรงบิดต่อเนื่องและแรงบิดเริ่มต้น
แรงบิดต่อเนื่องและแรงบิดเริ่มต้นอธิบายลักษณะต่างๆ ของประสิทธิภาพของแอคชูเอเตอร์ การปฏิบัติต่อสิ่งเหล่านั้นแทนกันอาจนำไปสู่การเลือกที่ไม่เหมาะสม
แรงบิดต่อเนื่องบ่งบอกถึงแรงบิดที่แอคชูเอเตอร์สามารถรักษาได้ภายใต้สภาวะการทำงานที่ระบุ มีความเกี่ยวข้องอย่างยิ่งเมื่อข้อต่อต้องยึดหรือเคลื่อนย้ายสิ่งของเป็นเวลานาน เอาท์พุตต่อเนื่องที่อนุญาตจะขึ้นอยู่กับปัจจัยต่างๆ เช่น สภาพความร้อน ความเร็วในการทำงาน รอบการทำงาน และวิธีการให้คะแนนของผู้ผลิต
แรงบิดเริ่มต้นอธิบายถึงความสามารถของแรงบิดในระยะเวลาอันสั้นที่เกี่ยวข้องกับการสตาร์ทหรือการเอาชนะโหลดที่มีความต้องการสูง ตามข้อกำหนดเฉพาะของผลิตภัณฑ์ที่เกี่ยวข้อง สามารถช่วยประเมินความต้องการในการใช้งานในช่วงสั้นๆ ได้ แต่ไม่ควรถือเป็นระดับแรงบิดที่มีอยู่อย่างต่อเนื่อง
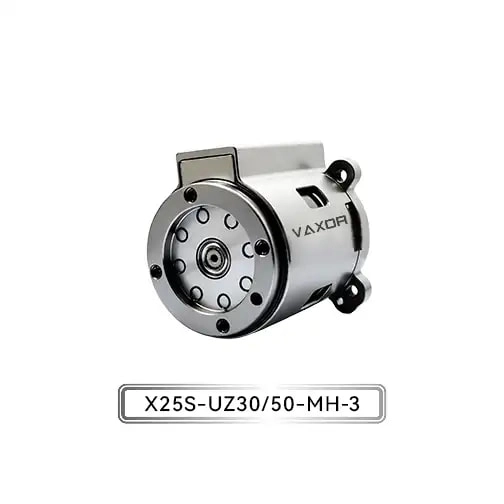
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม. จาก VAXOR ให้แรงบิดต่อเนื่องตามที่กำหนดสูงถึง 1150 mN·m และแรงบิดเริ่มต้นสูงถึง 1800 mN·m ตัวเลขเหล่านี้เป็นจุดอ้างอิงที่เป็นประโยชน์แก่วิศวกรในการประเมินการใช้งานข้อต่อขนาดเล็ก พวกเขาไม่ได้กำหนดความเหมาะสมสำหรับทุกน้ำหนักบรรทุกหรือรอบการทำงานด้วยตัวมันเอง ต้องพิจารณาสภาพการทำงานและเส้นโค้งประสิทธิภาพโดยละเอียดด้วย
กระบวนการคัดเลือกเสียงจะรักษาความต้องการแรงบิดอย่างยั่งยืนภายในขีดจำกัดการทำงานต่อเนื่องที่เกี่ยวข้อง และตรวจสอบว่าความต้องการในระยะเวลาสั้นยังคงอยู่ในจุดสูงสุดที่อนุญาตหรือสภาวะการทำงานเริ่มต้น
เลือกอัตราทดเกียร์สำหรับการเคลื่อนไหวที่ต้องการ
อัตราทดเกียร์ส่งผลต่อความสัมพันธ์ระหว่างความเร็วมอเตอร์และแรงบิดเอาท์พุต โดยทั่วไปอัตราส่วนการลดที่สูงกว่าจะเพิ่มแรงบิดที่เอาต์พุตในขณะที่ลดความเร็วเอาต์พุต ขึ้นอยู่กับประสิทธิภาพการส่งผ่านและคุณลักษณะของมอเตอร์และตัวลด
สำหรับหุ่นยนต์ร่วมปฏิบัติงาน สิ่งนี้จะสร้างการแลกเปลี่ยนที่ใช้งานได้จริง ข้อต่อที่ออกแบบมาเพื่อการควบคุมตำแหน่งภายใต้ภาระที่ค่อนข้างหนักอาจได้รับประโยชน์จากอัตราส่วนการลดลงที่แตกต่างจากข้อต่อที่มีไว้สำหรับการเคลื่อนไหวอย่างรวดเร็วด้วยเอนด์เอฟเฟกต์ที่มีน้ำหนักเบา
แอคทูเอเตอร์ VAXOR Φ25มม.มีจำหน่ายโดยมีอัตราทดเกียร์ 30 และ 50 ตัวเลือกเหล่านี้เป็นจุดเริ่มต้นสำหรับการประเมินความต้องการความเร็วเอาท์พุตและแรงบิดที่แตกต่างกัน
เมื่อเปรียบเทียบอัตราส่วนทั้งสอง วิศวกรควรพิจารณาโปรไฟล์การเคลื่อนไหวที่สมบูรณ์ คำถามสำคัญได้แก่:
ต้องใช้ความเร็วเอาต์พุตเท่าใดระหว่างการทำงานปกติ?
ต้องใช้แรงบิดเท่าใดในการเร่งความเร็วและลดความเร็ว?
ข้อต่อจำเป็นต้องเปลี่ยนทิศทางบ่อยหรือไม่?
ความเฉื่อยทางกลเพิ่มความแรงเท่าใด?
แอคชูเอเตอร์สามารถรักษาความแม่นยำของตำแหน่งที่ต้องการภายใต้โหลดที่คาดหวังได้หรือไม่
อัตราส่วนที่สูงกว่าไม่ควรถือเป็นตัวเลือกที่ดีกว่าโดยอัตโนมัติ ตัวเลือกสุดท้ายขึ้นอยู่กับความสมดุลระหว่างแรงบิด ความเร็ว การตอบสนอง และข้อกำหนดในการควบคุม วิศวกรควรยืนยันประสิทธิภาพเอาท์พุตที่มีอยู่สำหรับการกำหนดค่าแต่ละรายการก่อนที่จะสรุปการออกแบบ
ประเมินผลตอบรับและข้อกำหนดด้านการสื่อสาร
ความสามารถในการบิดเป็นตัวกำหนดว่าข้อต่อสามารถสร้างแรงทางกลเพียงพอหรือไม่ แต่การตอบสนองและการสื่อสารจะกำหนดว่าหุ่นยนต์สามารถประสานการเคลื่อนไหวนั้นได้อย่างมีประสิทธิภาพเพียงใด
ตัวเข้ารหัสสัมบูรณ์ให้ข้อมูลตำแหน่งที่อ้างอิงถึงตำแหน่งสัมบูรณ์ภายในช่วงการวัดที่ระบุ ขึ้นอยู่กับการออกแบบตัวเข้ารหัสและสถาปัตยกรรมระบบ ซึ่งช่วยลดความซับซ้อนในการเริ่มต้นตำแหน่งและสนับสนุนการตอบสนองตำแหน่งข้อต่อที่สอดคล้องกัน วิศวกรควรตรวจสอบความละเอียด ความถูกต้อง ข้อกำหนดอินเทอร์เฟซ และพฤติกรรมการเริ่มต้นสำหรับแอปพลิเคชันที่ต้องการ
แอคทูเอเตอร์ข้อต่อขนาดเล็กของ VAXOR ใช้ตัวเข้ารหัสแม่เหล็กสัมบูรณ์และรองรับการสื่อสาร CAN FD คุณลักษณะเหล่านี้เกี่ยวข้องกับระบบหุ่นยนต์ที่ต้องการการตอบสนองตำแหน่งและการบูรณาการกับเครือข่ายตัวควบคุมที่เข้ากันได้
CAN FD รองรับอัตราข้อมูลที่ยืดหยุ่นและเพย์โหลดที่ใหญ่กว่า CAN แบบคลาสสิก ทำให้มีประโยชน์ในสถาปัตยกรรมการควบคุมที่แลกเปลี่ยนข้อมูลการเคลื่อนไหวและสถานะที่หลากหลาย อย่างไรก็ตาม แอคชูเอเตอร์และตัวควบคุมต้องได้รับการกำหนดค่าสำหรับการตั้งค่าการสื่อสาร โครงสร้างข้อความ เวลา และข้อกำหนดเครือข่ายที่เข้ากันได้
ในระหว่างการบูรณาการ วิศวกรควรทดสอบการตอบสนองของตำแหน่ง การตอบสนองคำสั่ง การจัดการข้อผิดพลาด และพฤติกรรมภายใต้โหลดที่เปลี่ยนแปลง การตรวจสอบเหล่านี้ช่วยกำหนดว่าระบบข้อต่อที่สมบูรณ์ตรงตามข้อกำหนดการควบคุมของแอปพลิเคชันหรือไม่ แทนที่จะคิดว่าตัวเข้ารหัสหรืออินเทอร์เฟซการสื่อสารเฉพาะรับประกันประสิทธิภาพด้วยตัวมันเอง
คำนึงถึงข้อจำกัดด้านขนาดและน้ำหนัก
การเลือกแอคชูเอเตอร์ขนาดกะทัดรัดก็เป็นปัญหาบรรจุภัณฑ์เชิงกลเช่นกัน ทุกกรัมที่เพิ่มขึ้นในข้อต่อหุ่นยนต์ที่กำลังเคลื่อนที่สามารถเพิ่มแรงบิดที่ต้องการจากข้อต่อต้นน้ำได้ ตัวอย่างเช่น การประกอบข้อมือที่หนักกว่าสามารถยกภาระที่ข้อศอกและไหล่รับได้ แม้ว่าน้ำหนักบรรทุกจะยังคงไม่เปลี่ยนแปลงก็ตาม
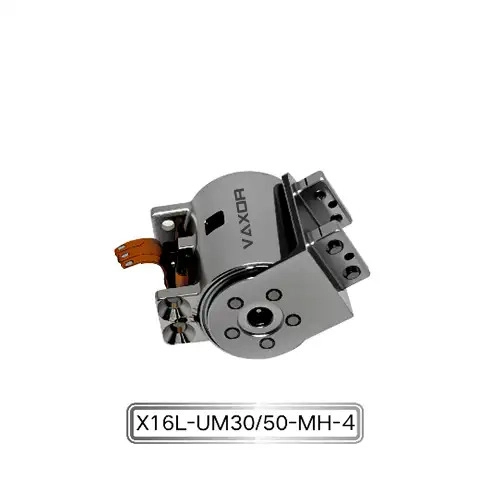
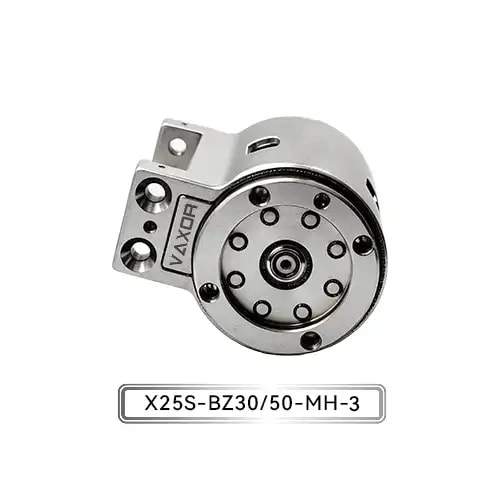
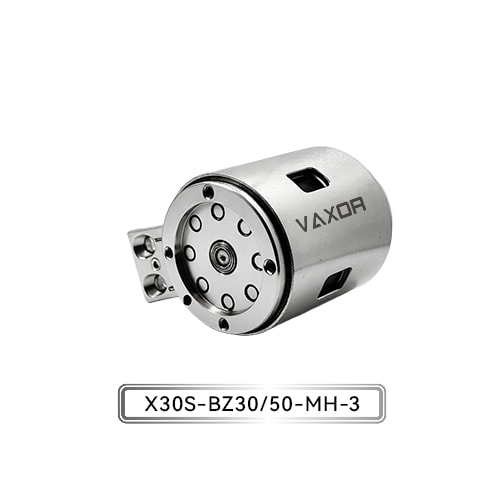
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม. รุ่น X25S-UZ/BZ30/50-MH-3 มีน้ำหนักที่ระบุ 93–103 กรัม และทำงานที่ 12–18 V รูปแบบกะทัดรัดเกี่ยวข้องกับหุ่นยนต์ที่ทำงานร่วมกัน ข้อต่อทางชีวภาพ และระบบการเคลื่อนไหวอื่นๆ ที่จำกัดพื้นที่การติดตั้งและมวลเคลื่อนที่
ควรตรวจสอบช่วงน้ำหนักที่แสดงโดยเทียบกับการกำหนดค่าที่แน่นอนที่กำลังประเมิน วิศวกรควรคำนึงถึงโครงสร้างการติดตั้ง สายไฟ ขั้วต่อ ข้อกำหนดในการระบายความร้อน หากมี และส่วนประกอบทางกลเพิ่มเติมที่จำเป็นสำหรับการติดตั้ง
สำหรับหุ่นยนต์และอุปกรณ์เคลื่อนที่ที่ใช้พลังงานจากแบตเตอรี่ ความเข้ากันได้ของแรงดันไฟฟ้าและความต้องการพลังงานสมควรได้รับความสนใจเป็นพิเศษ แหล่งจ่ายที่มีอยู่จะต้องอยู่ภายในช่วงการทำงานที่ระบุภายใต้สภาวะโหลดที่สมจริง การออกแบบทางไฟฟ้าควรคำนึงถึงความต้องการในปัจจุบันในระหว่างการเร่งความเร็ว การสตาร์ท และเหตุการณ์ที่มีโหลดสูงอื่นๆ
การลดมวลแอคทูเอเตอร์จะเป็นประโยชน์ต่อหุ่นยนต์โดยรวม แต่ไม่ควรประเมินน้ำหนักโดยแยกจากความจุแรงบิด ประสิทธิภาพเชิงความร้อน และความต้องการทางโครงสร้างของข้อต่อ
จับคู่แอคทูเอเตอร์กับสถานการณ์การทำงานจริง
การใช้งานหุ่นยนต์ที่แตกต่างกันทำให้เกิดข้อกำหนดด้านน้ำหนัก ความเร็ว และความแม่นยำที่แตกต่างกัน
ในหุ่นยนต์ประกอบชิ้นส่วนร่วม ข้อต่ออาจวางตำแหน่งส่วนประกอบขนาดเล็กซ้ำๆ ตามเส้นทางที่กำหนด วิศวกรจำเป็นต้องคำนึงถึงมวลของเครื่องมือ ส่วนประกอบที่กำลังจัดการ ระยะห่างจากแกนข้อต่อ และความถี่ของการเคลื่อนไหวซ้ำๆ
ในมือจับหุ่นยนต์ขนาดกะทัดรัด แอคชูเอเตอร์อาจจำเป็นต้องส่งการเคลื่อนไหวที่มีการควบคุมภายในขอบเขตการติดตั้งที่จำกัด กระบวนการคัดเลือกควรพิจารณาถึงแรงบิดเอาท์พุตที่ต้องการ การเคลื่อนที่หรือการหมุนที่มีอยู่ คุณลักษณะการตอบสนอง และการออกแบบทางกลของกลไกการจับยึด
หุ่นยนต์เลียนแบบชีวภาพทำให้เกิดความต้องการอีกชุดหนึ่ง ข้อต่อของพวกเขาอาจต้องประสานการเคลื่อนไหวหลายครั้งในขณะที่ยังคงรักษากลไกให้มีน้ำหนักเบา วิศวกรอาจจำเป็นต้องปรับสมดุลแรงบิดเอาต์พุตกับความเร็ว การเคลื่อนไหวซ้ำๆ และพฤติกรรมของการเชื่อมต่อโดยรวม ทั้งนี้ขึ้นอยู่กับการออกแบบ
สำหรับอุปกรณ์ทางการแพทย์และเครื่องมือที่มีความแม่นยำ การประเมินอาจให้ความสำคัญกับความสามารถในการควบคุม ความสามารถในการทำซ้ำ เสียง และข้อจำกัดในการบูรณาการมากขึ้น ความเหมาะสมขึ้นอยู่กับข้อกำหนดเฉพาะของอุปกรณ์ รวมถึงความปลอดภัย ความสะอาด ความน่าเชื่อถือ หรือมาตรฐานด้านกฎระเบียบที่เกี่ยวข้อง ข้อมูลจำเพาะของแอคชูเอเตอร์ขนาดกะทัดรัดเพียงอย่างเดียวไม่ได้ระบุว่าระบบที่สมบูรณ์เหมาะสำหรับการใช้งานทางการแพทย์โดยเฉพาะ
ในสถานการณ์เหล่านี้ แนวทางที่เชื่อถือได้มากที่สุดคือการกำหนดข้อกำหนดการปฏิบัติงานที่วัดผลได้ก่อน แล้วจึงเปรียบเทียบการกำหนดค่าแอคชูเอเตอร์กับความต้องการเหล่านั้น
พิจารณาการออกแบบไดรฟ์แบบรวม
แอคชูเอเตอร์ข้อต่อขนาดเล็กรวมส่วนประกอบหลายอย่างเข้าด้วยกันซึ่งปฏิสัมพันธ์จะส่งผลต่อผลลัพธ์สุดท้าย การออกแบบแม่เหล็กไฟฟ้าของมอเตอร์มีอิทธิพลต่อการผลิตแรงบิดและประสิทธิภาพของแรงบิด กลไกการลดขนาดจะเปลี่ยนความสัมพันธ์ระหว่างเอาท์พุตของมอเตอร์และการเคลื่อนไหวของข้อต่อ การตอบสนองของตัวเข้ารหัสและการควบคุมอุปกรณ์อิเล็กทรอนิกส์สนับสนุนการวางตำแหน่งและการทำงานที่ประสานกัน
VAXORพัฒนาตัวกระตุ้นข้อต่อขนาดเล็กและมอเตอร์ไร้แกนขนาดเล็กพิเศษสำหรับหุ่นยนต์ อุปกรณ์ทางการแพทย์ เครื่องมือวัดความแม่นยำ และอุปกรณ์อัจฉริยะ บริษัทก่อตั้งขึ้นในปี 2024 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน โดยรวบรวมความเชี่ยวชาญด้านการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ วิศวกรรมโครงสร้าง และการควบคุมหุ่นยนต์
แนวทางการพัฒนาไมโครไดรฟ์ผสมผสานเทคโนโลยีมอเตอร์ฟลักซ์ตามแนวแกน การม้วน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุด และกลไกการลดขนาดจิ๋ว จุดมุ่งหมายคือเพื่อตอบสนองความต้องการทางวิศวกรรมในทางปฏิบัติ เช่น ขนาดกะทัดรัด ความหนาแน่นของแรงบิดสูง การตอบสนองที่รวดเร็ว และการผลิตที่สม่ำเสมอ
สำหรับวิศวกรที่ประเมินแอคชูเอเตอร์แบบรวม มุมมองระดับระบบนี้มีความสำคัญ แทนที่จะประเมินมอเตอร์ ตัวลด และตัวเข้ารหัสแยกกัน ควรตรวจสอบส่วนประกอบทั้งหมดโดยเทียบกับโปรไฟล์การรับน้ำหนักของข้อต่อ ข้อจำกัดในการติดตั้ง สถาปัตยกรรมของตัวควบคุม และข้อกำหนดในการผลิต การตรวจสอบความถูกต้องและการทดสอบต้นแบบภายใต้เงื่อนไขการปฏิบัติงานที่เป็นตัวแทนจะสามารถระบุปัญหาก่อนที่การออกแบบจะก้าวไปสู่การใช้งานในวงกว้างมากขึ้น
รายการตรวจสอบเชิงปฏิบัติก่อนการคัดเลือกขั้นสุดท้าย
ก่อนที่จะรวมแอคชูเอเตอร์ขนาดเล็กเข้ากับหุ่นยนต์ร่วมปฏิบัติงาน ให้ตรวจสอบประเด็นต่อไปนี้:
คำนวณภาระ: รวมน้ำหนักบรรทุก ส่วนเชื่อมต่อ มือจับ และส่วนประกอบอื่นๆ ที่ทำให้เกิดแรงบิดของข้อต่อ
กำหนดโปรไฟล์การเคลื่อนไหว: ระบุความเร็ว ความเร่ง การชะลอตัว ความถี่ในการเคลื่อนที่ และสภาวะการหยุดที่ต้องการ
แยกความต้องการต่อเนื่องและระยะสั้น: เปรียบเทียบแรงบิดต่อเนื่องกับพิกัดต่อเนื่อง และตรวจสอบความต้องการชั่วคราวกับขีดจำกัดที่เกี่ยวข้อง
เลือกอัตราส่วนการลด: ประเมินความสมดุลระหว่างแรงบิดเอาท์พุต ความเร็ว และการตอบสนองแบบไดนามิก
ยืนยันความเข้ากันได้ทางไฟฟ้าและการควบคุม: ตรวจสอบแรงดันไฟฟ้าในการทำงาน ข้อกำหนดของตัวเข้ารหัส อินเทอร์เฟซการสื่อสาร และการกำหนดค่าตัวควบคุม
ตรวจสอบการรวมทางกล: ตรวจสอบขนาด การติดตั้ง มวลที่เคลื่อนที่ทั้งหมด และการเดินสายเคเบิล
ทดสอบการประกอบทั้งชุด: ตรวจสอบประสิทธิภาพภายใต้ภาระที่สมจริง รอบการทำงาน อุณหภูมิ และลำดับการเคลื่อนไหว
กระบวนการนี้เปลี่ยนการเลือกแอคชูเอเตอร์จากการเปรียบเทียบข้อมูลจำเพาะเป็นการตัดสินใจทางวิศวกรรมโดยอิงจากสภาพการทำงานที่วัดได้
บทสรุป
การจับคู่แรงบิดของแอคชูเอเตอร์กับโหลดของหุ่นยนต์ร่วมปฏิบัติงานนั้นต้องการมากกว่าการค้นหายูนิตที่มีอัตราแรงบิดสูงเพียงพอ วิศวกรต้องคำนึงถึงแรงโน้มถ่วง ความเฉื่อย ความเร่ง อัตราการส่งผ่าน ข้อมูลป้อนกลับ การจ่ายไฟฟ้า และผลกระทบของมวลแอคชูเอเตอร์ต่อกลไกที่กว้างขึ้น
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ25 มม. มีตัวเลือกไดรฟ์ขนาดกะทัดรัดที่มีแรงบิดต่อเนื่องสูงถึง 1150 mN·m แรงบิดเริ่มต้นสูงถึง 1800 mN·m อัตราทดเกียร์ 30 และ 50 ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ และการสื่อสาร CAN FD ข้อมูลจำเพาะเหล่านี้เป็นพื้นฐานสำหรับการประเมินบทบาทของข้อต่อหุ่นยนต์ขนาดกะทัดรัด โดยขึ้นอยู่กับการยืนยันสภาวะการทำงานที่จำเป็นและข้อมูลประสิทธิภาพโดยละเอียด
ด้วยการกำหนดโปรไฟล์โหลดก่อนและตรวจสอบความถูกต้องของไดรฟ์ในตัวภายใต้สภาวะที่สมจริง วิศวกรจึงสามารถตัดสินใจได้อย่างมีข้อมูลมากขึ้นเกี่ยวกับความจุแรงบิด สมรรถนะการเคลื่อนที่ และการรวมกลไก ด้วยการมุ่งเน้นไปที่เทคโนโลยีไมโครไดรฟ์แบบบูรณาการ VAXOR สนับสนุนทีมวิศวกรที่ทำงานเพื่อพัฒนาระบบหุ่นยนต์ขนาดกะทัดรัดและตอบสนองได้ดี