 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
เมื่อหุ่นยนต์มีขนาดเล็กลงและบูรณาการมากขึ้น พื้นที่ว่างสำหรับส่วนประกอบการเคลื่อนไหวแต่ละส่วนยังคงหดตัวลง สิ่งนี้ทำให้เกิดปัญหาทางวิศวกรรมในทางปฏิบัติ: หุ่นยนต์จะสร้างแรงบิดข้อต่อที่เพียงพอได้อย่างไร ในเมื่อแอคชูเอเตอร์ต้องพอดีกับเปลือกกลไกที่จำกัดมาก
สำหรับข้อต่อหุ่นยนต์ขนาดกะทัดรัด การลดขนาดของมอเตอร์เป็นเพียงส่วนหนึ่งของโซลูชันเท่านั้น แอคชูเอเตอร์ยังต้องการโครงสร้างแม่เหล็กไฟฟ้าที่มีประสิทธิภาพ กลไกการลดขนาดที่เหมาะสม การป้อนกลับตำแหน่ง และความสามารถทางความร้อนและกลไกที่เพียงพอสำหรับรอบการทำงานที่ต้องการ
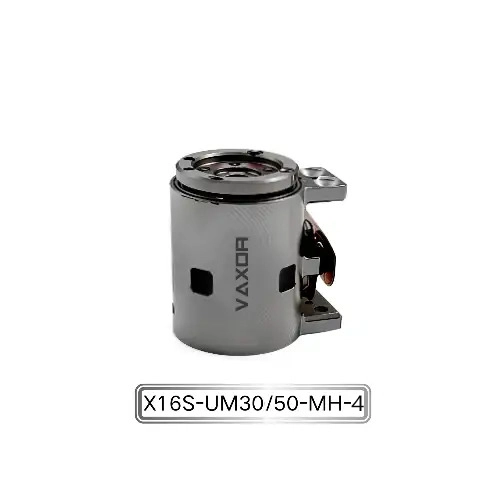
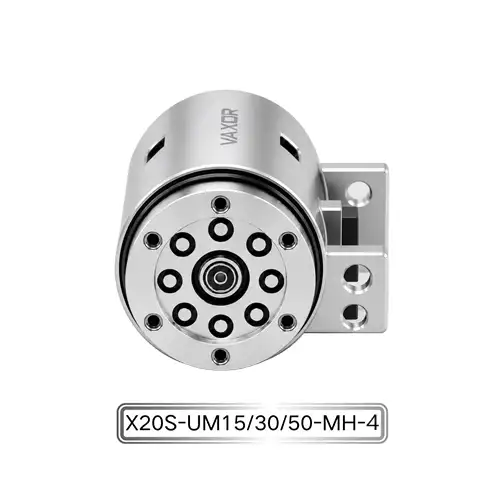
แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม. จัดการกับความท้าทายนี้ด้วยฟอร์มแฟคเตอร์ขนาดกะทัดรัด Φ20 มม. × 20 มม. และสถาปัตยกรรมมอเตอร์ฟลักซ์ตามแนวแกน X20 ระดับเรือธงสามารถส่งแรงบิดต่อเนื่องได้สูงสุด 450 mNm และแรงบิดเริ่มต้นสูงสุด 800 mNm ในขณะที่ยังคงน้ำหนักไว้ประมาณ 37.2–41.6 g
เหตุใด 20 มม. จึงเป็นขนาดที่สำคัญสำหรับโมดูลข้อต่อ
ซองจดหมายขนาด Φ20 มม. × 20 มม. เหลือพื้นที่น้อยมากสำหรับส่วนประกอบที่ปกติต้องใช้ในตัวกระตุ้นข้อต่อที่สมบูรณ์
โมดูลข้อต่อที่ใช้งานได้จริงอาจจำเป็นต้องรองรับมอเตอร์ กลไกลดขนาด ตัวเข้ารหัส PCB หรือโครงสร้างขดลวด แบริ่ง ตัวเรือน การเชื่อมต่อทางไฟฟ้า และองค์ประกอบทางกลอื่นๆ การเพิ่มขนาดของส่วนประกอบใดๆ อาจส่งผลต่อสถาปัตยกรรมข้อต่อที่สมบูรณ์
สิ่งนี้มีความสำคัญอย่างยิ่งในหุ่นยนต์หลายแกน หากมีการติดตั้งแอคชูเอเตอร์หลายตัวไว้ใกล้กัน พื้นที่ที่แต่ละข้อต่อครอบครองจะส่งผลโดยตรงต่อขนาดของนิ้ว แขน หรือโครงสร้างที่ประกบอื่นๆ
ดังนั้น X20 จึงได้รับการออกแบบให้เป็นโมดูลข้อต่อแบบรวมแทนที่จะเป็นเพียงมอเตอร์เดี่ยวขนาดเล็ก สถาปัตยกรรมขนาดกะทัดรัดผสมผสานระบบขับเคลื่อนและกลไกการลดขนาดภายในขนาด Φ20 มม. × 20 มม.
วัตถุประสงค์คือเพื่อให้แรงบิดเอาท์พุตที่เป็นประโยชน์โดยไม่ต้องใช้ตัวครอบข้อต่อที่ใหญ่กว่ามาก
สถาปัตยกรรมมอเตอร์ฟลักซ์ตามแนวแกนรองรับความหนาแน่นของแรงบิดได้อย่างไร
หนึ่งในเทคโนโลยีสำคัญเบื้องหลัง X20 คือสถาปัตยกรรมมอเตอร์ฟลักซ์ตามแนวแกน
ในการออกแบบมอเตอร์ทั่วไป ฟลักซ์แม่เหล็กและส่วนประกอบที่ทำงานอยู่จะถูกจัดเรียงตามรูปทรงในแนวรัศมี มอเตอร์ฟลักซ์ตามแนวแกนใช้การกำหนดค่าแม่เหล็กไฟฟ้าที่แตกต่างกัน ซึ่งสามารถให้ฟอร์มแฟคเตอร์ที่กะทัดรัดยิ่งขึ้นสำหรับการใช้งานบางอย่าง
สำหรับแอคชูเอเตอร์ข้อต่อขนาดเล็ก ข้อดีไม่ได้อยู่ที่รูปร่างทางกายภาพของมอเตอร์เท่านั้น สถาปัตยกรรมของมอเตอร์ต้องทำงานร่วมกับระบบส่งกำลังและตัวเรือนกลไกเพื่อให้ใช้ปริมาตรที่มีอยู่ได้อย่างมีประสิทธิภาพ
X20 ได้รับการออกแบบมาเพื่อให้ความหนาแน่นของแรงบิดสูงกว่าการออกแบบทั่วไปมากกว่า 30% ในขณะที่ยังคงขนาดที่กะทัดรัดเป็นพิเศษ
ความหนาแน่นของแรงบิดมีความเกี่ยวข้องอย่างยิ่งเมื่อแอคชูเอเตอร์มีขีดจำกัดขนาดที่เข้มงวด แทนที่จะถามเฉพาะแรงบิดที่มอเตอร์สามารถสร้างได้ วิศวกรจำเป็นต้องพิจารณาว่าสามารถสร้างแรงบิดได้มากเพียงใดภายในปริมาตรหรือน้ำหนักที่กำหนด
สำหรับหุ่นยนต์ขนาดกะทัดรัด นี่อาจเป็นพารามิเตอร์การออกแบบที่มีประโยชน์มากกว่าเอาท์พุตมอเตอร์สัมบูรณ์เพียงอย่างเดียว
แรงบิดต่อเนื่อง 450 mNm พอดีกับแพ็คเกจขนาดกะทัดรัดได้อย่างไร
X20 ให้แรงบิดต่อเนื่องสูงถึง 450 mNm
สำหรับโมดูลข้อต่อระดับ Φ20 มม. จะต้องพิจารณาเอาต์พุตนี้ร่วมกับอัตราส่วนการลด แรงดันไฟฟ้าในการทำงาน รอบการทำงาน และภาระทางกล
แรงบิดอย่างต่อเนื่องเป็นสิ่งสำคัญอย่างยิ่งเมื่อข้อต่อจำเป็นต้องรักษาน้ำหนักหรือเคลื่อนไหวซ้ำๆ แทนที่จะสร้างแรงระเบิดสั้นๆ
ตัวอย่างเช่น ข้อต่อหุ่นยนต์อาจจำเป็นต้องวางตำแหน่งกลไกซ้ำๆ ยึดวัตถุ หรือเคลื่อนที่ต้านแรงต้าน ในกรณีเช่นนี้ ข้อกำหนดแรงบิดต่อเนื่องจะให้การอ้างอิงที่มีประโยชน์มากกว่าค่าพีคในระยะเวลาสั้น
X20 ยังให้แรงบิดเริ่มต้นสูงถึง 800 mNm เอาท์พุตเริ่มต้นที่สูงกว่านี้อาจเกี่ยวข้องกับสภาวะการเคลื่อนที่ที่ต้องใช้แรงบิดเพิ่มเติมเมื่อเริ่มการทำงาน ขึ้นอยู่กับการใช้งานและกลยุทธ์การควบคุม
วิศวกรควรประเมินโปรไฟล์การรับน้ำหนักจริง แทนที่จะถือว่าค่าแรงบิดสูงสุดเป็นสภาวะการทำงานแบบสากล
บทบาทของกลไกการลดขนาดจิ๋ว
ตัวมอเตอร์เป็นเพียงส่วนหนึ่งของระบบสร้างแรงบิด
X20 ใช้กลไกการลดขนาดจิ๋วเพื่อแปลงเอาท์พุตของมอเตอร์ให้เป็นการเคลื่อนไหวของข้อต่อที่ต้องการ อัตราทดเกียร์ที่ใช้ได้คือ 15:1, 30:1 และ 50:1
อัตราส่วนที่ต่างกันทำให้เกิดความเร็วเอาต์พุตและแรงบิดที่แตกต่างกัน อัตราส่วนที่ต่ำกว่าอาจเหมาะสมเมื่อต้องการความเร็วเอาท์พุตที่สูงขึ้น ในขณะที่อัตราส่วนที่สูงกว่าจะให้ความได้เปรียบทางกลที่มากกว่าและการเคลื่อนไหวของเอาท์พุตที่ควบคุมได้มากขึ้น
ทำให้การเลือกอัตราทดเกียร์เป็นส่วนสำคัญของการรวมแอคชูเอเตอร์
มือหุ่นยนต์ แขนหุ่นยนต์ขนาดกะทัดรัด หรือกลไกที่เชื่อมต่ออื่นๆ อาจมีข้อกำหนดที่แตกต่างกันในแต่ละข้อต่อ นักออกแบบควรพิจารณาว่าข้อต่อเฉพาะต้องการการเคลื่อนไหวที่เร็วขึ้น แรงบิดเอาท์พุตที่สูงขึ้น หรือความสมดุลระหว่างทั้งสอง
ตัวเลือกอัตราทดเกียร์ที่มีอยู่ 3 แบบช่วยให้นักออกแบบระบบมีความยืดหยุ่นมากขึ้นเมื่อกำหนดค่าแอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม.สำหรับข้อกำหนดทางกลที่แตกต่างกัน
ตัวเลือก 12V, 24V และ 48V สำหรับระบบต่างๆ
X20 รองรับการกำหนดค่า 12V, 24V และ 48V
การเลือกแรงดันไฟฟ้าควรขึ้นอยู่กับสถาปัตยกรรมทางไฟฟ้าของหุ่นยนต์ทั้งตัวมากกว่าตัวกระตุ้นเพียงอย่างเดียว
สำหรับระบบหลายข้อต่อ ผู้ออกแบบจำเป็นต้องพิจารณาถึงแหล่งจ่ายไฟที่มีอยู่ ตัวขับมอเตอร์ สายไฟ ความเข้ากันได้ของคอนโทรลเลอร์ และจำนวนแอคชูเอเตอร์ที่ทำงานพร้อมกัน
ระบบที่ได้รับการออกแบบโดยใช้สถาปัตยกรรมกำลัง 24V อาจได้ประโยชน์จากการใช้การกำหนดค่าแอคชูเอเตอร์ที่เข้ากันได้ แทนที่จะใช้ระดับแรงดันไฟฟ้าแยกต่างหาก ในการใช้งานอื่นๆ 12V หรือ 48V อาจมีความเหมาะสมมากกว่า ขึ้นอยู่กับการออกแบบระบบ
การตรวจสอบความเข้ากันได้ของแรงดันไฟฟ้าตั้งแต่เนิ่นๆ สามารถป้องกันการเปลี่ยนแปลงพลังงานและสถาปัตยกรรมการควบคุมโดยไม่จำเป็นในระหว่างขั้นตอนต่อมาของการพัฒนาหุ่นยนต์
น้ำหนักมีความสำคัญเมื่อใช้ข้อต่อหลายอัน
X20 มีน้ำหนักประมาณ 37.2–41.6 กรัม
เมื่อมองแวบแรก ความแตกต่างหลายกรัมอาจดูเล็กน้อย อย่างไรก็ตาม ผลกระทบจะสังเกตเห็นได้ชัดเจนยิ่งขึ้นเมื่อหุ่นยนต์มีข้อต่อที่ถูกกระตุ้นหลายอัน
ตัวอย่างเช่น มือหุ่นยนต์อาจใช้โมดูลข้อต่อหลายอันโดยใช้หลายนิ้ว กลไกแบบหลายแกนอาจวางแอคทูเอเตอร์หลายตัวตามโครงสร้างทางกลเดียวกัน
มวลของแอคชูเอเตอร์ทั้งหมดจะกลายเป็นส่วนหนึ่งของภาระที่เคลื่อนที่
น้ำหนักข้อต่อที่ลดลงสามารถช่วยลดภาระในกลไกต้นน้ำ และอาจช่วยให้นักออกแบบสร้างโครงสร้างรองรับที่มีขนาดกะทัดรัดมากขึ้น นี่คือเหตุผลหนึ่งว่าทำไมการพิจารณาแรงบิดต่อน้ำหนักและความหนาแน่นของแรงบิดจึงมีความสำคัญเมื่อเลือกแอคทูเอเตอร์สำหรับระบบหุ่นยนต์น้ำหนักเบา
ตัวเข้ารหัสแม่เหล็กสัมบูรณ์สำหรับการตอบรับตำแหน่งร่วม
X20 ผสานรวมตัวเข้ารหัสแม่เหล็กสัมบูรณ์
ตัวเข้ารหัสจะให้การตอบสนองตำแหน่งแก่ระบบควบคุม ทำให้ผู้ควบคุมสามารถตรวจสอบตำแหน่งเชิงมุมของข้อต่อได้ ในกลไกหุ่นยนต์ขนาดกะทัดรัด ข้อมูลตำแหน่งที่เชื่อถือได้ถือเป็นสิ่งสำคัญ เนื่องจากข้อต่อหลายอันอาจจำเป็นต้องประสานการเคลื่อนที่
ตัวเข้ารหัสแบบสัมบูรณ์สามารถให้ข้อมูลตำแหน่งโดยตรง แทนที่จะอาศัยการติดตามการเคลื่อนไหวที่เพิ่มขึ้นจากจุดอ้างอิงที่ทราบเพียงอย่างเดียว
สำหรับการใช้งาน เช่น มือหุ่นยนต์ เครื่องควบคุมขนาดเล็ก และระบบหลายแกนอื่นๆ การป้อนกลับประเภทนี้สามารถรองรับการทำงานของข้อต่อที่มีการควบคุมได้มากขึ้น
ตัวเข้ารหัสยังต้องติดตั้งอยู่ภายในซองกลไกขนาดกะทัดรัดเดียวกันด้วย การรวมการตรวจจับเข้ากับแอคชูเอเตอร์ขนาดเล็กจึงต้องพิจารณาทั้งการออกแบบทางไฟฟ้าและทางกลตั้งแต่เริ่มต้น
การสื่อสาร SPI ในระบบข้อต่อขนาดกะทัดรัด
แอคชูเอเตอร์ใช้การสื่อสาร SPI สำหรับการควบคุมแบบดิจิทัลและการแลกเปลี่ยนข้อมูล
สำหรับหุ่นยนต์หลายข้อต่อ อินเทอร์เฟซการสื่อสารจะต้องเข้ากันได้กับตัวควบคุมและสถาปัตยกรรมอิเล็กทรอนิกส์โดยรวม ผู้ออกแบบควรพิจารณาว่าจะเชื่อมต่อแอคทูเอเตอร์แต่ละตัวอย่างไร แลกเปลี่ยนข้อมูลอย่างไร และระบบควบคุมจะประสานข้อต่อหลายจุดอย่างไร
SPI สามารถรวมเข้ากับระบบควบคุมแบบฝังขนาดกะทัดรัดได้ ทำให้เหมาะสำหรับการใช้งานที่แอคชูเอเตอร์ต้องการสื่อสารโดยตรงกับตัวควบคุมในตัวเครื่องหรือสถาปัตยกรรมอิเล็กทรอนิกส์อื่นๆ
ก่อนที่จะเลือกแอคชูเอเตอร์ วิศวกรควรยืนยันความเข้ากันได้ในการสื่อสารควบคู่ไปกับแรงดันไฟฟ้า ขนาดทางกล และข้อกำหนดของเอ็นโค้ดเดอร์
สิ่งที่ฟอร์มแฟคเตอร์ 20 มม. สามารถเปิดใช้งานได้
โมดูลข้อต่อขนาดกะทัดรัดมีประโยชน์ในการใช้งานที่การรวมมอเตอร์และตัวลดแบบธรรมดาใช้พื้นที่มากเกินไป
การใช้งานที่เป็นไปได้ ได้แก่ มือหุ่นยนต์ที่คล่องแคล่ว แขนหุ่นยนต์ขนาดกะทัดรัด กลไกข้อต่อน้ำหนักเบา อุปกรณ์ทางการแพทย์ เครื่องมือที่มีความแม่นยำ อุปกรณ์อัจฉริยะ และเครื่องจักรที่มีการบูรณาการในระดับสูงอื่นๆ
ขนาด Φ20มม. × 20มม. อาจเกี่ยวข้องเป็นพิเศษเมื่อต้องวางข้อต่อหลายอันไว้ใกล้กัน แทนที่จะออกแบบตัวเครื่องภายนอกขนาดใหญ่โดยมีมอเตอร์และกระปุกเกียร์แยกกัน วิศวกรสามารถทำงานร่วมกับสถาปัตยกรรมข้อต่อที่บูรณาการได้มากขึ้น
ซึ่งช่วยลดความซับซ้อนของบรรจุภัณฑ์เชิงกล และทำให้จัดสรรพื้นที่สำหรับแกนการเคลื่อนที่หลายแกนได้ง่ายขึ้น
ดังนั้น แอคทูเอเตอร์ข้อต่อขนาดเล็ก Φ20 มม. จึงไม่ได้ถูกกำหนดด้วยเส้นผ่านศูนย์กลาง 20 มม. เท่านั้น คุณค่าของมันมาจากการผสมผสานขนาดที่กะทัดรัดเข้ากับเอาต์พุตแรงบิด การลดความเร็ว การป้อนกลับ การสื่อสาร และการออกแบบกลไกแบบผสมผสาน
แนวทางของ VAXOR ต่อระบบ Compact Motion
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน บริษัทพัฒนาแอคทูเอเตอร์ข้อต่อขนาดเล็กและมอเตอร์ไร้แกนอัลตร้าไมโครสำหรับหุ่นยนต์ อุปกรณ์ทางการแพทย์ เครื่องมือวัดความแม่นยำ และอุปกรณ์อัจฉริยะ
แผนงานด้านเทคโนโลยีของบริษัทมุ่งเน้นไปที่ขนาดที่กะทัดรัด ประสิทธิภาพสูง และการผลิตที่ปรับขนาดได้ บริษัทผสมผสานมอเตอร์ฟลักซ์ตามแนวแกน การพัน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่ปรับให้เหมาะสม และกลไกการลดขนาดจิ๋ว เพื่อพัฒนาโซลูชันไมโครไดรฟ์ที่มีความหนาแน่นของพลังงานสูงและการตอบสนองที่รวดเร็ว
ทีมวิศวกรรมสหสาขาวิชาชีพของ VAXOR ครอบคลุมการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การออกแบบโครงสร้าง การควบคุมหุ่นยนต์ และการผลิตอัจฉริยะ กระบวนการพัฒนาขยายตั้งแต่การตรวจสอบต้นแบบและการผลิตนำร่องไปจนถึงการส่งมอบเป็นชุด
วิธีการทางวิศวกรรมนี้มีความสำคัญสำหรับลูกค้าที่ต้องการก้าวไปไกลกว่าต้นแบบในห้องปฏิบัติการ และรวมแอคทูเอเตอร์ขนาดเล็กเข้ากับผลิตภัณฑ์หุ่นยนต์ที่ทำซ้ำได้
วิศวกรควรประเมินแอคชูเอเตอร์แรงบิดสูงขนาดเล็กอย่างไร
ไม่ควรเลือกแอคชูเอเตอร์ขนาดเล็กตามเส้นผ่านศูนย์กลางเพียงอย่างเดียว วิศวกรควรประเมินข้อกำหนดการปฏิบัติงานที่สมบูรณ์ของข้อต่อ
ปัจจัยสำคัญ ได้แก่ :
พื้นที่ติดตั้งที่มีอยู่
ต้องการแรงบิดต่อเนื่องและเริ่มต้น
อัตราทดเกียร์ที่ต้องการ
ข้อกำหนดความเร็วร่วม
แรงดันไฟฟ้าขณะทำงาน
ประเภทตัวเข้ารหัส
อินเตอร์เฟซการสื่อสาร
น้ำหนักตัวกระตุ้น
รอบหน้าที่
สภาพความร้อน
ข้อกำหนดในการติดตั้งทางกล
ตัวอย่างเช่น การเลือกอัตราส่วนการลด 50:1 อาจให้ลักษณะเอาต์พุตที่แตกต่างจากการกำหนดค่า 15:1 ในทำนองเดียวกัน การเลือกการกำหนดค่าแอคชูเอเตอร์ 48V อาจต้องใช้พลังงานและสถาปัตยกรรมไดรเวอร์ที่แตกต่างจากระบบ 12V
ดังนั้นการกำหนดค่าที่ดีที่สุดจึงขึ้นอยู่กับวิธีการใช้แอคชูเอเตอร์มากกว่าข้อกำหนดเฉพาะตัวเดียว
ขนาดสมดุล แรงบิด และการบูรณาการ
ความท้าทายของหุ่นยนต์จิ๋วไม่ใช่แค่การทำให้ส่วนประกอบทุกชิ้นมีขนาดเล็กลงเท่านั้น แอคชูเอเตอร์ร่วมที่มีประโยชน์จำเป็นต้องรักษาความสามารถในการส่งออกที่เพียงพอในขณะที่ติดตั้งในพื้นที่เชิงกลที่จำกัด
X20 แก้ไขปัญหานี้ผ่านสถาปัตยกรรมมอเตอร์ฟลักซ์ตามแนวแกน กลไกการลดขนาดจิ๋ว ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ในตัว และบรรจุภัณฑ์เชิงกลขนาดกะทัดรัด
ด้วยขนาดฐาน Φ20มม. × 20 มม. แรงบิดต่อเนื่องสูงสุด 450 mNm แรงบิดเริ่มต้นสูงสุด 800 mNm ตัวเลือกอัตราทดเกียร์สามแบบ การกำหนดค่าแรงดันไฟฟ้าสามแบบ และน้ำหนัก 37.2–41.6 กรัม แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ20มม.ให้การผสมผสานระหว่างขนาดและคุณลักษณะเอาท์พุตที่มุ่งเป้าไปที่ระบบการเคลื่อนไหวที่มีการผสานรวมในระดับสูง
สำหรับวิศวกรที่พัฒนาข้อต่อหุ่นยนต์ขนาดกะทัดรัด คำถามสำคัญไม่ใช่แค่ว่ามอเตอร์จะพอดีกับขนาด 20 มม. หรือไม่ อยู่ที่ว่าแอคชูเอเตอร์ที่สมบูรณ์สามารถให้แรงบิด การป้อนกลับ การส่งผ่าน และฟังก์ชันการควบคุมที่ต้องการภายในพื้นที่จำกัดเดียวกันนั้นได้หรือไม่ นั่นคือจุดที่แอคทูเอเตอร์ข้อต่อขนาดเล็กขนาด Φ20 มม. ในตัวสามารถกลายเป็นตัวเลือกที่ใช้งานได้จริงสำหรับการออกแบบหุ่นยนต์ขนาดกะทัดรัด