 เก็บ

 EN
 CN
 VI
 IT
 ES
 TH
 JA
 PT
 MS
 KO
 FR
 DE
 ID
สำหรับหุ่นยนต์ที่คล่องแคล่ว การเคลื่อนไหวเล็กน้อยที่ข้อต่อสามารถสร้างความแตกต่างที่เห็นได้ชัดเจนในตำแหน่งของเอนด์เอฟเฟกต์ สิ่งนี้จะมีความสำคัญมากยิ่งขึ้นเมื่อมือหุ่นยนต์จำเป็นต้องจัดการกับวัตถุขนาดเล็ก ประสานนิ้วหลายนิ้ว หรือทำการเคลื่อนไหวที่ได้รับการควบคุมในพื้นที่จำกัด ในการใช้งานเหล่านี้ ขนาดข้อต่อเพียงอย่างเดียวไม่เพียงพอ นอกจากนี้ แอคชูเอเตอร์ยังต้องการการตอบสนองตำแหน่งที่แม่นยำ ระบบส่งกำลังที่เสถียร และโครงสร้างทางกลและอิเล็กทรอนิกส์ที่มีขนาดกะทัดรัด
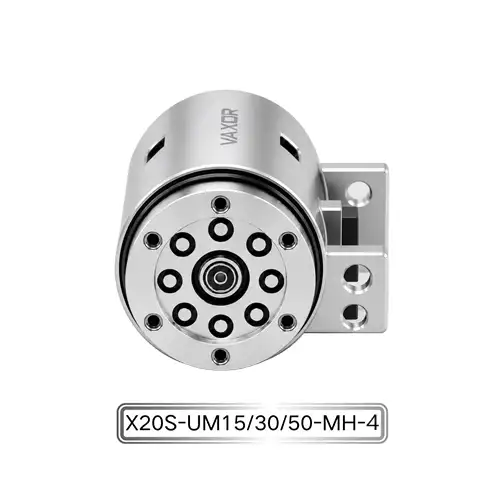
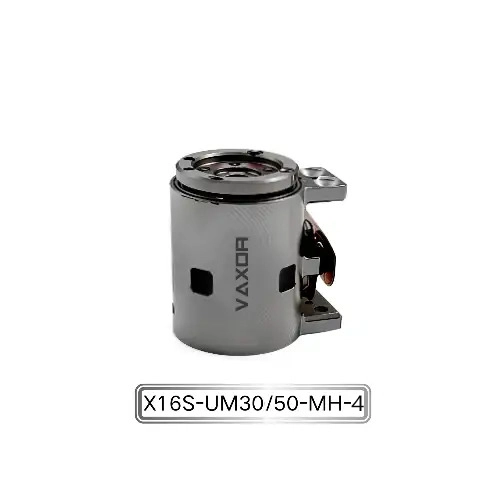
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม. ได้รับการออกแบบมาสำหรับระบบการเคลื่อนไหวที่มีการผสานรวมสูงประเภทนี้ ด้วยเส้นผ่านศูนย์กลางเพียง 16 มม. โมดูลข้อต่อได้รวมโครงสร้างไดรฟ์ขนาดเล็ก เทคโนโลยีการพัน HDI PCB ความหนาแน่นสูง และเครื่องเข้ารหัสแม่เหล็กสัมบูรณ์ที่มีความแม่นยำสูง ความแม่นยำเชิงมุมสามารถเข้าถึงได้ถึง 0.02° ทำให้แอคชูเอเตอร์เหมาะสำหรับมือที่คล่องแคล่วและระบบหุ่นยนต์ขนาดกะทัดรัดอื่นๆ ที่ต้องมีการเคลื่อนไหวข้อต่อที่แม่นยำ
อะไรเป็นตัวกำหนดความแม่นยำเชิงมุมในข้อต่อขนาดเล็ก
ความแม่นยำเชิงมุมไม่ได้มาจากตัวเข้ารหัสเพียงอย่างเดียว การเคลื่อนไหวที่แท้จริงของข้อต่อหุ่นยนต์ขึ้นอยู่กับหลายชิ้นส่วนที่ทำงานร่วมกัน รวมถึงมอเตอร์ กลไกการลด ระบบป้อนกลับตำแหน่ง โครงสร้าง PCB หรือขดลวด การประกอบเชิงกล และอัลกอริธึมการควบคุม
เมื่อแอคชูเอเตอร์มีขนาดเล็กมาก ความสัมพันธ์เหล่านี้ก็จะยิ่งมีความต้องการมากขึ้น มอเตอร์และส่วนประกอบระบบส่งกำลังมีพื้นที่ภายในน้อยลง ในขณะที่ระบบยังคงต้องการสร้างแรงบิดที่มีประโยชน์และให้ข้อมูลตำแหน่งที่เชื่อถือได้
ตัวเข้ารหัสที่มีความแม่นยำสูงสามารถให้ข้อมูลโดยละเอียดเกี่ยวกับตำแหน่งข้อต่อแก่ระบบควบคุมได้ ในเวลาเดียวกัน ระบบส่งกำลังทางกลจำเป็นต้องแปลงการเคลื่อนที่ของมอเตอร์ให้เป็นการเคลื่อนที่เอาท์พุตแบบควบคุมด้วยความสม่ำเสมอที่เพียงพอ
สำหรับโมดูลข้อต่อคลาส 16 มม. การบรรลุความแม่นยำเชิงมุมที่ระบุจึงต้องพิจารณาองค์ประกอบอิเล็กทรอนิกส์ เครื่องกล และการควบคุมเป็นระบบบูรณาการ
บทบาทของตัวเข้ารหัสแม่เหล็กสัมบูรณ์
แอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม. ใช้ตัวเข้ารหัสแม่เหล็กสัมบูรณ์สำหรับการป้อนกลับตำแหน่ง
แตกต่างจากระบบที่ต้องอาศัยการหมุนของมอเตอร์โดยไม่มีข้อมูลตำแหน่งโดยตรง ตัวเข้ารหัสช่วยให้ตัวควบคุมสามารถตรวจสอบตำแหน่งเชิงมุมของข้อต่อได้ คุณลักษณะ "สัมบูรณ์" มีความเกี่ยวข้องอย่างยิ่งเมื่อระบบจำเป็นต้องทราบตำแหน่งที่แท้จริงของข้อต่อ แทนที่จะนับเพียงการเคลื่อนไหวที่เพิ่มขึ้น
สำหรับมือที่คล่องแคล่ว ข้อมูลนี้มีความสำคัญเนื่องจากข้อต่อหลายข้อมักจะทำงานร่วมกัน ข้อผิดพลาดของตำแหน่งเล็กน้อยที่ข้อต่อด้านหนึ่งอาจส่งผลต่อตำแหน่งสุดท้ายของนิ้วหรือเอนด์เอฟเฟกต์
ตัวเข้ารหัสยังต้องพอดีกับพื้นที่ภายในที่มีข้อจำกัดสูงของแอคชูเอเตอร์อีกด้วย นี่คือเหตุผลหนึ่งว่าทำไมการออกแบบแอคชูเอเตอร์ขนาดเล็กจึงไม่ใช่แค่เรื่องของการลดขนาดของมอเตอร์ทั่วไปเท่านั้น
HDI PCB Winding รองรับการย่อขนาดได้อย่างไร
หนึ่งในเทคโนโลยีที่โดดเด่นที่ใช้ในแอคชูเอเตอร์คือเทคโนโลยีการพัน HDI PCB ความหนาแน่นสูง
โครงสร้างมอเตอร์แบบดั้งเดิมอาจต้องการพื้นที่ภายในจำนวนมากสำหรับการพันและการเชื่อมต่อทางไฟฟ้า วิธีการม้วนแบบใช้ PCB เป็นอีกวิธีหนึ่งในการจัดระเบียบส่วนประกอบแม่เหล็กไฟฟ้าภายในโครงสร้างที่กะทัดรัด
สำหรับโมดูลข้อต่อ Φ16 มม. พื้นที่ภายในถือเป็นข้อจำกัดทางวิศวกรรมที่สำคัญ มอเตอร์ กลไกการลดขนาด ตัวเข้ารหัส โครงสร้าง PCB ตัวเรือน และการเชื่อมต่อไฟฟ้า ล้วนต้องมีขนาดพอดีกับปริมาตรที่น้อยมาก
เทคโนโลยี HDI สามารถรองรับการรวมวงจรที่มีความหนาแน่นสูงและช่วยให้ใช้พื้นที่ภายในที่มีอยู่ได้ดีขึ้น เมื่อรวมกับการออกแบบแม่เหล็กไฟฟ้าที่เหมาะสมที่สุดและส่วนประกอบทางกลขนาดเล็ก วิธีการนี้สามารถนำไปสู่สถาปัตยกรรมแอคชูเอเตอร์ขนาดกะทัดรัดได้
วัตถุประสงค์ไม่ใช่เพียงเพื่อทำให้แอคชูเอเตอร์มีขนาดเล็กลงเท่านั้น ข้อกำหนดที่สำคัญกว่าคือการรักษาแรงบิดที่มีประโยชน์ ความแม่นยำในการป้อนกลับ การตอบสนอง และความน่าเชื่อถือ ในขณะที่ลดขนาดข้อต่อโดยรวมลง
อัตราทดเกียร์และการเคลื่อนที่ของข้อต่อที่ควบคุมได้
รุ่น X16S/L-UM30/50-MH-4 มีให้เลือกทั้งแบบอัตราทดเกียร์ 30:1 และ 50:1
อัตราทดเกียร์มีอิทธิพลต่อความสัมพันธ์ระหว่างความเร็วมอเตอร์และการเคลื่อนที่ของเอาท์พุต อัตราการลดที่สูงขึ้นสามารถให้แรงบิดเอาท์พุตที่มากขึ้นและการเคลื่อนที่ของเอาท์พุตที่ควบคุมได้มากขึ้น ในขณะที่ตัวเลือกที่เหมาะสมจะขึ้นอยู่กับความต้องการของข้อต่อหุ่นยนต์
ตัวอย่างเช่น มือที่กระฉับกระเฉงอาจมีข้อกำหนดที่แตกต่างกันสำหรับข้อต่อนิ้ว กลไกข้อมือ หรือโครงสร้างข้อต่อที่กะทัดรัดอื่นๆ ดังนั้นควรเลือกแอคชูเอเตอร์ตามการผสมผสานที่ต้องการของแรงบิดเอาท์พุต ความเร็วการเคลื่อนที่ การตอบสนองของการควบคุม และพื้นที่การติดตั้งที่มีอยู่
การเสนอตัวเลือกอัตราทดเกียร์สองแบบช่วยให้นักออกแบบหุ่นยนต์มีความยืดหยุ่นมากขึ้นเมื่อจับคู่แอคทูเอเตอร์กับลักษณะทางกลของข้อต่อเฉพาะ
แรงบิดต่อเนื่อง 200 mNm ในคลาสโมดูล 16 มม
การลดขนาดไม่ควรส่งผลเสียต่อความสามารถในการส่งออกที่เป็นประโยชน์
แอคชูเอเตอร์ให้แรงบิดต่อเนื่องสูงถึง 200 mNm และแรงบิดเริ่มต้นสูงถึง 400 mNm ตัวเลขเหล่านี้ทำให้วิศวกรมีจุดเริ่มต้นในการประเมินว่าโมดูลนี้เหมาะสมกับโปรไฟล์การรับน้ำหนักและการเคลื่อนที่ของข้อต่อหรือไม่
แรงบิดต่อเนื่องมีความเกี่ยวข้องอย่างยิ่งเมื่อข้อต่อจำเป็นต้องรักษาแรงหรือทำงานซ้ำๆ เป็นระยะเวลานาน ในขณะเดียวกัน แรงบิดเริ่มต้นก็มีความสำคัญเมื่อแอคชูเอเตอร์จำเป็นต้องสร้างแรงบิดที่สูงขึ้นในระหว่างสภาวะการเคลื่อนไหวที่เฉพาะเจาะจง
ประสิทธิภาพการใช้งานจริงจะขึ้นอยู่กับปัจจัยต่างๆ เช่น รอบการทำงาน แรงดันไฟฟ้าในการทำงาน อัตราการลด โหลดทางกล กลยุทธ์การควบคุม และสภาวะความร้อน วิศวกรจึงควรประเมินแอคชูเอเตอร์โดยพิจารณาจากลักษณะการทำงานที่สมบูรณ์ แทนที่จะใช้ค่าแรงบิดเพียงค่าเดียวในการแยกออกจากกัน
เหตุใดน้ำหนักน้อยจึงมีความสำคัญในหุ่นยนต์ที่กระฉับกระเฉง
แอคชูเอเตอร์มีน้ำหนักประมาณ 24.3–26.1 กรัม
มวลที่ค่อนข้างต่ำนี้อาจมีความสำคัญเมื่อมีการรวมแอคทูเอเตอร์หลายตัวเข้ากับกลไกหุ่นยนต์เดียวกัน มือที่กระฉับกระเฉงอาจมีข้อต่อที่ควบคุมโดยอิสระหลายข้อต่อ ซึ่งหมายความว่าน้ำหนักของแอคทูเอเตอร์แต่ละตัวสามารถสะสมทั่วทั้งระบบได้
การลดมวลข้อต่ออาจส่งผลต่อการออกแบบทางกลของหุ่นยนต์ด้วย น้ำหนักแอคชูเอเตอร์ที่ต่ำกว่าอาจช่วยลดภาระที่แบกโดยข้อต่อต้นน้ำ และทำให้การออกแบบโครงสร้างรองรับง่ายขึ้น
สิ่งนี้เกี่ยวข้องโดยเฉพาะกับมือหุ่นยนต์ขนาดกะทัดรัดและระบบหุ่นยนต์ที่มีการผสานรวมในระดับสูง โดยที่ทั้งพื้นที่ว่างและมวลทั้งหมดถูกจำกัด
การผสมผสานระหว่างเส้นผ่านศูนย์กลางเล็กและน้ำหนักเบาจึงเป็นส่วนสำคัญของการนำเสนอคุณค่าของแอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม. แทนที่จะเป็นข้อกำหนดที่ควรพิจารณาแยกจากแรงบิดและประสิทธิภาพการควบคุม
12V หรือ 24V: การเลือกการกำหนดค่าที่เหมาะสม
แอคชูเอเตอร์รองรับการกำหนดค่า 12V และ 24V
แรงดันไฟฟ้าที่เหมาะสมควรถูกกำหนดโดยสถาปัตยกรรมกำลังและตัวขับมอเตอร์ที่มีอยู่ของหุ่นยนต์ ผู้ออกแบบควรพิจารณาการเดินสายไฟ การกระจายพลังงาน ความเข้ากันได้ของตัวควบคุม และสภาพการทำงานของระบบหุ่นยนต์ที่สมบูรณ์
สำหรับหุ่นยนต์แบบหลายข้อต่อ จำเป็นต้องพิจารณาความต้องการกำลังของแอคทูเอเตอร์หลายตัวพร้อมกัน ดังนั้นการกำหนดค่าแรงดันไฟฟ้าที่เลือกจึงควรเข้ากันได้กับการออกแบบทางไฟฟ้าระดับระบบ แทนที่จะเลือกตามแอคชูเอเตอร์แต่ละตัวเท่านั้น
การตรวจสอบความเข้ากันได้ในระยะเริ่มต้นประเภทนี้สามารถช่วยหลีกเลี่ยงการออกแบบระบบกำลังและการควบคุมใหม่หลังจากที่โครงสร้างทางกลเสร็จสมบูรณ์แล้ว
การสื่อสาร SPI สำหรับการควบคุมการเคลื่อนไหวแบบกะทัดรัด
แอคชูเอเตอร์ใช้การสื่อสาร SPI
สำหรับระบบหุ่นยนต์ที่มีการผสานรวมในระดับสูง อินเทอร์เฟซการสื่อสารเป็นส่วนสำคัญของการเลือกแอคชูเอเตอร์ เนื่องจากโมดูลร่วมจำเป็นต้องทำงานร่วมกับตัวควบคุมและสถาปัตยกรรมป้อนกลับของหุ่นยนต์
SPI นำเสนอแนวทางการสื่อสารดิจิทัลโดยตรงที่สามารถรวมเข้ากับระบบควบคุมอิเล็กทรอนิกส์ขนาดกะทัดรัด ในการใช้งานแบบหลายข้อต่อ วิศวกรจำเป็นต้องพิจารณาว่าสถาปัตยกรรมการสื่อสารจะเชื่อมต่อแอคทูเอเตอร์ ตัวควบคุม เซ็นเซอร์ และส่วนประกอบอิเล็กทรอนิกส์อื่นๆ แต่ละตัวอย่างไร
การใช้งานการสื่อสารที่แน่นอนนั้นขึ้นอยู่กับสถาปัตยกรรมของระบบ แต่การยืนยันความเข้ากันได้ของ SPI ที่จุดเริ่มต้นของกระบวนการออกแบบสามารถช่วยให้แน่ใจว่าแอคชูเอเตอร์นั้นเหมาะสมกับแพลตฟอร์มควบคุมที่ต้องการ
ในกรณีที่สามารถใช้โมดูลข้อต่อขนาด 16 มม. ได้
แอคชูเอเตอร์ขนาดกะทัดรัดมีประโยชน์อย่างยิ่งเมื่อชุดมอเตอร์และตัวลดขนาดทั่วไปใช้พื้นที่มากเกินไป
การใช้งานที่เป็นไปได้ ได้แก่ มือหุ่นยนต์ที่คล่องแคล่ว ข้อต่อหุ่นยนต์ขนาดกะทัดรัด กลไกหุ่นยนต์ที่มีการบูรณาการสูง เครื่องมือวัดความแม่นยำ อุปกรณ์อัจฉริยะ และระบบอื่น ๆ ที่ปริมาณแอคชูเอเตอร์ถูกจำกัด
ในมือที่คล่องแคล่ว ข้อต่อเล็กๆ หลายข้อสามารถจัดวางได้ภายในนิ้วมือและฝ่ามือ ในกลไกหุ่นยนต์อื่นๆ แอคชูเอเตอร์ขนาดกะทัดรัดสามารถช่วยให้วิศวกรวางแกนการเคลื่อนที่ได้มากขึ้นในเปลือกกลไกที่มีจำกัด
การใช้งานควรได้รับการประเมินตามแรงบิดที่ต้องการ ความเร็วข้อต่อ ความแม่นยำ รอบการทำงาน แรงดันไฟฟ้า ส่วนต่อประสานการสื่อสาร และเงื่อนไขการติดตั้งทางกล
แนวทางของ VAXOR ต่อเทคโนโลยีไมโครไดรฟ์
VAXORก่อตั้งขึ้นในปี 2567 และมีสำนักงานใหญ่ในเมืองซูโจว ประเทศจีน บริษัทพัฒนาแอคทูเอเตอร์ข้อต่อขนาดเล็กและมอเตอร์ไร้แกนอัลตร้าไมโครสำหรับหุ่นยนต์ อุปกรณ์ทางการแพทย์ เครื่องมือวัดความแม่นยำ และอุปกรณ์อัจฉริยะ
แนวทางทางเทคนิคของบริษัทผสมผสานเทคโนโลยีมอเตอร์แบบฟลักซ์ตามแนวแกน การพัน PCB/FPCB การออกแบบแม่เหล็กไฟฟ้าที่ปรับให้เหมาะสม กลไกการลดขนาดจิ๋ว และการผลิตที่มีความแม่นยำ เป้าหมายคือเพื่อตอบสนองความต้องการหลักของระบบไดรฟ์ขนาดกะทัดรัด: ขนาดเล็ก ประสิทธิภาพสูง การตอบสนองที่รวดเร็ว และการผลิตที่ปรับขนาดได้
ทีมงาน R&D จากหลากหลายสาขาของบริษัทครอบคลุมถึงการออกแบบมอเตอร์ การผลิตที่มีความแม่นยำ การออกแบบโครงสร้าง การควบคุมหุ่นยนต์ และการผลิตอัจฉริยะ ความสามารถด้านวิศวกรรมของบริษัทขยายตั้งแต่การตรวจสอบต้นแบบและการผลิตนำร่องไปจนถึงการส่งมอบเป็นชุด ซึ่งเป็นสิ่งสำคัญสำหรับลูกค้าที่ย้ายการออกแบบไมโครไดรฟ์จากการวิจัยและพัฒนาไปสู่การใช้งานจริง
สิ่งที่วิศวกรควรตรวจสอบก่อนเลือก Micro Joint Actuator
ก่อนที่จะรวมแอคชูเอเตอร์ขนาดเล็กเข้ากับข้อต่อหุ่นยนต์ วิศวกรควรประเมินมากกว่าเส้นผ่านศูนย์กลางภายนอก
ข้อควรพิจารณาที่สำคัญ ได้แก่ :
ความแม่นยำเชิงมุมที่ต้องการและวิธีการป้อนกลับตำแหน่ง
ข้อกำหนดแรงบิดสูงสุดและต่อเนื่อง
อัตราทดเกียร์ที่ต้องการ
ความเร็วในการทำงานร่วม
พื้นที่ติดตั้งที่มีอยู่
น้ำหนักตัวกระตุ้นทั้งหมด
แรงดันไฟฟ้าของแหล่งจ่ายไฟ
อินเตอร์เฟซการสื่อสาร
รอบการทำงานและสภาวะความร้อน
ข้อกำหนดในการติดตั้งและบูรณาการทางกล
ปัจจัยเหล่านี้ควรได้รับการประเมินร่วมกัน เนื่องจากการเปลี่ยนแปลงพารามิเตอร์หนึ่งอาจส่งผลต่อข้อกำหนดสำหรับพารามิเตอร์อื่นๆ
เช่น การเพิ่มจำนวนข้อต่ออาจทำให้น้ำหนักและปริมาตรโดยรวมมีความสำคัญมากขึ้น มือหุ่นยนต์ที่มีความแม่นยำสูงอาจให้ความสำคัญกับการตอบสนองของตัวเข้ารหัสและความแม่นยำเชิงมุมมากขึ้น ในขณะที่กลไกอื่นอาจจัดลำดับความสำคัญของความหนาแน่นของแรงบิดหรือความเร็วการตอบสนอง
การสร้างระบบการเคลื่อนที่ของหุ่นยนต์ที่มีขนาดกะทัดรัดยิ่งขึ้น
การพัฒนาหุ่นยนต์ที่มีการบูรณาการสูงกำลังผลักดันการออกแบบแอคชูเอเตอร์ให้มีขนาดที่เล็กลง โดยไม่ละทิ้งประสิทธิภาพเอาต์พุตและการควบคุม โมดูลข้อต่อขนาด 16 มม. จำเป็นต้องรวมเทคโนโลยีมอเตอร์ ระบบส่งกำลัง การตรวจจับตำแหน่ง อิเล็กทรอนิกส์ และบรรจุภัณฑ์เชิงกลภายในพื้นที่ที่จำกัดมาก
ด้วยความแม่นยำเชิงมุม 0.02° ตัวเข้ารหัสแม่เหล็กสัมบูรณ์ เทคโนโลยีการพัน HDI PCB อัตราทดเกียร์ 30:1 หรือ 50:1 แรงบิดต่อเนื่องสูงสุด 200 mNm และน้ำหนัก 24.3–26.1 กรัมแอคชูเอเตอร์ข้อต่อขนาดเล็ก Φ16 มม.จึงอยู่ในตำแหน่งสำหรับการใช้งานที่ต้องมีขนาดกะทัดรัดและการควบคุมข้อต่อที่แม่นยำร่วมกัน
สำหรับนักพัฒนาหุ่นยนต์ที่ทำงานด้วยมือที่คล่องแคล่วและกลไกหุ่นยนต์ที่มีการบูรณาการสูง การประเมินข้อกำหนดเหล่านี้ในขั้นตอนการออกแบบระบบสามารถช่วยระบุได้ว่าโมดูลข้อต่อขนาดเล็กเหมาะสมกับสถาปัตยกรรมการเคลื่อนไหวที่ต้องการหรือไม่